포지셔너, 턴테이블, 매니퓰레이터? 2026 용접 자동화 전문가 가이드
EVST 편집팀 작성 · 최종 업데이트: 2026년 6월 11일
용접 포지셔너, 턴테이블, 매니퓰레이터는 모두 공작물이나 토치를 이동시켜 심 용접을 효율화하지만, 각기 다른 제약을 해결합니다. 포지셔너는 공작물을 재배치하여 모든 심이 최적의 평위치에 오게 합니다. 턴테이블은 적재 스테이션과 용접 스테이션 사이를 인덱싱하여 로봇이 용접하는 동안 적재가 이루어지게 합니다. 매니퓰레이터는 대형 또는 고정 공작물 위에서 용접 헤드를 이동시켜 회전 고정구의 용량을 넘어선 리치를 제공합니다. 적절한 장비 선택은 주요 제약이 공작물 자세, 사이클 중첩, 토치 리치 중 무엇인가에 달려 있습니다.
세 가지 기계, 정의
단일 셀에 세 가지가 모두 들어갈 수 있어 혼동이 생기기 쉽습니다. 각 기계의 핵심 역할을 명확히 하면 결정이 단순해집니다.
용접 포지셔너
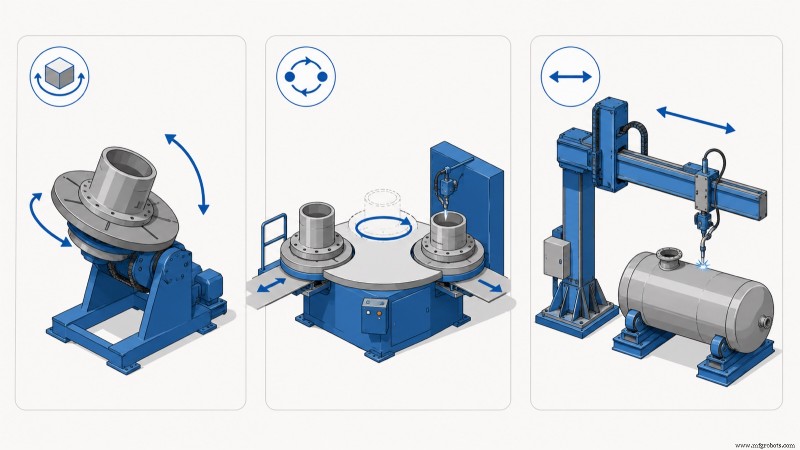
포지셔너는 공작물을 잡고 회전, 틸트, 또는 두 동작을 모두 수행하여 각 심을 평평한 수평 위치로 가져옵니다. 여기서 용접 품질과 증착률이 극대화됩니다. 용접사가 아웃오브포지션 심으로 어려움을 겪을 때 포지셔너는 가장 큰 속도와 품질 개선을 가져옵니다—AWS D1.1 지침 기준 최대 30% 더 빠른 이동 속도.
용접 턴테이블 (인덱싱 테이블)
일반적으로 2스테이션 회전 인덱스 테이블인 턴테이블은 부품을 적재/하역 스테이션과 용접 스테이션 사이로 번갈아 이동시킵니다. 로봇이나 용접사가 작업하는 동안 작업자는 다음 부품을 적재하거나 완제품을 하역할 수 있습니다. 이 중첩으로 스테이션 활용도가 높아지며, 로봇 아크 온 타임을 사이클의 ~50%에서 >80%로 끌어올리는 경우가 많습니다.
용접 매니퓰레이터
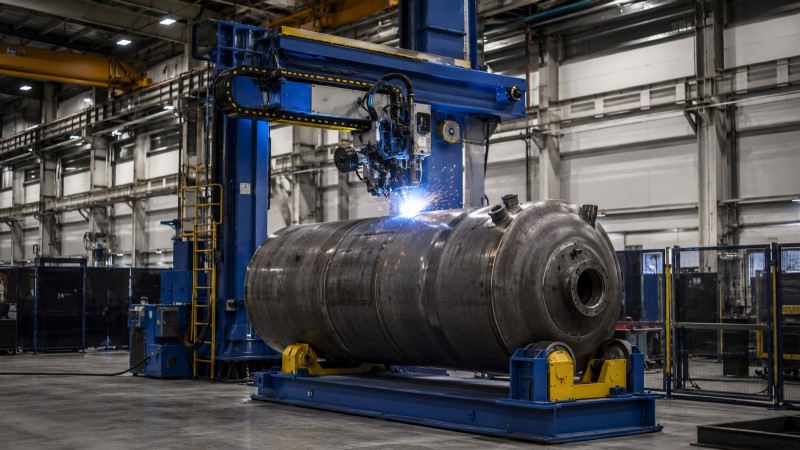
컬럼 앤 붐이라고도 하는 매니퓰레이터는 공작물이 아닌 토치를 이동시킵니다. 수직 컬럼이 수평 붐을 지지하며 토치(때로는 와이어 피더나 플럭스 시스템 포함)를 대형 용기, 탱크, 또는 자유롭게 회전할 수 없는 긴 제작물 위로 이동시킵니다. 보통 단축 포지셔너와 짝을 이루어 붐 아래에서 용기가 회전하게 합니다.
| 기계 |
이동 대상 |
핵심 역할 |
유리한 상황 |
| 포지셔너 |
공작물 (회전/틸트) |
심을 평위치로 |
이동 가능한 부품의 심이 아웃오브포지션일 때 |
| 턴테이블 / 인덱스 테이블 |
공작물 (스테이션 간 인덱싱) |
적재와 용접 중첩 |
적재/하역 시간이 처리량 제한 시 |
| 매니퓰레이터 (컬럼 & 붐) |
토치/헤드 |
대형 고정 공작물의 심에 도달 |
부품이 너무 커서 자유롭게 재배치 불가할 때 |
선택 방법: 기계를 제약 조건에 맞추다
가장 명확한 접근은 현재 공정의 병목이 무엇인지 파악하고, 이를 제거하는 장비를 선택하는 것입니다.
제약이 용접 위치인 경우
용접사가 오버헤드나 가파른 각도에서 작업하거나 로봇이 적절한 작업 각도를 유지 못 할 때, 한계는 자세입니다. 포지셔너는 부품을 평위치로 재배치하여 이를 해결합니다. AWS D1.1에 따르면 이는 더 높은 전류와 이동 속도를 지원하여 상당한 품질과 속도 향상을 가져옵니다. 2축 포지셔너는 다중 평면 심을 처리하고, 단축 유닛은 원통형 형상에 적합합니다.
제약이 적재 시간인 경우
로봇이나 용접사가 부품을 기다리며 유휴 상태일 때, 병목은 사이클 중첩입니다. 2스테이션 턴테이블은 적재를 크리티컬 패스에서 벗어나게 하여 로봇 활용도를 30-40% 개선하고 저비용으로 처리량을 높입니다.
제약이 부품 크기인 경우
자유롭게 회전할 수 없는 대형 용기, 탱크, 긴 구조물의 경우 한계는 리치입니다. 매니퓰레이터(보통 단축 포지셔너와 결합)는 토치가 심을 따라 이동하는 동안 부품이 붐 아래에서 회전하게 합니다. 이는 압력 용기와 파이프 스풀 제작에서 표준입니다.
함께 작동하는 경우가 많음
실제로는 용접 셀이 "어느 하나?"를 묻기보다 "어떤 조합?"을 묻습니다. 중량 제작 셀은 용기를 회전시키는 단축 포지셔너와 심을 따라 헤드를 이동시키는 컬럼-붐 매니퓰레이터를 결합할 수 있습니다. 로봇 잡샵 셀은 적재 중첩용 2스테이션 턴테이블과 각 면에 2축 포지셔너를 장착하여 한 로봇이 한 부품을 용접하는 동안 작업자가 다른 부품을 적재하게 할 수 있습니다. 각 기계를 기능(자세, 중첩, 리치)으로 명명하면 세 가지가 공존하더라도 레이아웃 결정이 명확해집니다.
자동화 셀에서 세 시스템 모두 로봇 PLC에 의해 제어되는 조정 모션 축이 됩니다. 로봇, 전원, 포지셔너의 사양과 견적은 EVST의 용접 로봇 셀 선택 가이드에 함께 제시됩니다.
비용과 복잡성, 간단히
대략적으로 단축 포지셔너가 가장 단순하고 저비용입니다. 2스테이션 턴테이블은 두 번째 고정구 세트와 인덱싱 메커니즘이 추가됩니다. 컬럼-붐 매니퓰레이터는 구조와 리치 때문에 일반적으로 가장 자본 집약적입니다. 그러나 진정한 비교는 목표 처리량에서의 양호 용접당 비용입니다. 로봇 활용도를 두 배로 높이는 턴테이블은 가격을 빠르게 회수할 수 있지만, 일 년에 두 번만 용접하는 부품을 위해 과대형 매니퓰레이터를 구매하면 투자를 정당화하기 어렵습니다. 포지셔너의 상세 ROI 분석은 EVST의 용접 포지셔너 비용 및 ROI 가이드를 참조하세요.
EVST의 공작물 핸들링 라인업
청두에 본사를 두고 원링에 제조 시설을 가진 EVST는 단축, 2축, 3축 클래스의 용접 포지셔너를 완전 로봇 용접 셀의 일부로 제공하며, QJAR 용접 로봇 및 전원 통합과 함께 공급합니다. 포지셔너는 인덱싱 스테이션 및 헤드 캐리 구조와 결합되어 부품 자세, 적재 중첩, 토치 리치가 개별 기계로 별도 구매되는 것이 아니라 주어진 부품군에 맞게 함께 엔지니어링됩니다.
EVST의 로봇 및 용접 자동화 라인은 IATF 16949 자동차급 품질 인증을 보유하며, CE, SGS, TUV 제3자 인증을 획득했습니다. 올바른 솔루션은 보통 조합이므로, EVST는 최악의 부품과 처리량 목표에 맞춰 핸들링 장비를 크기 결정하며 단일 기계를 고립해서 판매하지 않습니다.
자주 묻는 질문
용접 포지셔너와 턴테이블의 차이는?
용접 포지셔너는 부품을 회전 및 틸트하여 각 심을 평위치로 가져와 자세 문제를 해결합니다. 턴테이블 또는 인덱스 테이블은 부품을 적재와 용접 스테이션 간에 교체하여 사이클 중첩 문제를 해결합니다. 종종 결합되며, 턴테이블 각 면에 포지셔너를 장착할 수 있습니다.
용접 매니퓰레이터의 용도는?
용접 매니퓰레이터는 부품이 아닌 토치를 이동시킵니다. 자유롭게 회전할 수 없는 대형 용기, 탱크, 긴 제작물에 이상적입니다. 보통 붐 아래에서 부품을 회전시키는 단축 포지셔너와 짝을 이룹니다.
포지셔너가 필요한가, 매니퓰레이터가 필요한가?
부품 크기로 결정하십시오. 부품을 회전 및 틸트하여 심을 평위치로 가져올 수 있다면 포지셔너로 충분하고 더 단순합니다. 부품이 너무 커서 자유롭게 재배치 불가하고 토치가 심으로 이동해야 한다면 매니퓰레이터(보통 단축 포지셔너와 결합)가 필요합니다. 많은 중량 제작 셀은 둘 다 사용합니다.
한 셀에서 포지셔너, 턴테이블, 매니퓰레이터를 함께 쓸 수 있나?
예, 많습니다. 각기 다른 제약(자세, 적재 중첩, 리치)을 해결하므로 셀은 종종 이들을 결합합니다. 자동화 셀에서 이들은 로봇 컨트롤러 하에서 조정 모션 축으로 커미셔닝됩니다.
어떤 옵션이 가장 큰 처리량 개선을 주는가?
병목에 따라 다릅니다. 용접사가 아웃오브포지션으로 작업한다면 포지셔너가 가장 큰 품질-속도 이득을 줍니다. 로봇이 적재를 기다린다면 2스테이션 턴테이블이 가장 큰 활용도 이득을 줍니다. 부품이 너무 커서 재배치 불가하다면 매니퓰레이터가 필수 기계입니다. 제약을 먼저 파악한 다음 이를 제거하는 기계를 선택하십시오.
다음 단계
포지셔너 클래스에 대한 엔지니어링 세부사항은 용접 포지셔너 가이드를 참조하세요. EVST 포지셔너를 귀사 부품에 매칭하고 견적을 받으려면 포지셔너 선택 페이지를 보세요. 완전한 로봇 용접 셀은 용접 로봇 가이드와 셀 선택 가이드를 참조하세요. 조달 문의는 연락처 페이지를 통해 EVST 영업팀에 문의하세요.
저자 소개: EVST 편집팀은 자동화 프로젝트를 평가하는 엔지니어와 운영 리더를 위해 산업용 로보틱스와 지능형 제조에 대해 씁니다. EVST (EVS TECH CO., LTD)는 2018년 청두에서 설립되어 600개 이상의 자동화 프로젝트를 수행하고 100개 이상 국가에 출하하며, QJAR, 협동 로봇, SCARA, 델타 제품군 전반에 IATF 16949 자동차급 인증과 CE/SGS/TUV 제3자 인증을 보유하고 있습니다.



