유연한 부품 생산 혁신: AFP와 3D 프린팅의 만남

1986년 설립된 일렉트로임팩트(Electroimpact, 미국 워싱턴주 머킬티오)는 글로벌 툴링 및 생산 자동화 공급업체로, 세계 최대 항공기 조립 라인 통합업체라고 자부합니다. 복합소재 분야에서는 고속 자동 테이프 레이잉(ATL) 및 섬유 배치(AFP) 시스템의 첨단 기술로 유명합니다. 일렉트로임팩트는 엔지니어 주도 기업임을 강조합니다. 600명 직원 중 400명이 공학 학위를 보유하고 있으며, 컨셉부터 설계, 제조, 설치, 고객 인수까지 같은 엔지니어 팀이 개발을 구상하고 완료합니다.
2020년 7월, CW는 회사의 새로운 확장형 복합소재 로봇 적층 제조(Scalable Composite Robotic Additive Manufacturing, SCRAM) 시스템을 보도했습니다. 여기서는 SCRAM 엔지니어링 팀의 일부인 프로젝트 매니저 코디 브라운(Cody Brown), 공정 개발 및 제어 엔지니어 라이언 비쇼프(Ryan Bischoff), 수석 기계 엔지니어 리스 앨런(Reese Allen)과의 인터뷰를 공유합니다. 이 연속 섬유 적층 제조의 기원, 구현, 미래에 대한 그들의 설명은 차세대 복합소재 생산이 어떤 모습일지 통찰을 제공합니다.
대규모 FDM을 목표로
브라운: "4년 동안 이 작업을 해왔지만, 실제 항공우주 품질의 부품을 생산할 수 있음을 보일 때까지 기다리고 싶었습니다. 원래 목표는 연속 섬유를 사용해 복잡한 부품을 만들 수 있는 대규모 융합 필라멘트 제조(Fused Filament Fabrication, FFF) 3D 프린터를 만드는 것이었습니다. AFP 유형 공정을 개발하려던 건 아니었지만, 프린트 부품의 섬유 함량을 높이고 물리적 강도를 높이려다 FFF의 벽에 부딪혔습니다. 고함량 섬유와 저공극으로 인시츄 콘솔리데이션(in-situ consolidation)하기에 FFF는 그저 적합한 공정이 아닙니다. 그래서 열가소성 복합소재 AFP와 비보강 또는 절삭 섬유 필라멘트를 사용한 FFF를 결합한 공정에 도달하게 되었습니다."
앨런: "AFP는 사실 적층 제조 공정입니다. 하지만 SCRAM에서는 고정식 하드 툴을 쓰는 전통적인 방식 대신, 나중에 씻어낼 수 있는 툴을 프린트해 진정한 구조적인 매우 복잡한 형상을 만듭니다."
브라운: "그 수용성 툴을 그리드락(grid-locked)되지 않은 곳에 배치해 내부 공동을 만들 수 있습니다. 목표는 우리의 대형 AFP 시스템과 경쟁하는 것이 아니라, 3D 프린터에 최대한 가까운 매우 민첩한 시스템을 만드는 것입니다. 진정한 6자유도와 정확도로 이걸 하는 건 사실 매우 복잡합니다. 결과적인 셀은 패스너와 접착제를 없애고, 통합된 복잡한 부품을 매우 빠르게 반복 생산할 수 있게 합니다."
항공우주를 위한 고성능

브라운: "우리가 처음 타겟으로 삼은 항공우주 및 방위 분야의 초기 애플리케이션들은 PEEK(폴리에테르에테르케톤)로 시작해야 한다고 요구했습니다. 그 후 PEKK(폴리에테르케톤케톤)와 저융점 PAEK(폴리아릴에테르케톤)로 작업했고 극적인 성공을 거두었습니다."
비쇼프: "열팽창 계수(CTE)가 가장 큰 적입니다. 이게 PEEK 사용을 그렇게 어렵게 만드는 이유입니다. PEEK는 결정화하고 수축하길 좋아하니까요. PEKK와 다른 PAEK 수지들의 CTE가 제로는 아니지만, 그들의 결정 구조가 훨씬 더 제어 가능해서 작업하기가 더 쉽습니다. 대체 PAEK들은 공정성도 훨씬 좋고 더 높은 적층 속도를 제공합니다."
앨런: "CTE 이슈 때문에 열 구배(thermal gradients)는 피해야 합니다. 그래서 공정과 부품을 가능한 등온(isothermal) 상태로 유지하려 합니다. 그렇지 않으면 휨(warping)이 생깁니다. 가열 챔버 사용은 필수입니다. 높은 온도로 유지하지 않더라도, 공기 흐름이 없고 프린트의 한 부분이 나머지와 다른 온도에 있지 않게 하려면 필수죠."
레이저 기반 셀
브라운: "우리가 시작했을 때 존재하지 않았던 많은 것들이 이 시스템을 가능하게 했습니다. PAEK 테이프, 우리가 쓰는 콤팩트 고출력 레이저, 진정한 6축 적층 제조 CAM 소프트웨어 등이 포함됩니다."
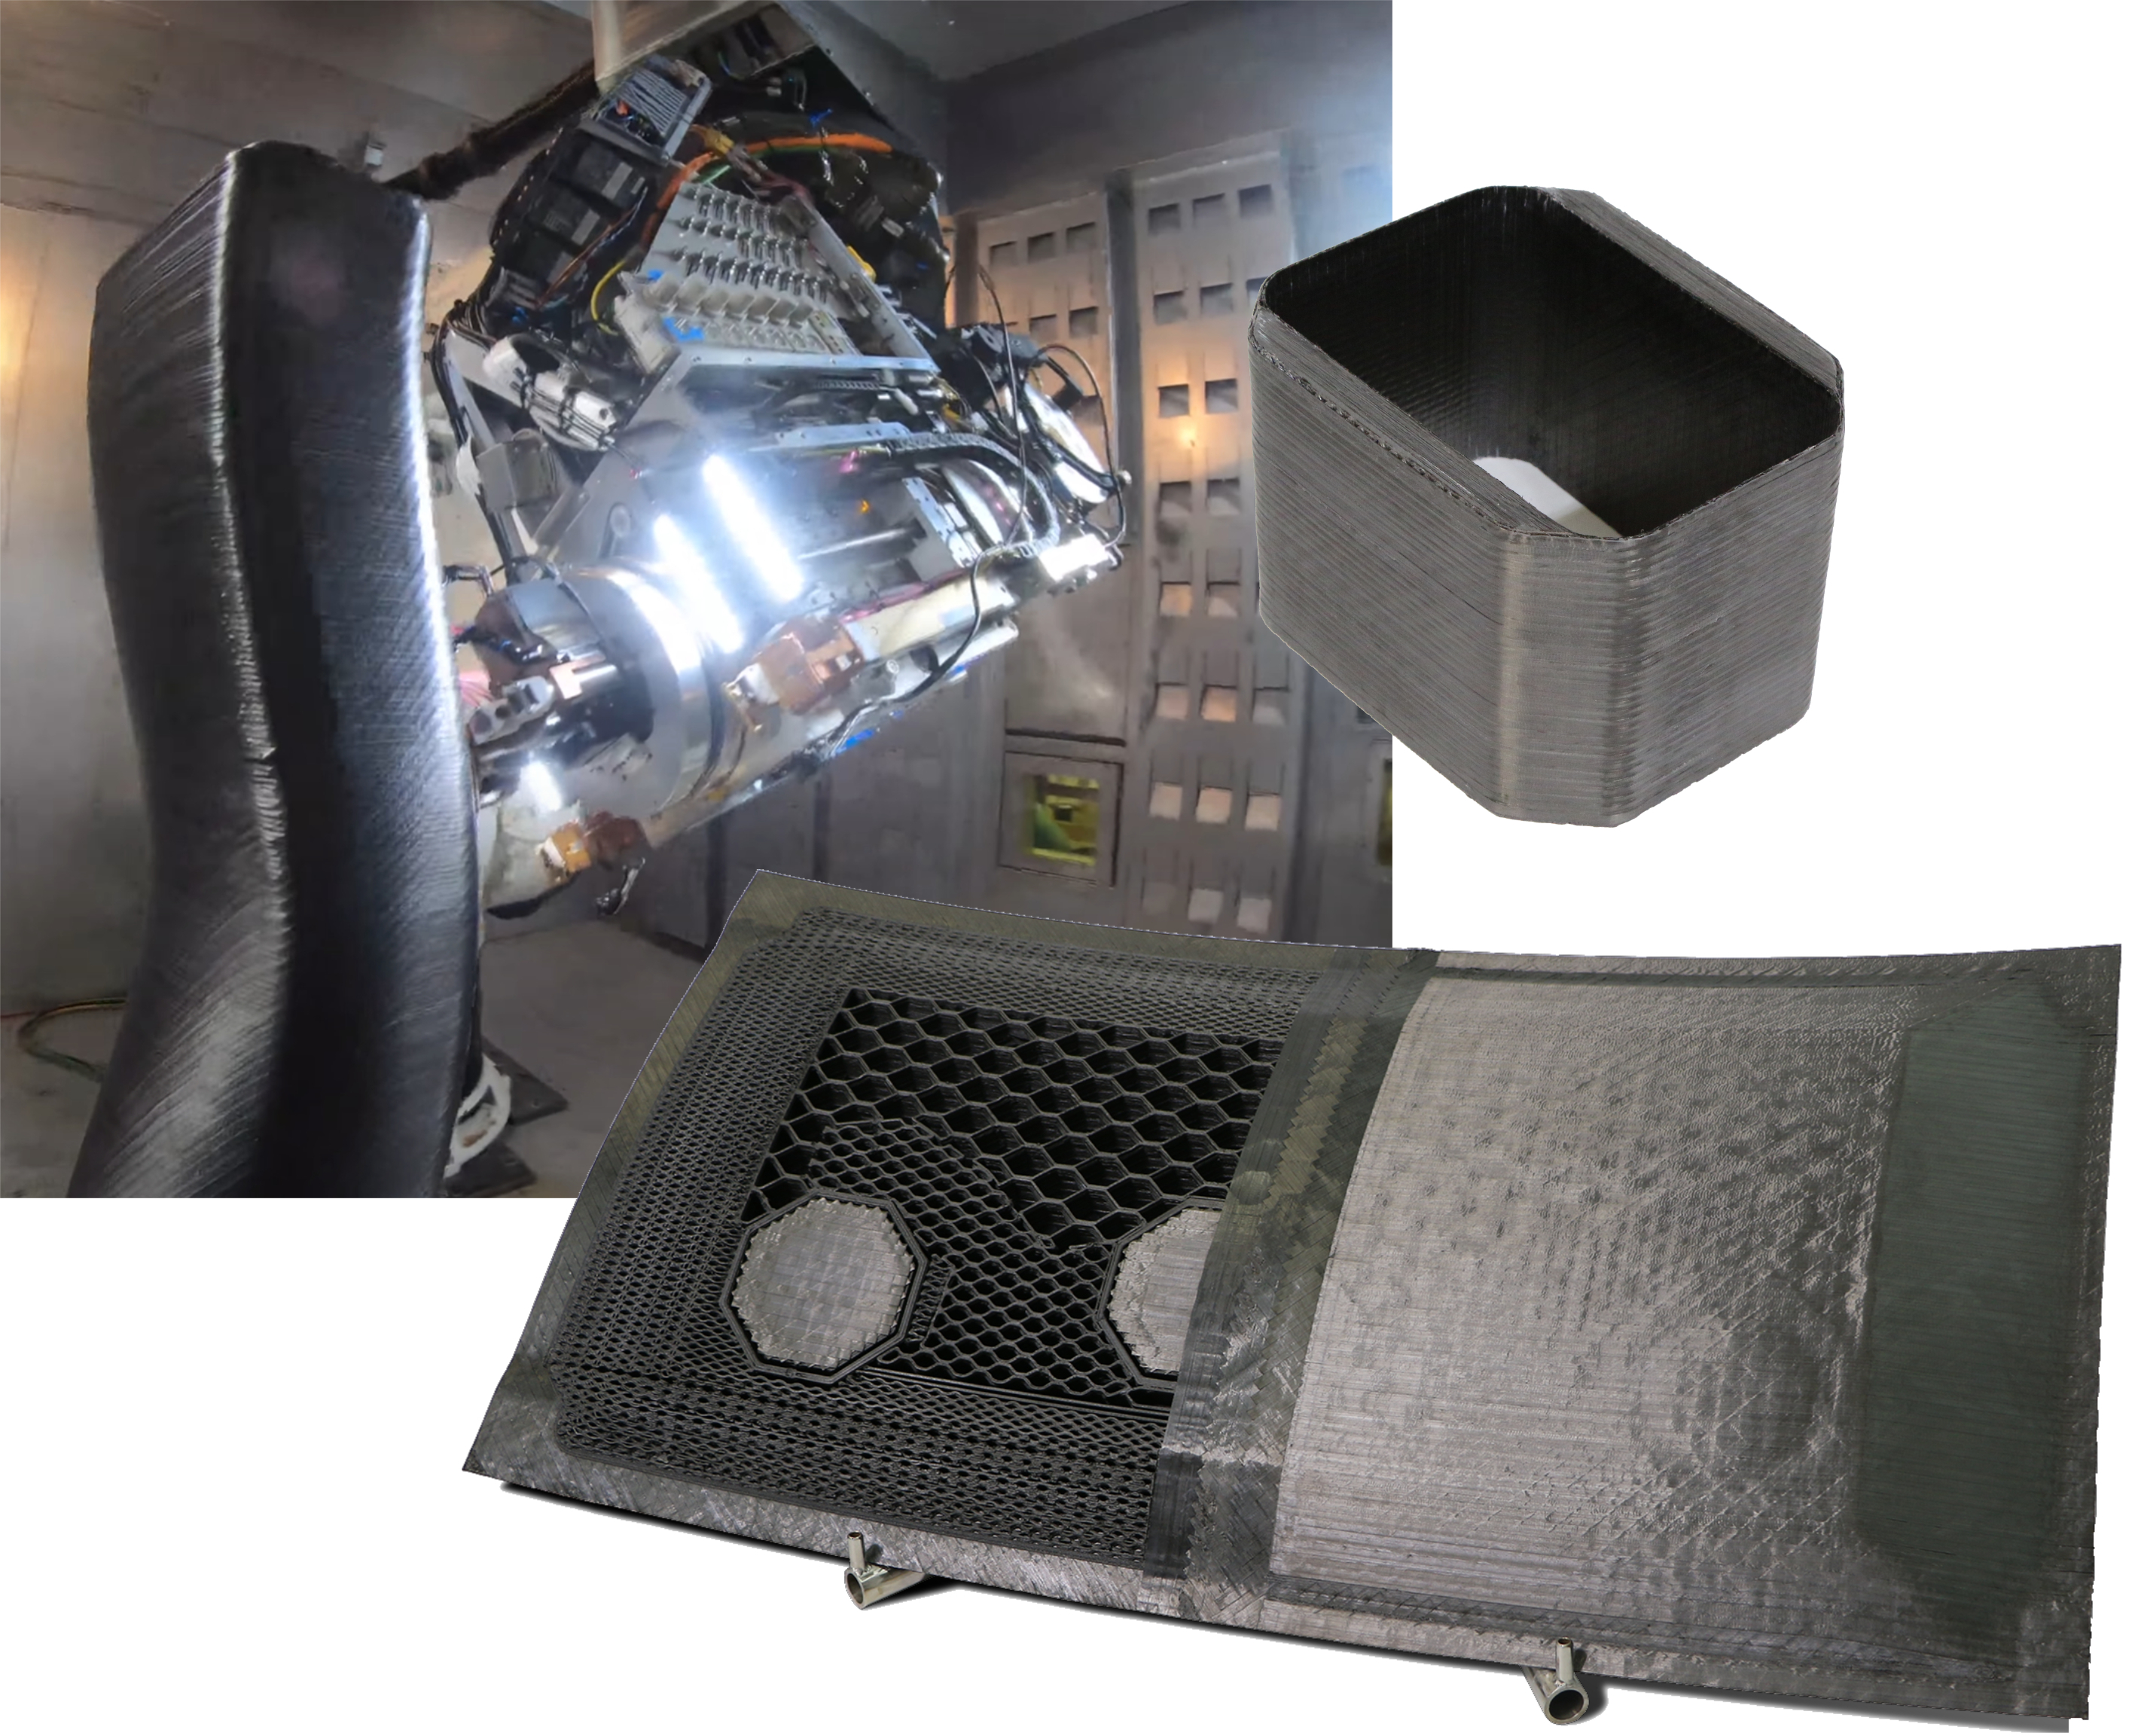
"SCRAM 헤드는 AFP 시스템 양쪽에 두 개의 3D 프린팅 노즐을 사용합니다[오프닝 이미지]. 하나는 수용성 툴링을 프린트하고, 다른 하나는 비보강 또는 절삭 섬유 필라멘트를 프린트합니다. 한쪽에는 스캐폴드(scaffold)가 장착된 것을 볼 수 있습니다. 이건 노즐 팁 주변으로 레이저 빛을 반사시켜 기판을 가열하는 거울 세트를 고정합니다. 이건 기존 FFF에 비해 탁월한 층간 결합 강도를 달성하게 해줍니다. 시스템의 조명들은 카메라용으로 부품을 비추는 겁니다[Fig. 2]. 운영자가 레이저 위험 없이 안전하게 상황을 볼 수 있게 시스템 전반에 사용합니다."
소재 포맷과 공극률
브라운: "우리의 섬유, 수지, 섬유 함량, 치수 사양에 맞춰 맞춤 제작된 많은 다른 소재들을 실행해왔습니다. 최근엔 상업적으로 이용 가능한 슬릿 토우(slit tows)들도 실험하고 있습니다. 절삭 섬유 FFF 필라멘트들도 연속 섬유 테이프에 선택한 것과 같은 수지와 섬유를 사용해 우리 사양대로 만듭니다. 1mm, 3.5mm, 6.35mm 직경 필라멘트들을 사용했습니다. 더 큰 것도 가능하지만 아직 필요 없었습니다."
"AFP로는 50-60% 섬유 함량을 달성하지만, FFF 부분들은 압출 방식이라 상당히 낮습니다. 공극률은 전통적인 오토클레이브 외 공정 수준이지만, 공정을 개선하면서 극적으로 감소하고 있습니다. 극도로 고품질 소재들을 사용하고 랩 세팅에서, CT(컴퓨터 단층촬영) 스캔으로 측정했을 때 0.5% 미만의 공극률을 달성했습니다. 언제나 이 숫자에 영향을 미치는 엄청난 수의 변수들이 있고, 매우 복잡한 부품을 생산할 때 낮은 공극률을 유지하는 건 도전입니다. 시스템으로 만든 부품과 쿠폰들에 대해 많은 파괴 및 비파괴 테스트를 수행했습니다."
고정밀 로봇 제어
비쇼프: "SCRAM은 고정밀 로봇 기술을 제공합니다. 표준 기성품 로봇은 배치와 프린팅을 위한 6자유도 움직임을 달성하는 저렴한 솔루션이지만, 항공우주 품질 AFP에는 전혀 정확하지 않습니다. 수년 전 이 로봇들을 항공우주 AFP 시스템에 어떻게 적용할지 파악하기 시작했습니다. 시스템의 기초와 정확도 달성의 이슈들을 정말 이해해야 합니다. 60-70명 엔지니어로 구성된 로봇 그룹이 있고, 이들이 하는 일이 전부 이겁니다."
"진정한 3D 공간에서 프린팅을 시작하면, 이 중 어느 하나라도 고려/해결하지 않으면 치명적일 수 있는, 높은 위치 및 경로 정확도를 달성하는 건 엄청나게 복잡한 문제입니다. 로봇의 부정확성(로봇의 CTE, 백래시, 진동 등), 외부 축, 툴 포인트 캘리브레이션, 회전하는 부품 프레임 등 여러 소스들이 있습니다. 이를 달성하기 위해, 로봇과 함께 제공되는 컨트롤러를 버리고 지멘스 CNC로 모든 것을 실행합니다. 그런 다음 일렉트로임팩트의 특허받은 2차 피드백을 모든 로봇 축에 추가해, 공차를 30-40 밀(0.030-0.040인치)에서 ±15 밀(0.015인치)로 낮춥니다. 그런 다음 고차 운동학적 보상(high-order kinematic compensation)을 적용해 ±10 밀(0.010인치)에 도달합니다."
속도, 엔드 이펙터, 회전 프린트 테이블
브라운: "인시츄 콘솔리데이션을 사용하므로, 적용 속도는 열경화성 프리프레그 테이프 수준에 가깝지 않을 것입니다. 또한 이건 로봇이지, 더 높은 속도를 위해 만들어진 대형 강성 갠트리 플랫폼(AFP 같은)이 아닙니다. 속도는 단지 레이잉과 프린팅만이 아니라 툴링 리드 타임도 포함합니다. 진짜 메트릭은 디지털 제조 부품을 얼마나 빨리 손에 쥘 수 있는가입니다."
"영상의 부품은 36인치 높이(프린트된 베이스 포함 4피트 초과)이고 직경은 16인치였습니다. 교대 근무로 논스톱 돌리면 며칠 안에 이걸 생산할 수 있는데, 부품을 손에 쥐는 데 엄청나게 짧은 시간입니다. 부품들은 CAD 파일에서 바로 생산되므로, 반복이 필요하면 CAD를 변경하고 툴 패스를 재게시하고 새 부품을 프린트하면 됩니다."
앨런: "현재 서포트 툴 프린팅을 위해 필라멘트 기반 공정을 스케일업해 사용합니다. 처리량이 좀 느려서 프린트 시간에 영향을 줍니다. 7월에 펠릿 스크류 압출기가 장착된 첫 번째 엔드 이펙터를 시운전했습니다. 이건 출력을 늘리지만 두꺼운 비드(bead)를 만들므로, 프린트된 표면을 가공하기 위한 밀링 엔드 이펙터도 추가할 예정입니다."
브라운: "로봇이 집어 들고 내려놓을 수 있는 호환되는 엔드 이펙터 제품군이 있을 겁니다. 필요에 따라 다양한 적층 및 감산 기능을 수행합니다. 엔드 이펙터 픽업 및 드롭오프 절차는 완전 자동화되어 있으며, 우리 모든 AFP 시스템과 SCRAM의 표준 기능입니다. 전체 엔드 이펙터는 자동 툴 체인지 인터페이스 모듈을 사용해 로봇에 부착되고, 엔드 이펙터 보관용 스탠드들이 있습니다."
"시스템은 외부 회전축에 프린트하며 CNC가 제어합니다. 로봇만으로는 우리가 만들고 싶은 부품의 모든 지점에 도달할 수 없기 때문입니다. 향후 시스템을 레일에 올려 더 큰 부품을 만들 계획이지만, 먼저 이 스케일에서 시스템을 다듬고 싶습니다. 두 대의 로봇 사용도 논의했고, 철학적으로 어떻게 접근할지 압니다. (다른 통합 멀티 로봇 제조 시스템들도 생산해왔습니다.) 하지만 두 로봇이 겹치는 작업 구역에서 작동하면 제어가 극도로 복잡해집니다."
미래의 유연한 생산을 가능하게
브라운: "이 다기능 셀은 최종 고객에게 가치를 제공할 것입니다. 항상 연속 섬유 강화 열가소성 부품을 생산할 필요는 없습니다. 압출과 밀링을 연속 섬유 적층에 추가함으로써 그 범위와 유연성을 넓힙니다. 예를 들어, 우리가 시연한 일부 구조물들은 부품 빌드 내에 감산 기능이 있습니다. 로봇이 표면을 확인하고 그 공동을 닫아냅니다. 이건 현재 여러 단계, 특수 툴링, 그리고 어떤 형태의 최종 조립 없이는 불가능합니다."
"하지만 부품 생산보다 더 큰 테마가 있습니다. 장기적으로 이 접근법은 항공우주 및 방위 시스템이 설계되고 제조되는 방식을 극적으로 변화시킬 기회가 있습니다. 더 이상 단일 생산 라인이 단일 제품에 전념하지 않을 것입니다. 대신 생산이 유연해질 것입니다. 또한 툴링을 줄이면 선반에 있는 예비 부품도 줄일 수 있습니다. 이 유연성은 자재 유효기간 만료로 인한 폐기물 감소를 포함해 공급망 전반에 영향을 미칩니다."
비쇼프: "소수의 SCRAM 셀과 디지털 설계만 있으면, 수십 개의 고정 툴과 제한된 유통기한의 열경화성 소재 대신 원자재 피드스톡만 비축하면 됩니다."
브라운: "생산이 진정으로 이런 방식으로 처리되기까지 갈 길이 남아 있지만, 이제 어떻게 가능한지 분명히 볼 수 있습니다."



