로봇 작업 셀 안전 필수 요소: 하드 스톱 & 인터록킹 도어 기능
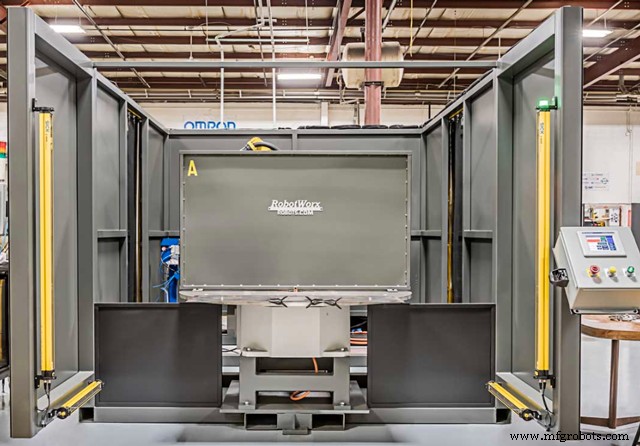
작업자 안전을 지키는 로봇 작업 셀의 핵심 안전 장치
로봇 작업 셀에는 안전 인터록킹 시스템이 필수적입니다. 하드 스톱(Hard Stop)과 인터록킹 도어(Interlocking Door) 안전 기능을 작업 셀에 적용하면, 로봇이 작동 중일 때 작업자가 로봇 영역에 진입하는 것을 원천 차단할 수 있습니다. 이는 적절한 교육과 더불어 작업자를 로봇 관련 부상으로부터 보호합니다.
하드 스톱(Hard Stop) 기능의 작동 원리
하드 스톱 기능은 존 링(Zone Ring)과 두 개의 존 스위치(Zone Switch)로 구성됩니다. 존 링은 로봇 베이스에 부착되며, 로봇 양쪽에 하나씩 두 개의 존 스위치가 연결됩니다. 이 장치들은 로봇 베이스에 연결되어 작업 셀의 다른 영역(문 등)과 통신하며 로봇이 작동 중임을 알립니다.
기본 원리는 간단합니다. 로봇이 티치 모드(Teach Mode)가 아니고 티치 펜던트를 든 사람이 없는 상태에서 움직이고 있다면, 사람은 로봇의 작업 공간에 있을 수 없습니다. 예를 들어 로봇이 존 A에 있다가 작업을 위해 존 B로 이동해야 하는데 사람이 존 B에 있다면, 로봇이 해당 영역으로 진입하지 못하도록 안전 장치가 작동합니다. 인터록킹 도어가 열리면 하드 스톱 기능이 로봇을 즉시 정지시킵니다.
인터록킹 도어(Interlocking Door)란?
인터록킹 도어는 로봇의 존 스위치와 연결된 스위치를 갖춘 문입니다. 존 스위치는 존 A 또는 존 B를 제어합니다. 로봇이 존 A로 이동하기 전에 존 A의 인터록킹 도어가 반드시 닫혀 있어야 합니다. 로봇이 작업을 수행하는 중에 존 A의 인터록킹 도어가 열리면 로봇은 하드 스톱을 수행합니다. 안전 위반을 해제하려면 문을 닫은 후 기술자가 로봇을 리셋해야 하며, 이후 안전하게 작업을 재개할 수 있습니다.



