복잡한 환경에서 가려진 객체 정확 감지하는 차세대 AI 시스템
로봇 비전은 자율주행과 객체 조작 같은 복잡하고 까다로운 작업에 적용될 만큼 정교해졌지만, 일부 객체가 다른 객체 뒤에 부분적으로 또는 완전히 가려진 복잡한 장면에서 개별 객체를 식별하는 데 여전히 어려움을 겪는다. 일반적으로 그런 장면을 다룰 때 로봇 비전 시스템은 가려진 객체를 오직 보이는 부분만으로 식별하도록 훈련된다. 하지만 그런 훈련엔 객체 대규모 데이터셋이 필요하고 지루할 수 있다.
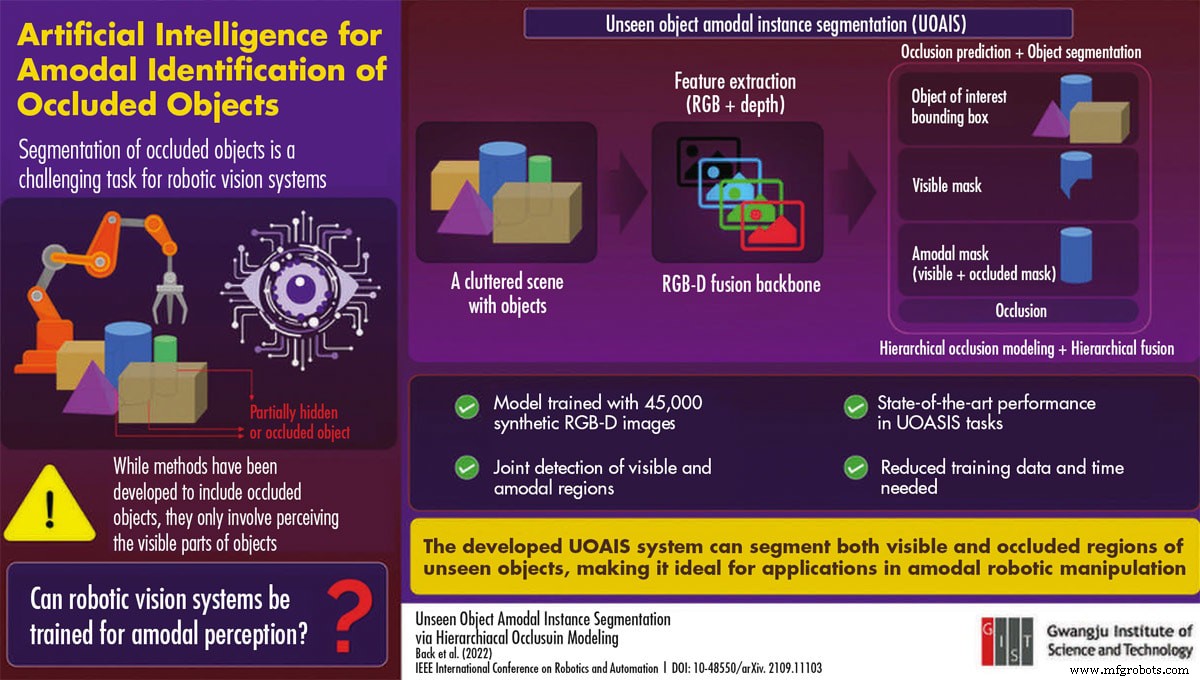
한국 광주과학기술원(GIST) 이규빈(Kyoobin Lee) 부교수와 박승혁(Seunghyeok Back) 박사과정생은 복잡한 장면에서 객체 식별과 정렬을 위한 AI 시스템 개발 시 이 문제에 직면했다. "로봇이 이전에 접하거나 훈련되지 않은 객체를 인식하고 조작하길 기대합니다. 하지만 현실에서 딥 뉴럴 네트워크의 일반화 성능이 훈련 데이터셋의 품질과 양에 크게 의존하므로, 우리는 데이터를 하나하나 수동으로 수집하고 라벨링해야 합니다."라고 백 연구원은 말했다.
새 연구에서 이규빈 교수와 백 연구원 주도팀은 복잡한 장면에서 가려진 객체를 감지하는 '미관측 객체 아마달 인스턴스 세그멘테이션(UOAIS, unseen object amodal instance segmentation)' 모델을 개발했다. 객체 기하학 식별을 위해 모델을 훈련시키려 45,000장의 깊이 정보를 포함한 포토리얼리스틱 합성 이미지 데이터베이스를 구축했다. 이 (제한된) 훈련 데이터로 모델은 다양한 가려진 객체를 감지할 수 있었다. 복잡한 장면을 마주하면 먼저 관심 객체를 골라내고, 그 객체가 가려졌는지 '가시 마스크(visible mask)'와 '아마달 마스크(amodal mask)'로 세그멘테이션해 판단한다.
연구자들은 결과에 고무됐다. "기존 방법은 특정 유형 객체만 감지하거나 가려진 영역에 대해 명시적 추론 없이 가시 영역만 감지하는 데 그쳤습니다. 반면 우리 방법은 인간 시각 시스템처럼 가려진 객체의 숨은 영역을 추론할 수 있습니다. 이는 데이터 수집 노력을 줄이면서 복잡한 환경에서 성능을 개선합니다."라고 백 연구원은 말했다.
시스템에 '차폐 추론(occlusion reasoning)'을 가능하게 하려 연구자들은 '계층적 차폐 모델링(HOM, hierarchical occlusion modeling)' 기법을 도입했다. 이는 추출된 다중 특징 조합과 예측 순서에 계층을 부여하는 것이다. 세 벤치마크 테스트로 HOM 기법의 효과를 검증했는데, 최첨단 성능을 달성했다.
연구자들은 자사 방법의 미래 전망에 희망적이다. "복잡한 환경에서 미관측 객체 지각은 아마달 로봇 조작에 필수적입니다. 우리 UOAIS 방법이 이 전선의 기준선이 될 수 있습니다."라고 백 연구원은 말했다.
자세한 정보는 광주과학기술원 김슬혜(Seulhye Kim)에게 문의: 이메일(스팸봇 보호, 자바스크립트 필요) / 전화: 82-627-156-253.



