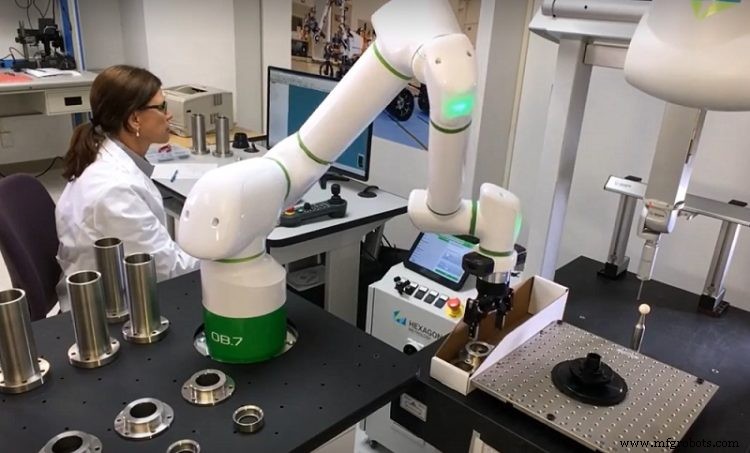
믿기 어렵겠지만 OSHA는 아직 협동로봇(코봇)에 관한 표준화된 위험 평가 규정을 발표하지 않았습니다. 다만 머지않아 발표될 것으로 보입니다. 최초의 협동로봇 개발 목적은 산업용 로봇의 반복 성능과 인간의 개별 기술 및 능력을 같은 작업 공간에서 결합하는 것이었습니다. 인간은 부정확한 움직임을 수행할 수 있는 반면 로봇은 정밀하고 강력하며 무한한 지구력을 가집니다. 이 둘을 같은 작업 공간에 결합하면 제조업체에게 가능한 최상의 유연한 생산 시나리오를 제공합니다.
산업용 로봇 안전에 관한 자료는 많지만, ISO/TS 15066:2016은 로봇 시스템과 인간이 작업 공간을 공유하는 협동로봇 운용에 대한 지침을 제공합니다. 속도 및 힘과 같은 매개변수와 관련된 내장 안전 제어는 인간 작업자의 안전에 매우 중요합니다. 코봇 위험 평가에 관한 구체적인 OSHA 지침이 없더라도, 제조업체는 부상과 법적 책임을 피하기 위해 이러한 매개변수를 이해하는 것이 최선입니다. 위험 평가는 코봇 시스템 적용과 관련된 위험 요소를 파악하고 추정된 위험을 식별해 적절한 위험 감소 조치를 시행하기 위해 필요합니다.
구체적인 규정이 없고 대부분이 산업용 로봇을 참조하고 있어 적절한 위험 평가가 어떤 모습인지 판단하기 어렵습니다. 그러나 철저한 위험 평가 수행과 관련해 듣기 시작할 구체적인 정의들이 있습니다. 이 정의들은 코봇과 인간 작업자 간의 접촉과 관련되며 다음과 같습니다:
일시적 접촉 (Transient Contact)
오퍼레이터와 로봇 시스템 부품 간의 접촉으로, 오퍼레이터 또는 인체 부위가 끼이지 않고 로봇 시스템의 움직이는 부분에서 튕겨 나가거나 물러날 수 있는 경우.
준정적 접촉 (Quasi-static Contact)
오퍼레이터와 로봇 시스템 부품 간의 접촉으로, 오퍼레이터 또는 인체 부위가 로봇 시스템의 움직이는 부분과 다른 고정 또는 움직이는 로봇 셀 부품 사이에 끼일 수 있는 경우.
작업장 인식의 중요성
코봇과 작업 공간을 공유하는 직원이 있을 때 코봇 속도를 초당 10인치(250mm/초)로 제한해야 한다는 점을 코봇 작업자 모두 인지해야 합니다. 이것이 "협동" 레벨을 정의하며, 이를 초과하면 작업 공간 전체가 산업용 환경으로 바뀌어 위험 평가가 필수됩니다. 협동 모드에서만 운용하더라도 다음과 같은 위험 요소를 고려해야 합니다:
감김(Entanglement): 머리카락, 의복, 장갑, 앞치마, 넥타이, 장신구, 작업용 걸레 등 소지품이 근접 작업 중 감길 위험.
감전(Electrical Shock): 과부하 회로, 손상되거나 부실하게 유지보수된 전기 리드/케이블, 활선 노출로 인한 감전 위험.
인체공학(Ergonomic): 코봇 또는 셀 내외부 조명 불량으로 인한 인체공학적 부상 위험.
넘어짐(Falling): 고르지 않거나 미끄러운 바닥, 불량한 정리 정돈, 노출되거나 바닥에 놓인 전선/케이블로 인한 미끄러짐, 걸려 넘어짐, 추락 위험.
위험 감소 조치 고려사항
협동 모드로 운용하더라도 위험 감소 조치는 항상 고려해야 합니다. 이는 책임을 줄이고 직원의 안전과 안녕을 중요시함을 보여줍니다. 모두를 위해 다음 위험 감소 절차를 고려하세요:
설계 변경으로 위험을 제거할 수 있다면 설계를 변경해 위험을 줄이세요.
설계로 위험 감소를 달성할 수 없다면 가드를 사용해 아무도 다치지 않게 하세요.
가드로 위험을 제거할 수 없다면 엔지니어링 조치, 개인 보호구, 경고, 표지판, 기호의 조합을 제공하세요.
모든 코봇 제조사는 사용/유지보수 매뉴얼에 안전 경고를 포함하고 철저한 위험 평가가 수행되었음을 확인하는 서명란을 둡니다. 코봇을 다른 위치로 옮길 때마다 위험 평가를 수행해야 합니다. 코봇 사용을 활성화하거나 협동 속도, 힘, 전력 수준을 초과해 작동할 때 비밀번호가 필요한 경우가 많습니다.
철저한 위험 평가가 코봇 안전의 열쇠
Absolute Machine Tools는 위험을 심각하게 받아들이며 안전을 보장하기 위한 철저한 평가를 권장합니다. OSHA가 공식 규정을 제정하지 않았더라도 즉시 예방 조치를 취하는 것이 훨씬 낫습니다. 어머니 말씀대로 "안전제일이 최고" - 어머니는 항상 옳으십니다.
우리의 A+ 자동화 팀은 코봇/로봇 자동화 분야에서 다년간의 풍부한 경험을 보유하고 있습니다. 비용 효율적인 솔루션 탐색 및 안내, 레이아웃 설계, 설치, 통합, 교육, 사후 지원부터 최종 성공까지 코봇 통합 방법을 잘 알고 있습니다. 오늘 info@absolutemachine.com으로 이메일을 보내 시작하세요!
OB7 코봇에 대해 자세히 알아보려면 여기를 클릭하세요
성공적인 코봇 구현 시리즈 이전 게시물 확인:
1단계: 코봇은 애플리케이션의 한 부분일 뿐
2단계: 통합자는 이 과정에서 어떤 역할을 하는가?
3단계: 작업은 어떻게 스테이징되는가? 마스터 플랜의 일부여야 한다
4단계: 적절한 엔드 이펙터 선택
5단계: 비전 - 도입해야 할까?
6단계: 코봇도 산업용 로봇처럼 유지보수가 필요한가?
7단계: 위험 평가
자세한 정보는 아래 링크를 참조하세요:
ISO/TS 15066:2016 – 로봇 및 로봇 장치 – 협동로봇
Machine Safety Specialists – 편견 없는 기계 안전 감사 및 위험 평가