RoboDK, 전 로봇 브랜드 호환 사용자 친화적 팔레타이징 플러그인 출시
로봇 소프트웨어 기업 RoboDK가 거의 모든 로봇 브랜드와 호환되는 직관적인 팔레타이징 애플리케이션 프로그래밍용 새로운 팔레타이징 플러그인을 출시했습니다. 이 플러그인은 일반적으로 지루한 프로그래밍 작업을 가속화하고 배치 효율성을 개선합니다.
팔레타이징은 로봇 자동화의 점점 더 일반적인 애플리케이션입니다. 인간 작업자에게 컨테이너를 팔레트에 적재하는 일은 지루하고 반복적 특성으로 인해 근골격계 부상 위험을 높입니다.
로봇은 오랫동안 수작업 팔레타이징의 대안을 제공해 왔습니다. 그러나 작업을 프로그래밍하는 것은 전통적으로 지루했습니다.
RoboDK 마케팅 책임자 Flore Cachera는 "많은 고객이 이 기능을 요청했습니다. 팔레타이징 프로그래밍의 모든 어려운 작업은 이제 RoboDK가 수행합니다. 사용자는 팔레트 위치만 설정하면 됩니다."라고 말합니다.
새 RoboDK 플러그인은 소프트웨어가 이미 지원하는 수백 개의 로봇 모델과 즉시 사용할 수 있습니다.
로봇 팔레타이징 프로그래밍이 지루한 이유
로봇은 종종 지루하고 반복적인 작업에서 작업자를 해방시키는 데 사용됩니다. 그러나 기존 로봇 프로그래밍 옵션은 팔레타이징 애플리케이션 배치를 팔레타이징 자체만큼이나 지루하게 만듭니다.
예를 들어 800개 상자를 적재하는 팔레트에는 최소 1600개 포인트가 있는 로봇 프로그램이 필요합니다. 이 프로그램을 만드는 것은 반복적이고 시간 소모적입니다. 사용자는 각 상자 위치를 로봇에 수동으로 티칭하거나 이를 위한 스크립트를 하드코딩해야 했습니다.
RoboDK CEO Albert Nubiola는 로보틱스 시장이 팔레타이징 애플리케이션에 대해 전통적으로 불균형했다고 설명합니다. 그는 "일부 로봇 컨트롤러는 팔레타이징과 디팔레타이징 프로젝트를 빠르게 설정하기 위한 내장 사용자 인터페이스를 제공합니다. 불행히도 이는 모든 로봇이나 컨트롤러에서 사용할 수 있는 것이 아닙니다. RoboDK의 팔레타이징 플러그인을 사용하면 어떤 로봇으로든 팔레타이징을 할 수 있습니다."라고 말합니다.
프로그래밍 단계를 가속화하는 것 외에도 새 플러그인의 또 다른 이점은 사용자가 작업을 오프라인으로 프로그래밍할 수 있다는 것입니다. 이는 현장 로봇 프로그래밍으로 인한 생산 다운타임을 없애줍니다.
새 팔레타이징 플러그인 작동 방식
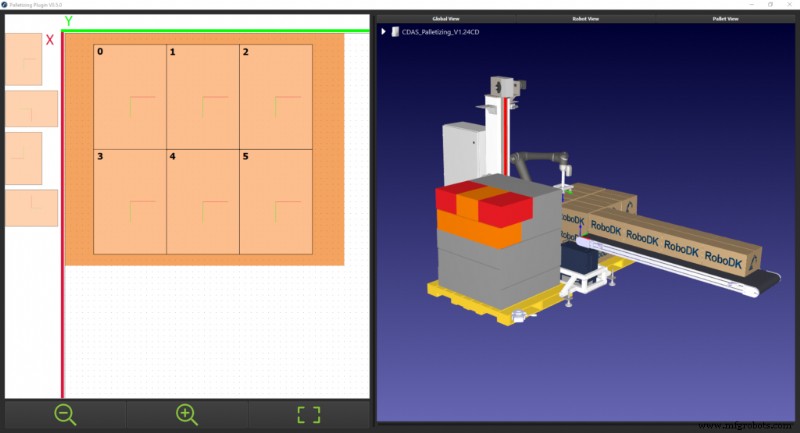
팔레타이징 플러그인은 이제 RoboDK 사용자가 최신 업데이트를 다운로드해 바로 사용할 수 있습니다.
RoboDK 제품 관리자 Jeremy Brouillard가 작동 방식을 설명합니다:
"우리의 목표는 지금까지 가장 사용자 친화적인 기능 중 하나를 만드는 것이었습니다.
이를 위해 기본적이지만 효율적인 2D 그래픽에 의존했습니다. 화면에서 상자를 드래그해 팔레트 패턴을 먼저 만듭니다. 그런 다음 고유한 상자 패턴을 쌓아 팔레트 레이어를 형성합니다.
남은 일은 시뮬레이션하고 프로그램을 생성하는 것뿐입니다."
플러그인을 사용하려면 사용자가 단순히 메뉴를 열고 팔레트 설정을 단계별로 입력하면 됩니다. 그런 다음 각 상자를 팔레트 각 레이어의 올바른 위치로 쉽게 드래그 앤 드롭할 수 있습니다. 3D 시각화가 실시간 시뮬레이션을 보여주며 사용자는 돌아가서 설정을 조정해 설정이 모든 요구사항에 완벽하게 맞도록 할 수 있습니다.
Brouillard는 "로봇으로 팔레타이징 애플리케이션을 시뮬레이션하거나 프로그래밍하는 사람은 누구나 이 기능을 봐야 합니다. 이건 정말 시간을 아껴주는 기능입니다."라고 덧붙입니다.
향후 계획
팔레타이징은 RoboDK가 지원하려는 여러 고영향 애플리케이션 중 하나일 뿐이며 아직 너무 많이 밝히고 싶지는 않습니다.
Cachera는 이러한 추가가 사용자 피드백에 의해 주도된다고 설명합니다. 그녀는 "우리는 자신을 위해 로봇 시뮬레이션 소프트웨어를 만드는 것이 아니라 사용자를 위해 만듭니다. 우리는 계속 그들의 말을 듣고 정말로 그들의 필요에 맞는 새로운 기능을 제공할 것입니다. 가장 중요한 것은 'RoboDK 터치'를 유지하는 것입니다: 유연하고, 사용하기 쉽고, 가장 넓은 범위의 로봇 팔을 지원하는 것입니다."라고 말합니다.
어떤 로봇 애플리케이션에 관심이 있으신가요? 아래 댓글로 알려주시거나 LinkedIn, Twitter, Facebook, Instagram 또는 RoboDK 포럼에서 토론에 참여해 주세요.



