팬데믹 이후에도 적응하고 번성하는 AMR(자율이동로봇)
변화하는 니즈에 대응하는 다재다능함이 제조사에 필수
8월, 롭 설리번은 독일 트로이스도르프에 있는 도이치 포스트 DHL 그룹 이노베이션 센터에 자율 이동 로봇 2대를 설치할 예정이었습니다. 하지만 코로나19 팬데믹으로 인한 미국에서 유럽으로의 출장 제한으로 설리번의 설치 기술자가 독일로 날아가 작업을 도울 수 없었습니다.
이에 21세기다운 해결책으로, 설리번의 오토가이드 모바일 로봇 팀은 설치를 가상으로 진행했습니다.
"많은 고려 끝에 웨어러블 헤드셋 제조사 리얼웨어(RealWear)의 장비를 사용해 현지(독일) 시스템 통합업체인 ST-IR(ST Integration & Robots)을 교육하는 것이 최선이라고 판단했습니다."라고 설리번은 링크드인에 게시했습니다(스마트 매뉴팩처링이 확인). "가상으로 ST-IR과 협력해 오토가이드 MAX-N 팔레트 스태커와 MAX-N 터거를 ST-IR 시설에 설치하며 구현 방법을 교육했습니다."
ST-IR 팀은 오토가이드와 두 AMR로부터 습득한 지식을 DHL로 가져가 독일 통합업체들이 터거와 팔레트 스태커를 성공적으로 설치할 수 있게 했습니다. 오토가이드 기술자들이 미국에서 가상으로 지원했습니다. ST-IR 팀은 프로젝트 일정 영향 없이 며칠 만에 설치를 완료했습니다.
간편한 설치와 재구성이 강점
오토가이드가 해외 원격 설치에 통합업체를 활용했다면, 미국 내 제조사에는 오토가이드 기술자가 직접 지원할 수 있습니다.
수십 년 경력의 시스템 통합업체 마이클 플레밍은 AMR이 산업 플랜트 내 요구사항 변경에 따라 쉽게, 빠르게 설치하고 편리하게 재구성할 수 있도록 설계됐기 때문에 시스템 통합업체는 선택 사항이라고 말했습니다.
"AMR은 사용자/소유자가 직접 프로그래밍, 커스터마이징, 통합할 수 있도록 초점을 맞춘 반면, AGV(무인 운반차) 제조사는 고객을 위해 이를 수행하는 경향이 있습니다."라고 MHS의 AMR 및 AGV 글로벌 제품 관리자인 플레밍은 설명했습니다.
AMR과 AGV가 자재 이송 등 일부 동일한 작업을 수행하지만, 두 기술 간에는 다른 차이점도 있습니다.
"가장 큰 차이는 AMR이 분산형이라 플릿 매니저가 필요 없다는 사고방식입니다."라고 그는 덧붙였습니다. "지난 2년간 AMR 제조사들이 플릿 매니저를 제공하기 시작한 것도 AGV가 항상 플릿 매니저를 뒀기 때문입니다."
이는 한 위치에서 작동하는 자율 주행 차량 수와 관련이 있습니다. 수가 늘어나면 결국 플릿이 형성되고, 이를 관리할 필요가 생깁니다.
"플릿 규모가 커지고 대상 작업이 더 결정론적[일관되게 특정 시간 내 실행 필요]이 되면서 효율적인 트래픽 관리와 주문 할당 관리의 필요성을 AMR 제조사들이 인식하고 있습니다."라고 플레밍은 말했습니다.
AGV와 AMR의 기술적 차이
1950년대 발명된 AGV와 약 10년 역사의 AMR 사이에는 다른 차이도 있다고 그는 말했습니다.
"AMR은 제어권을 차량 자체로 분산하는 경향이 있어 더 비싼 편입니다."라고 플레밍은 말했습니다. 즉, "차량 자체에 훨씬 더 많은 지능이 탑재돼 있습니다."
이 지능은 내비게이션 등 여러 방식으로 나타납니다. AGV가 장애물을 만나면 일반적으로 누군가가 치워줄 때까지 대기합니다. 반면 AMR은 장애물을 우회하거나 다른 경로를 선택해 목적지에 도달합니다.
드래그 앤 드롭으로 로봇 프로그래밍
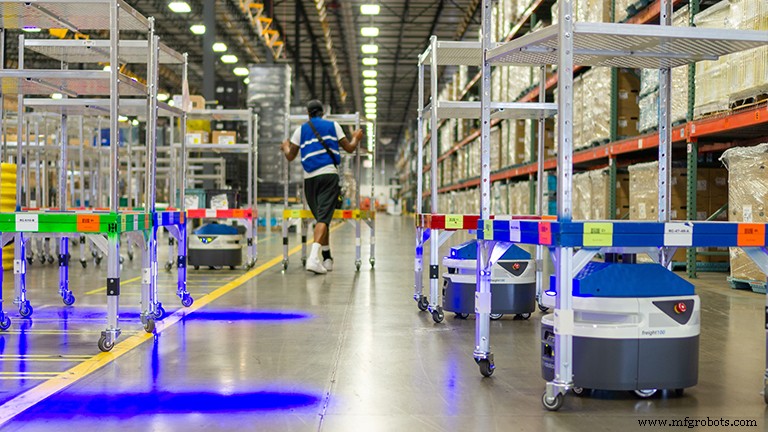
"노동력 부족과 기존 자동화 기술의 유연성 문제를 해결하는 데 초점을 맞춰 회사를 시작했습니다."라고 페치 로보틱스 CEO 멜로니 와이즈는 말했습니다. "우리가 해결하려던 문제는 라인 사이드 납품, 적시 납품, 작업장 간 이동 등 유연한 물품 이송을 어떻게 제공할 것인가였습니다."
"제조 엔지니어나 공정 엔지니어들로부터 기존 자동화 기술은 설정하는 데 시간이 너무 오래 걸리고, 유지보수와 설치도 많이 필요하며, 변경이 매우 어렵다는 얘기를 많이 들었습니다."라고 그녀는 말했습니다.
"계절성 등으로 라인을 조금이라도 변경하려면 이 모든 변경을 하기가 매우 힘들고, 많은 온프레미스 IT 지원도 필요했습니다."
페치는 자동 자재 취급 및 데이터 수집용 로봇 라인, 로봇 연구용 플랫폼, 상용 로봇 플랫폼, 파트너 살균 로봇(페치 AMR 베이스에 파트너 살균 기술 결합)을 만듭니다.
페치 고객이 AMR을 개봉한 후 시설을 주행하며 지도를 만듭니다. 그런 다음 지도 위에 로봇이 이동할 경로를 그립니다. 드래그 앤 드롭 메뉴의 워크플로 지침으로 로봇을 프로그래밍합니다. 이 모든 단계는 팬데믹으로 인해 페치 애플리케이션 엔지니어가 원격으로 지원합니다.
이후 AMR과의 상호작용은 터치스크린, 태블릿, 스캔 건으로 이뤄집니다.
"고정 자동화와 통합하기 매우 쉽게 만들었습니다. 우리는 자동화 스토리의 [단지] 한 부분이니까요."라고 와이즈는 말했습니다. "MES, 물리적 자동화, PLC와 연결하고 통합합니다. 핸드 스캐너, 음성 시스템 등 고객이 원하는 것과 연동합니다."
와이즈가 공장 전체 자동화를 조망하고 그 그림의 한 부분을 통합하는 역할을 보는 관점은 ROS(로봇 운영 체제) 핵심 개발자였던 이전 경험에서 비롯된 것일 수 있습니다.
페치 로봇은 일부 ROS를 사용하지만 리눅스 기반 운영체제를 가집니다.
플릿 관리를 위해 페치코어(FetchCore) 로보틱스 소프트웨어가 클라우드에 위치하며 분석, 스케줄링, 로봇 구성, 작업 및 워크플로 관리를 제공합니다.
산업 현장에서의 페치 AMR 활용 사례
- 부분 조립된 식기세척기를 조립 라인으로 이송해 완성
- 키트화된 보트 엔진 부품 납품
- 반품 상품 시설에서 수리 스테이션에서 품질 검사 기술자 위치로 전자 장치 이송
- RFID 리더 장착 AMR로 강철 및 알루미늄 튜빙 태그 재고 조사
- 조립된 전자 장치를 컨베이어로 밀어 포장 라인으로 이송
대형 공간에는 AMR이 적합
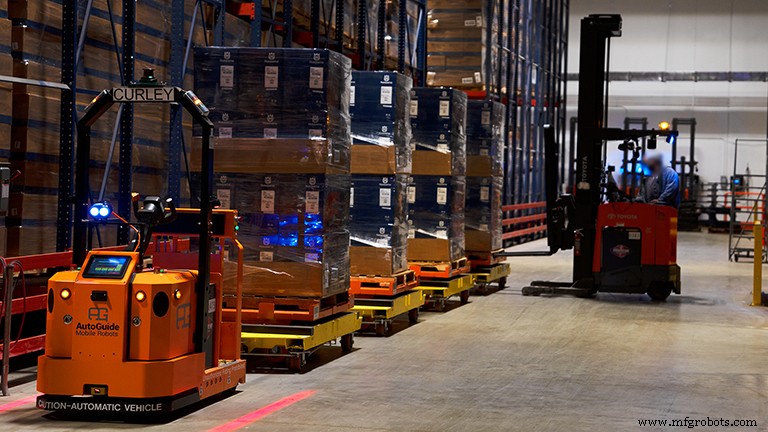
설리번의 오토가이드 로봇은 커스텀 어댑터(터거, 팔레트 스태커, 하이 베이 포크리프트)를 장착한 베이스 AMR로 구성됩니다.
"로봇에 엔드 이펙터를 장착하는 것과 같습니다."라고 그는 스마트 매뉴팩처링 인터뷰에서 말했습니다. "단일 용도 로봇을 만들지 않습니다. 로봇을 만들고 다른 엔드 이펙터를 장착합니다. 우리가 이 방식을 채택했습니다. 엔드 이펙터에 상응하는 어댑터를 가진 로봇입니다."
아칸소의 소비재 제조사에 판매한 터거는 제조 및 창고 구역 간 4% 경사가 있는 800,000평방피트 공장과 창고에서 작동합니다. 매일 200,000파운드의 물품을 이송합니다.
"거리와 영구 자석 구조 설치 비용 때문에 기존 AGV를 원하지 않았습니다."라고 설리번은 말했습니다. 최신 AGV는 이전 모델의 매립 와이어 대신 바닥 마그네틱 테이프로 내비게이션합니다.
"대형 시설(유통 센터나 제조 연계 창고)이면 영구 와이어, 마그네틱 스트립, 바닥 매립 센서 설치에 비용과 시간이 많이 듭니다."라고 그는 말했습니다. "공정이 변경되면 시설을 다시 업데이트해야 합니다. 어떤 규모 시설에도 실용적이거나 비용 효율적이지 않습니다."
3D 비전으로 내비게이션
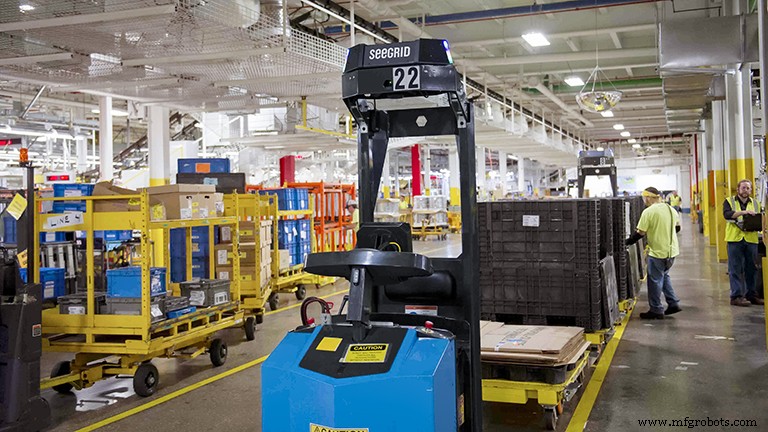
시그리드(Seegrid) 로봇은 이름(비전 가이드 로봇, VGV vs AMR)과 내비게이션으로 차별화됩니다.
"우리는 시장에서 유일하게 카메라를 내비게이션에 사용하며, 이것이 AMR 분야에서 가장 신뢰할 수 있는 내비게이션이라고 봅니다."라고 제프 크리스텐슨 제품 부사장은 말했습니다.
시그리드 두 VGV 모델(터거와 팔레트 트럭)의 10개 카메라는 5개 입체 쌍으로 작동하며 반구형 비전 데이터를 캡처합니다. VGV 소프트웨어는 환경에서 중요한 것이 무엇인지 파악합니다.
이 방대한 데이터 덕분에 생산이 계속되는 동안 경로 변경이 가능하며 "아무도 이걸 할 수 없습니다."라고 크리스텐슨은 단언했습니다.
"제조, 창고, 유통은 고도로 동적인 환경입니다. 그런 실제 조건에서 신뢰성 있게 내비게이션하려면 처리할 수 있는 것보다 훨씬 더 많은 데이터를 수집해 소프트웨어가 주변 환경에서 중요한 것을 파악하게 하는 편이, 시야를 제한하고 거기서 추측해 주변을 알아내려는 것보다 훨씬 낫습니다."라고 그는 진정한 3D 비전 내비게이션과 라이다(LiDAR) 기반 레이저 가이던스를 비교하며 말했습니다.
시그리드 로봇의 제조 현장 가장 일반적인 작업은 라인으로 부품 납품이며, 제품 수요를 따라잡지 못하는 공장에서 진정한 가치를 발휘합니다.
탄광에서 공장으로
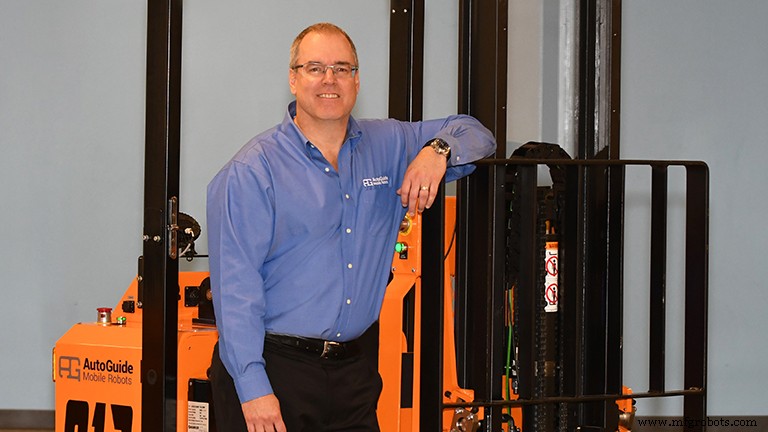
로봇이 미국 일자리를 뺏는다는 비난을 받지만, 오토가이드 모바일 로봇은 로봇 설치 및 유지보수 일자리를 창출했을 뿐 아니라 일부를 재교육받은 광부로 채웠습니다.
오토가이드와 프리미어 통합 파트너 하트랜드 오토메이션은 하스 이켄터키 첨단 제조 연구소(eKAMI)에서 훈련받은 전직 광부 25명을 채용했습니다.
두 회사의 제조 시설에서 몇 마일 떨어진 곳에 위치한 eKAMI는 2017년 출범했습니다.
eKAMI 학생들은 로봇, 항공우주, 의료 및 기타 첨단 제조 산업을 위한 CNC 가공 가속 프로그램에 참여합니다.
"제조 및 설치 숙련 인력 구하기가 극히 어려운데 eKAMI 같은 자원을 찾아 기쁩니다."라고 오토가이드 CEO 롭 설리번은 말했습니다. "열심히 일하고 고도로 숙련된 기술자를 얻는 동시에, 그들은 탄광에서 일할 때는 상상도 못 했던 일자리를 얻습니다."



