산업 제조
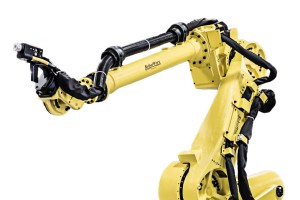
로봇을 구매하려 생각 중이신가요? 조사해야 할 것 중 하나가 로봇 페이로드 용량입니다. 로봇 페이로드는 로봇이 집어 올리거나 조작할 수 있는 최대 무게입니다. 이는 생산 라인을 자동화하려는 모든 제조업체에게 중요합니다. 페이로드 용량을 고려하지 않으면 로봇 시스템에서 속도와 정확성이라는 이점을 얻지 못하기 때문입니다. 페이로드별 로봇 선택 거의 모든 것을 집어 올릴 수 있는 로봇들이 있습니다. 로봇은 3kg을 집어 올릴 수 있고, 일부는 1300kg까지 집어 올릴 수 있습니다. 무엇을 선택하느냐는 로봇이 무엇을 하길 원하는지에
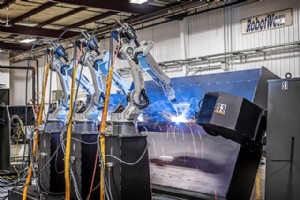
산업용 로봇이 1960년대 유니메이트(Unimate)로 데뷔했을 때, 연구자들은 그들의 미래에 많은 가능성을 보았습니다. 수년간 이 로봇들은 도장, 용접, 자재 핸들링, 자재 제거와 기타 수많은 애플리케이션을 수행할 수 있는 기계로 진화했습니다. 이 새 세대 연구자들은 오래된 세대의 로보틱스를 보고 공장 밖에서 로봇이 세상을 도울 방법을 찾습니다. 농업 로봇의 가능성 농업은 로보틱스가 정말 이륙하기 시작한 영역 중 하나입니다. 농장에서 로봇 애플리케이션 가능성이 제자리에 없어 보이지만, 꽤 무궁무진합니다. 연구자들은 인간 작업자
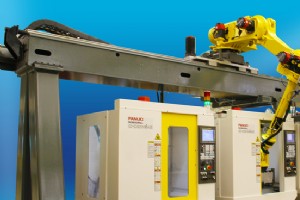
머신 로딩과 언로딩은 작업자에게 지루하고 때로는 위험한 일이 될 수 있습니다. 특히 로딩과 언로딩 공정 중에 주의를 기울이지 않는다면 더욱 그렇습니다. 그래서 머신 로딩 로봇이 요즘 제조업체들에게 매력적입니다. 머신 로딩 로봇은 로딩과 언로딩 공정의 사이클 타임을 개선할 수 있을 뿐만 아니라, 로봇 시스템은 인간 작업자를 해칠 수 있는 부상에 취약하지 않기 때문입니다. 자동차 산업에서의 활용 많은 다른 기업들이 머신 로딩 로봇을 보유하고 있으며, 특히 운송 산업 기업들이 그렇습니다. 차량을 만들 때 여러 부품을 스탬핑하거나 프레
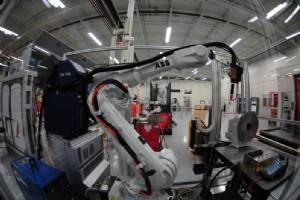
이름은 비슷하지만 TIG와 MIG 용접에는 꽤 몇 가지 차이가 있습니다. 어느 것이 귀사에 적합한지는 요구되는 용접 정밀도, 설정 시간, 활용도, 초기 비용에 따라 다릅니다. 귀사 시설의 니즈에 따라 TIG와 MIG 용접 사용에는 여러 이점과 단점이 있습니다. MIG 용접 MIG 용접(금속 불활성 가스 용접)은 전극 전류에 연결된 소모성 와이어로 두 금속 조각을 결합합니다. 와이어가 용접 건을 통과하는 동시에 불활성 가스도 통과합니다. 불활성 가스는 전극을 오염 물질로부터 보호합니다. TIG 용접 TIG 용접(텅스텐 불활성 가
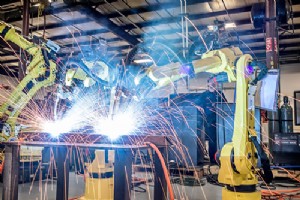
플럭스 코어드 용접(Flux Cored Welding)은 플럭스 코어드 아크 용접(FCAW)이라고도 하며, 용접 공정 중 소모성 전극이 지속적으로 공급되는 용접 유형입니다. 이 전극은 플럭스를 포함하므로 용접 공정 이름이 그렇습니다. 플럭스 코어드 용접 로봇은 다른 유형의 용접 애플리케이션뿐만 아니라 수동 플럭스 코어드 용접 공정보다 많은 이점을 가집니다. 전자세 용접 능력 플럭스 코어드 용접 로봇이 다른 용접 공정과 인간 용공 대응책보다 가진 가장 큰 이점 중 하나는 전자세(all-position) 용접 능력입니다. 어떤 용접
로봇 도장은 제조업체가 비용을 절약할 수 있는 가장 쉬운 방법 중 하나일 것이며, 가장 오래된 로봇 애플리케이션 중 하나이기도 합니다. ABB 로보틱스 같은 기업들은 수십 년간 유연한 도장 로봇을 설계해 왔으며, 그들의 디자인은 해가 갈수록 더 빠르고 민첩해지고 있습니다. 플렉스페인터 IRB 5500 ABB 로보틱스에는 여러 다른 로봇 도장 시스템이 있으며, 더 새로운 모델 중 하나는 플렉스페인터 IRB 5500입니다. ABB에 따르면 오늘날 시장에서 가장 크고 유연한 작업 엔벨로프를 가진 외부 도장 로봇입니다. 제조업체들은 도장
제조업은 1800년대 산업혁명 이래 존재해 왔습니다. 로봇 제조는 1960년대 시작된 훨씬 더 최근의 타임라인에 걸쳐 발전했습니다. 조립 라인과 컨베이어가 수백 명의 인간 작업자에 의해 운영되던 시절에서, 이제 많은 작업자보다 더 빠르고 정확하게 일을 할 수 있는 로봇들이 운영합니다. 자동화의 역사적 교훈 1970년대와 1980년대 초, 로봇 제조가 산업 현장에 폭발적으로 등장했습니다. 기업들이 자동화의 이점을 보며 제조 라인에 로봇을 통합하는 방식을 재구상하기 시작했습니다. 로봇은 자동차와 기타 차량을 용접하고 조립하기 시작했고
전 세계 연구실은 끊임없이 새로운 로봇과 로봇 애플리케이션 개발의 경계를 넓히고 있습니다. 이러한 연구실 다수는 과학자와 학생이 로보틱스 분야에서 혁신하기 위해 협력하는 대학에 있습니다. 극한 환경용 로봇 개발 연구자들은 해양과 우주 같은 다양한 환경을 위한 새로운 작업을 수행할 로봇을 개발하고 있습니다. 우주와 해저 연구용 로봇 개발은 이 환경들이 일으킬 수 있는 모든 문제 때문에 어려울 수 있습니다. 우주용 로봇은 극한의 열이나 추위를 견디도록 개발되어야 하며, 해저 연구용 로봇 시스템은 바닷물에서 오는 염분과 부식을 견딜 수
자동화 로봇 시스템은 40년 이상 공장에서 작동해 왔습니다. 적절한 로봇 유지보수를 주기적으로 수행하면 많은 로봇이 같은 일을 수십 년간 할 수 있습니다. 로봇에 이 유지보수를 수행함으로써 제조업체는 누구도 상상하지 못했던 것보다 훨씬 더 로봇 수명을 연장할 수 있습니다. 핵심 유지보수 포인트 좋은 로봇은 적절한 유지보수로 수십 년간 지속될 수 있습니다. 하지만 잘못된 유지보수는 정기적인 중단과 생산 셧다운을 초래할 수 있습니다. 로봇은 적절히 그리스칠을 해야 하고 기어와 조인트는 주기적으로 점검해 생산 중 조인트를 마모시키는 게
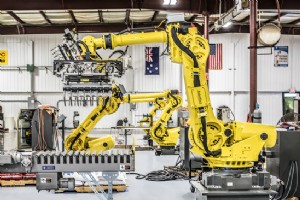
산업용 로봇을 사고 싶으신가요? 어디서 시작할지 모르시겠다구요? 괜찮습니다. 하나씩 단계별로 가보죠. 산업용 로봇의 형태 산업용 로봇은 산업 시장에서 용접, 자재 핸들링, 디스펜싱, 자재 제거 공정 같은 애플리케이션을 수행하는 데 사용되는 로봇입니다. 이 로봇들은 흔한 6축 단일 로봇 팔, 이중 팔 산업용 로봇 시스템, 인버티드 갠트리 모델, 더 작은 테이블톱 로봇, 심지어 거미 같은 델타 스타일 로봇 형태를 취할 수 있습니다. 각 산업용 로봇 시스템은 다양한 목적에 사용될 수 있어 작업 공간에서 매우 다재다능합니다. 애플리케이
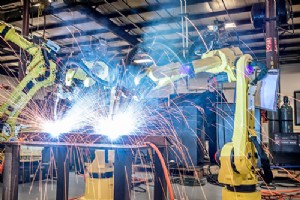
20세기 전반, 인간은 공상과학 문학과 B급 영화에서 로봇이 세계를 지배하는 것을 보았습니다. 그러다 20세기 후반, 산업용 로봇이 인기를 얻기 시작하면서 인간은 그들이 고용 시장을 장악할까 우려했습니다. 하지만 산업용 로봇은 인간 노동자가 두려워하듯 모든 일자리를 장악하지 않을 것입니다. 대신, 노동자들에게 덜 바람직한 일을 맡고, 숙련된 작업자를 구할 수 없는 공백을 메울 것입니다. 1980년대 이후 변화 1980년대, 산업용 로봇이 제조 시장에서 더 무겁게 등장했습니다. 이 로봇들은 포장과 팔레타이징 같이 작업자에게 지루하고
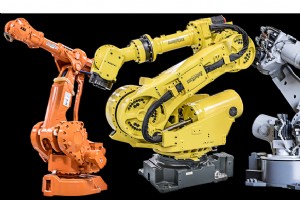
성인들이 수년간 로봇 혁신의 최전선에 있었지만, 성인들이 조금 물러날 때가 된 것일 수 있습니다. 아이들이 점점 더 일찍 로보틱스를 시작하고 있어, 현재 세대 누구도 그렇게 어린 나이에 갖지 못했던 기술을 주고 있습니다. 이 미래의 로봇 기술자, 과학자, 엔지니어들은 매일 주변의 로봇 세계와 상호작용합니다. 로봇 장난감과 조기 교육 현재 시장에는 여러 로봇 어린이 장난감이 있습니다. 로봇 공룡과 개, 걷고 말하는 인형, 심지어 읽어주는 책도 있습니다. 리프패드(LeapPad) 같은 책은 아주 어린 나이에 아이들을 컴퓨터와 로보틱스
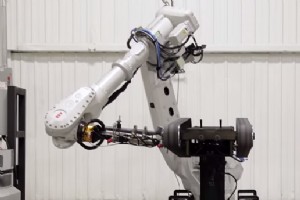
자재 제거는 오늘날 제조업을 위한 가장 많이 사용되고 필요한 로봇 애플리케이션 그룹 중 하나일 것입니다. 용접과 자재 핸들링 애플리케이션이 라인을 따라 물건을 이동하거나 조각을 맞추는 데 필요하지만, 조각 자체는 로봇 시스템이 수행할 수 있는 다양한 자재 제거 애플리케이션 없이는 형성되지 않았을 것입니다. 절단: 라인 앞단의 핵심 절단은 모든 자재 제거 공정 중 가장 흔한 것입니다. 모든 공작물은 그것이 어떤 제품이 될지에 대한 올바른 대략적 모양으로 만들기 위해 어느 시점에서 절단될 가능성이 높습니다. 이 조각은 금형에 프레스되
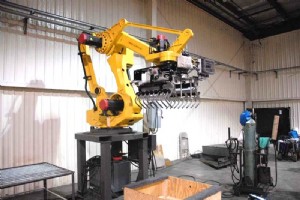
산업용 로봇은 1960년대부터 전 세계 공장에서 일해 왔습니다. 최초의 로봇 애플리케이션은 도장처럼 단순했고, 나중에 조립, 용접, 그리고 1960년대에는 아무도 꿈꾸지 못했던 더 많은 자재 핸들링, 용접, 디스펜싱, 제거 공정으로 이동했습니다. 용접 애플리케이션 로봇이 흔히 사용되는 애플리케이션 중 하나는 용접입니다: 아크 용접과 스폿 용접 모두. 아크 용접과 스폿 용접이 로봇 애플리케이션인 경우가 많은 이유는 로봇 용접기를 애플리케이션에 사용하는 효율성이 인간 용공 대비 높기 때문입니다. 로봇 용접기는 인간 용공 1명보다 4배
로봇은 매일 해야 할 일을 달성하기 위해 여러 다른 방식으로 움직입니다. 로봇의 모션은 애플리케이션에 중요할 뿐만 아니라, 그 로봇을 매일 둘러싸고 있는 기존 구조물, 기계, 작업자에게도 중요합니다. 과학자들은 자연에서 발견되는 움직임을 연구해 로봇이 효과적이고 정밀한 방식으로 움직일 수 있도록 합니다. 자연 모방 로봇 연구자들은 수세기 동안 동물의 움직임과 모션을 연구해 왔습니다. 동물이 어떻게 이리저리 움직여 가야 할 곳에 가는지? 이제 과학자들은 비행, 수영, 지상 주행이 가능한 로봇에 그와 같은 모션 패턴을 적용했습니다.

제조업체가 생산 라인에 좋은 로봇을 쇼핑할 때, 정확도는 그들이 가장 먼저 보는 특징 중 하나입니다. 정확도는 대다수 로봇 애플리케이션에서 극도로 중요하며, 특히 용접과 자재 제거에 관해서는 더욱 그렇습니다. 용접에서의 정확도 용접 애플리케이션 중 로봇 정확도가 중요한 이유는 여러 가지입니다. 로봇은 생산 런에 따라 작은 부품이나 큰 부품을 용접해야 할 수 있지만, 매 사이클마다 공작물의 같은 지점을 쳐서 공작물의 올바른 부분에 용접되도록 해야 합니다. 또한 높은 정확도를 가진 로봇은 인간 용공과 달리 매 공작물, 매번 더 강한
화낙 로보틱스는 40년 이상 로보틱스 산업의 리더였으며, 해마다 기술을 지속적으로 혁신하고 개선합니다. 화낙은 조립, 도장, 용접, 디스펜싱, 디버링, 드릴링, 그라인딩 등 여러 다른 애플리케이션을 수행할 수 있는 로봇 기술을 생산합니다. 그들의 로봇은 전 세계 공장에서 찾아볼 수 있으며, 구매 후 수년간 지속적으로 작동할 수 있습니다. 화낙 선택 이유 왜 화낙에서 로봇을 사야 할까요? 쉽습니다. 위에서 언급했듯 기술이 해마다 지속적으로 개선되지만, 로봇이 튼튼하게 제작되어 적절한 유지보수로 로봇 시스템이 수십 년간 지속될 수 있
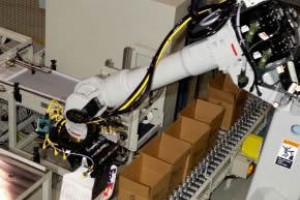
40년 이상 산업용 로봇은 전 세계 공장에서 애플리케이션을 수행해 왔습니다. 수년간 이 애플리케이션들은 지속적으로 개선되고 진화했습니다. 그중 하나인 로봇 포장은 로봇 시스템에 제품을 출하용 케이스에 포장하는 능력을 부여합니다. 포장 로봇을 이런 애플리케이션에 사용하면 아이템이 그 어느 때보다 더 정확하고 빠르게 포장됩니다. 작업자 부담 경감 출하용 박스 채우기는 작업자에게 지루하고 둔한 많은 작업 중 하나였으며, 반복 동작으로 인한 팔, 목, 허리 부상 가능성에 노출되는 작업이기도 했습니다. 로봇이 포장을 맡으면서 인간 작업자는

모든 도장 로봇에 중요한 능력 중 하나는 일관성입니다. 이는 화낙 P-50iB 도장 로봇이 동급의 다른 로봇만큼이나, 아니 더 잘 마스터한 특성입니다. 하지만 일관성이 화낙 P-50iB가 가진 유일한 장점은 아닙니다. 다양한 환경에서 작동할 수 있는 다재다능함도 갖추고 있습니다. 일관성이 주는 가치 일관성은 잘 도장된 공작물의 핵심이며, 제조업체는 화낙의 P-50iB에 투자할 때 도장 애플리케이션 중 좋은 일관성을 기대할 수 있습니다. 도장 애플리케이션 중 좋은 일관성을 제공함으로써 P-50iB는 애플리케이션 중 사용되는 페인트
40년 이상, 누군가가 로봇을 생각하면 공상과학 영화의 무언가를 생각하거나 수십 년간 공장에서 일해 온 로봇 팔을 생각했습니다. 이 산업용 로봇들은 수십 년간 용접, 자재 핸들링, 자재 제거에 보냈지만, 이제 새로운 로봇들이 등장하고 있습니다. 새 로봇 시스템들이 공장 동료들로부터 기술을 파생받지만, 공장 설정을 위해 만들어지지는 않습니다. 서비스 로봇의 부상 새 로봇의 가장 큰 트렌드 중 하나는 서비스 로봇입니다. 이 로봇들은 서비스 산업에서 일을 수행하도록 프로그래밍됩니다. 영화관 키오스크, 식료품점 셀프 계산대 등 - 이것
산업용 로봇