산업 제조
제조공정
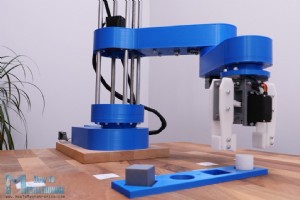
이 튜토리얼에서는 아두이노 기반 SCARA 로봇을 만드는 방법을 배워보겠습니다. 로봇 설계부터 제어를 위한 자체 그래픽 사용자 인터페이스 개발까지 전체 제작 과정을 보여드리겠습니다. 아래 영상을 시청하거나 작성된 튜토리얼을 읽어보세요. 개요 로봇은 4자유도를 가지며 4개의 NEMA 17 스테퍼 모터로 구동됩니다. 또한 엔드 이펙터(이 경우 로봇 그리퍼) 제어를 위한 작은 서보 모터도 있습니다. 이 SCARA 로봇의 두뇌는 아두이노 우노 보드로, CNC 쉴드와 네 개의 A4988 스테퍼 드라이버와 짝을 이뤄 모터들을 제어합니다
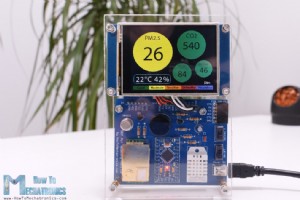
여러분이 숨쉬는 공기의 질이 어떤지 궁금해본 적 있으신가요? 아니면 사무실에서 왜 가끔 졸음이 오는지, 밤새 잤는데도 아침에 왜 피곤한지 의아했던 적 있으신가요? 열악한 공기질은 많은 부정적 건강 영향을 초래할 뿐 아니라 피로, 두통, 집중력 저하, 심박수 증가 등을 유발할 수 있습니다. 공기질을 모니터링하는 것이 여러분이 생각하는 것보다 더 중요할 수 있습니다. 그래서 이 튜토리얼에서는 PM2.5, CO2, VOC, 오존뿐만 아니라 온도와 습도까지 측정할 수 있는 우리만의 공기질 모니터를 만드는 방법을 배워보겠습니다. 아래 영상
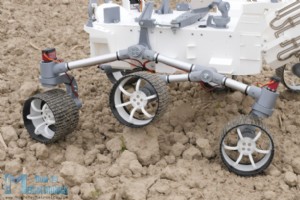
이 튜토리얼에서는 화성 퍼시비어런스 로버 복제품을 만드는 방법을 보여드리겠습니다. 현재 화성을 탐사 중인 실제 로버에서 영감을 받아, 이 기술을 사랑하는 모든 사람, 학생, 메이커, 메카트로닉스 또는 로봇 공학 애호가 등이 이 영상의 지침을 쉽게 따라 자신만의 화성 로버를 만들 수 있도록 설계했습니다. 아래 영상을 시청하거나 작성된 튜토리얼을 읽어보세요. 개요 이 로버의 주요 특징들을 살펴보겠습니다. 로커-보기 서스펜션을 사용해 고르지 않은 지형에서도 부드럽게 주행하고, 바퀴 지름의 최대 2배 크기인 바위 같은 장애물을 넘을
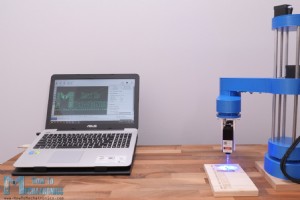
이 튜토리얼에서는 이전 영상에서 제작한 DIY 3D 프린팅 SCARA 로봇 팔을 레이저 각인기로 변환하는 방법을 보여드리겠습니다. 아래 영상을 시청하거나 기사를 읽어보세요. 프로젝트 개요 SCARA 로봇은 4개의 자유도를 가지며 4개의 NEMA 17 스테퍼 모터로 구동되고 아두이노 보드로 제어됩니다. 원본 영상에서는 아두이노 우노와 CNC 쉴드를 사용했지만, 이번에는 아두이노 메가 보드와 RAMPS 보드 조합을 사용합니다. 마를린 3D 프린터 펌웨어로 로봇을 제어하기 위해 이 조합이 필요합니다. 기계적 부분에서는 그리퍼
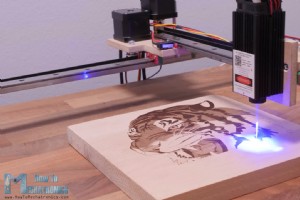
이 튜토리얼에서는 3D 프린터 없이 최소한의 부품만으로 가장 단순한 CNC 머신을 만드는 방법을 보여드리겠습니다. 맞습니다. 최근 프로젝트들에서 3D 프린터를 주로 사용해왔는데, 프로토타이핑에 매우 유용하기 때문입니다. 원하는 형태를 쉽게 만들 수 있으니까요. 하지만 모든 사람이 3D 프린터를 가지고 있는 것은 아니므로, 3D 프린터나 다른 CNC 머신 없이도 무언가를 만들 수 있음을 보여주고 싶었습니다. 아래 영상을 시청하거나 작성된 튜토리얼을 읽어보세요. 개요 이 CNC 머신을 단일 전동 공구인 드릴과 몇 가지 수공구만으로
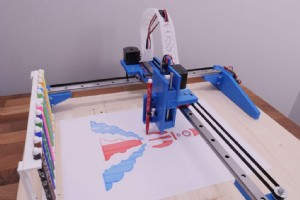
개요 이 튜토리얼에서는 자동 공구 교환 기능이 있는 CNC 펜 플로터, 즉 드로잉 머신을 만드는 방법을 보여드리겠습니다. 즉, 기계가 자동으로 색상을 변경할 수 있어 정말 멋진 그림을 그릴 수 있습니다. 기계 구조는 이전 동영상의 DIY CNC 레이저 조각기에서 기반하며, 목표는 최소한의 부품으로 가장 단순한 CNC 기계를 만드는 것이었습니다. X, Y, Z축 모션용 3개의 NEMA 17 스테퍼 모터와 그리퍼용 소형 서보를 사용합니다. 이 CNC 펜 플로터의 두뇌는 CNC 쉴드와 세 개의 A4988 스테퍼 드라이버와 조합된 아

아두이노 튜토리얼 시리즈의 첫 번째 튜토리얼입니다. 이 튜토리얼에서는 시작하기 튜토리얼로 시작하며, 다음 튜토리얼들에서는 고급 튜토리얼까지 모두 다룰 것입니다. 따라하기 쉬운 단계별 비디오 튜토리얼입니다. 또한 비디오 아래에서 이 튜토리얼에 필요한 부품과 비디오 예제의 소스 코드를 찾을 수 있습니다. 이 아두이노 튜토리얼에 필요한 구성 요소 아두이노 보드 LED 소스 코드 int led = 13; void setup() { pinMode(led, OUTPUT); } void loop() { digitalW
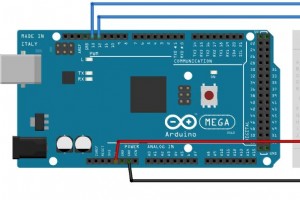
아두이노 튜토리얼 시리즈의 두 번째 튜토리얼입니다. 이 튜토리얼에서는 디지털 입력 및 출력 핀이 어떻게 작동하는지 배우고 버튼과 LED를 사용한 몇 가지 예제를 만듭니다. 또한 PWM(펄스 폭 변조)이 무엇인지 배우고 PWM을 사용한 LED 밝기 제어 예제를 만듭니다. 따라하기 쉬운 단계별 비디오 튜토리얼입니다. 또한 비디오 아래에서 이 튜토리얼에 필요한 부품과 예제의 소스 코드를 찾을 수 있습니다. 이 튜토리얼에 필요한 구성 요소 아두이노 보드 브레드보드와 점퍼 와이어 LED 220옴 저항 예제 회로도 첫 번째
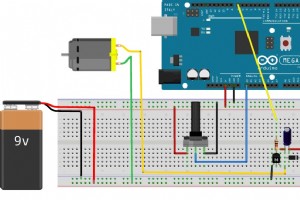
아두이노 튜토리얼 시리즈의 네 번째 튜토리얼입니다. 이 튜토리얼에서는 PWM(펄스 폭 변조)을 사용하여 DC 모터와 서보 모터를 제어하는 방법을 배웁니다. 따라하기 쉬운 단계별 비디오 튜토리얼입니다. 또한 비디오 아래에서 이 튜토리얼에 필요한 부품과 예제의 소스 코드를 찾을 수 있습니다. 첫 번째 예제에 필요한 부품 DC 모터 또는 CPU 팬 DC 모터 9V 배터리 또는 어댑터 (9-12V) 아두이노 보드 브레드보드와 점퍼 와이어 NPN 트랜지스터 포텐셔미터 다이오드 커패시터 - 1uF 저항 - 1k옴 공개: 이 링크
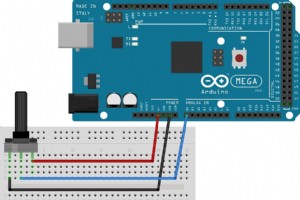
아두이노 튜토리얼 시리즈의 세 번째 튜토리얼입니다. 이 튜토리얼에서는 아두이노 아날로그 입력 핀이 어떻게 작동하는지 배우고 포텐셔미터와 포토셀을 사용한 몇 가지 예제를 만듭니다. 따라하기 쉬운 단계별 비디오 튜토리얼입니다. 또한 비디오 아래에서 이 튜토리얼에 필요한 부품과 예제의 소스 코드를 찾을 수 있습니다. 이 아두이노 튜토리얼에 필요한 구성 요소 아두이노 보드 브레드보드와 점퍼 와이어 LED 220옴 저항 포텐셔미터 포토셀(포토레지스터) 첫 번째 예제 회로도: 포텐셔미터 값을 아날로그 입력으로 사용 두 번째
이 튜토리얼에서는 SimMechanics Link를 사용하여 SolidWorks와 Matlab/Simulink를 통합하는 방법을 보여줍니다. SolidWorks 3D 모델을 사용한 Simulink 시뮬레이션 예제를 만듭니다. 비디오 아래에서 예제의 3D 모델과 Simulink 모델을 찾고 다운로드할 수 있습니다. 예제 파일 다운로드: SolidWorks 모델 .STEP 파일: Solidworks 3D model - Assembly.STEP 1 file(s) 202.76 KB Download SolidWorks 모델 어셈
아두이노 튜토리얼 시리즈의 다섯 번째 튜토리얼입니다. 이 튜토리얼에서는 시리얼 통신이 어떻게 작동하는지 배우고 더 나은 이해를 위해 몇 가지 예제를 만듭니다. 따라하기 쉬운 단계별 비디오 튜토리얼입니다. 또한 비디오 아래에서 이 튜토리얼에 필요한 부품과 예제의 소스 코드를 찾을 수 있습니다. 이 아두이노 튜토리얼에 필요한 구성 요소 아두이노 보드 브레드보드와 점퍼 와이어 LED 220옴 저항 푸시 버튼 회로도 소스 코드 0) { char ledState = Serial.read(); if (le
아두이노 튜토리얼 시리즈의 여섯 번째 튜토리얼입니다. 이 튜토리얼에서는 아두이노를 Processing에 연결하고 시리얼 포트를 사용하여 어떻게 통신하는지 배웁니다. Processing IDE를 사용하여 아두이노 보드에 명령을 보내고 그 반대의 경우도 예제로 만듭니다. 따라하기 쉬운 단계별 비디오 튜토리얼입니다. 또한 비디오 아래에서 이 튜토리얼에 필요한 부품과 예제의 소스 코드를 찾을 수 있습니다. 이 아두이노 튜토리얼에 필요한 구성 요소 아두이노 보드 브레드보드와 점퍼 와이어 LED 220옴 저항 푸시 버튼 회로도
아두이노 튜토리얼 시리즈의 일곱 번째 튜토리얼입니다. 이 튜토리얼에서는 아두이노를 Matlab에 연결하고 시리얼 포트를 사용하여 어떻게 통신하는지 배웁니다. 또한 Matlab을 사용하여 아두이노 보드를 제어하는 예제도 만듭니다. 따라하기 쉬운 단계별 비디오 튜토리얼입니다. 또한 비디오 아래에서 이 튜토리얼에 필요한 부품과 비디오 예제의 소스 코드를 찾을 수 있습니다. 이 아두이노 튜토리얼에 필요한 구성 요소 아두이노 보드 브레드보드와 점퍼 와이어 LED 220옴 저항 푸시 버튼 예제 회로도 Matlab 코드 c
이 튜토리얼에서는 로봇 그리퍼 메커니즘의 3D 모델에 대한 PID 제어 방법을 다룹니다. Simulink 모델은 두 개의 서브시스템으로 구성됩니다: Simulink 블록으로 모델링된 DC 모터 서브시스템과 SimMechanics Link를 사용하여 SolidWorks에서 가져온 3D 모델. 스텝 함수를 사용하여 DC 모터를 활성화하여 로봇 그리퍼를 구동하고, Simulink PID 블록을 사용하여 PID 파라미터를 자동 튜닝합니다. 다음 비디오를 시청하거나 아래 작성된 튜토리얼을 읽어보세요. 예제의 Simulink 모델 다운
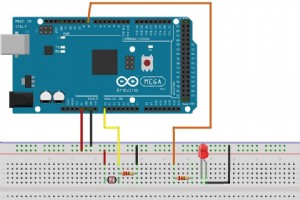
이 아두이노와 Matlab 튜토리얼에서는 Matlab GUI(그래픽 사용자 인터페이스)를 사용하여 아두이노 보드를 제어하는 방법을 배웁니다. LED를 켜고 끄는 두 개의 버튼과 광전지(조도 의존 저항)의 아날로그 입력을 플로팅하는 축으로 Matlab GUI를 만듭니다. 따라하기 쉬운 단계별 비디오 튜토리얼입니다. 또한 비디오 아래에서 이 튜토리얼에 필요한 구성 요소와 비디오 예제의 소스 코드를 찾을 수 있습니다. 이 튜토리얼에 필요한 구성 요소 아두이노 보드 브레드보드와 점퍼 와이어 LED 220옴 저항 포토레지스터(광전
이 튜토리얼에서는 SolidWorks에서 스프링 애니메이션을 만드는 방법을 배웁니다. 밸브와 밸브 서포트 가이드 사이에 위치할 스프링의 애니메이션을 캠샤프트 메커니즘에서 구현합니다. 따라하기 쉬운 단계별 비디오 튜토리얼입니다. 또한 비디오 아래에서 캠샤프트 어셈블리의 3D 모델과 완성된 튜토리얼의 3D 모델을 찾고 다운로드할 수 있습니다. 캠샤프트 메커니즘 어셈블리 3D 모델 다운로드: SolidWorks 파트 및 어셈블리 파일: Spring Animation Solidworks Files.rar 1 file(s) 31
이 튜토리얼에서는 SolidWorks에서 프로그레시브 컷어웨이 애니메이션(Progressive Cutaway Animation)을 만드는 방법을 배웁니다. 따라하기 쉬운 단계별 비디오 튜토리얼입니다. 비디오 아래에서 이 튜토리얼에 사용된 3D 모델을 찾고 다운로드할 수 있습니다. 이전 게시물인 SolidWorks 스피드 리듀서 애니메이션에서 3D 모델을 다운로드할 수 있습니다.
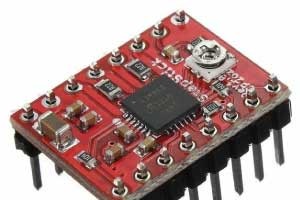
개요 이 아두이노 튜토리얼에서는 A4988 스테퍼 드라이버를 사용하여 스테퍼 모터를 제어하는 방법을 배웁니다. A4988은 양극성 스테퍼 모터 제어용 마이크로스테핑 드라이버로, 내장된 트랜슬레이터로 쉽게 조작할 수 있습니다. 즉, 컨트롤러의 단 2개 핀(회전 방향 제어용 1개, 스텝 제어용 1개)으로 스테퍼 모터를 제어할 수 있습니다. 드라이버는 5가지 스텝 해상도를 제공합니다: 풀스텝, 하프스텝, 쿼터스텝, 8분스텝, 16분스텝. 또한 전류 출력을 조절하는 포텐셔미터, 과열 방지 열적 셧다운, 교차 전류 보호 기능이 있
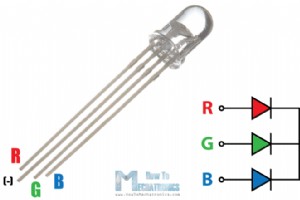
RGB LED란 무엇인가? 이 아두이노 튜토리얼에서는 RGB LED가 무엇인지, 아두이노 보드와 함께 사용하는 방법을 배웁니다. RGB LED는 빨강, 녹색, 파랑 3가지 기본 색상을 혼합하여 다양한 색상을 표현합니다. 실제로는 빨강, 녹색, 파랑 3개의 개별 LED가 하나의 케이스에 패키징되어 있습니다. 그래서 4개의 리드를 가지며, 3개는 각 색상용이고 하나는 RGB LED 타입에 따라 공통 캐소드 또는 공통 애노드입니다. 이 튜토리얼에서는 공통 캐소드 타입을 사용합니다. 이 튜토리얼에 필요한 부품 RGB LED
제조공정