산업 제조
제조공정
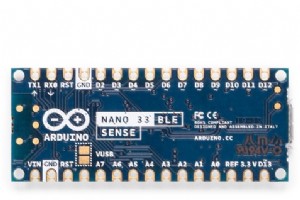
부품 및 소모품 Arduino Nano 33 BLE Sense×1 PCA9685 8채널 8W 12V FET 드라이버 비례 밸브 컨트롤러 (I2C 인터페이스)×1 SG90 마이크로 서보 모터×3 9V 배터리 클립×1 필요한 도구 및 장비 3D 프린터 (범용) 납땜 인두 (범용) 앱 및 온라인 서비스 Edge Impulse Studio Arduino IDE Autodesk Fusion 360 프로젝트 개요 이 프로젝트는 Edge Impulse Studio를 사용해 아두이노 나노 33 BLE 센스에서 TinyM

부품 및 소모품 DC 모터, 12V×1 리드 스위치, SPST-NO×1 Arduino UNO×1 RGB LCD 쉴드 키트, 16×2 문자 디스플레이×1 필요한 도구 및 장비 ProBUDDY 키트 프로젝트 소개 아서 갠슨의 기념비적인 작품 콘크리트 머신(Machine with Concrete)에서 영감을 받아, 인피니티 기어 프로젝트는 1/50 기어비의 12단 기어를 컴팩트한 완전 디지털 카운터 시스템으로 구현했습니다. 원작은 200rpm으로 최종 기어 한 바퀴 도는 데 137억 년이 걸렸지만, 우리 설계는 더 작은
부품 및 소모품 부품수량용도 RGB 확산형 공통 캐소드 LED2눈 스파크펀 7-세그먼트 시리얼 디스플레이 (적색)1타이머 TI SN74HC165N 시프트 레지스터 (병렬-시리얼)14자리 7-세그먼트 디스플레이 제어 영숫자 LCD, 16×2 (I2C 어댑터 권장)1메뉴 표시 IR 수신기 (범용)1리모컨 제어 아두이노 우노1메인 컨트롤러 SG90 마이크로 서보 모터1고개 회전 PIR 모션 센서 (범용)1움직임 감지 초음파 센서 HC-SR041거리 감지 (승패 판정) DFPlayer 미니 MP3 플레이어1음성 출력 푸시버튼 스위치
부품 및 소모품 부품수량비고 아두이노 나노 33 IoT1저프로파일, Wi-Fi 지원, 콕핏 패널에 적합 LED (범용)4상태 표시용 고휘도 저전력 LED 스위치 액추에이터, 스프링 리턴 푸시버튼 헤드2신뢰성 있는 제어를 위한 스프링 리턴 촉각 버튼 영숫자 LCD, 16×22비행 데이터 및 내비게이션 파라미터 표시용 LED 바 (10 LED)2CDI 표시용 콤팩트 LED 바 필수 도구 및 장비 납땜 인두 (범용) – PCB 연결을 위한 정밀 납땜 앱 및 온라인 서비스 아두이노 IDE – 펌웨어 업로드 및 디버깅용
부품 및 자재 부품 수량 Arduino UNO 1개 Seeed Base Shield V2 1개 NodeMCU ESP8266 브레이크아웃 보드 1개 Seeed 라우드니스(소음) 센서 1개 Seeed Grove – 공기질 센서 v1.3 1개 Seeed Grove – 온습도 센서 (DHT11) 1개 Reyax LoRa 모듈 (RYLR998) 1개 Seeed 소형 태양광 패널 80x100mm 1W 1개 Seeed LiPo Rider Pro (충전/부스트 회로) 1개 리튬폴리머 배터리 3.7V 1
부품 및 소모품 부품 수량 Arduino UNO 2개 MOSFET 트랜지스터 (스위칭용) 2개 스피커: 3W, 4옴 4개 저항 1k옴 (0.25W) 2개 SparkFun 브레드보드 파워 서플라이 스틱 5V/3.3V 1개 점퍼 와이어 (일반) 1세트 필요한 도구 및 장비 납땜 인두 (일반) 소프트웨어 및 온라인 서비스 Arduino IDE 프로젝트 개요 이 프로젝트는 두 대의 아두이노 보드를 사용하여 죠죠의 기묘한 모험 5부의 메인 테마인 Il Vento Doro (황금의 바람)를 정밀
부품 및 소모품 Arduino Nano R3 × 1 Digilent WS2812 주소 지정 가능 LED 스트립 × 1 푸시버튼 스위치, 모멘터리 × 2 로터리 포텐셔미터 (일반) × 2 5mm LED: 빨강 × 1 스루홀 저항, 470옴 × 1 필요 도구 및 기계 납땜 인두 (일반) 납땜 와이어, 무연 앱 및 온라인 서비스 Arduino IDE 프로젝트 소개 음악을 매혹적인 라이트 쇼로 변환할 준비가 되셨습니까? 이 가이드는 오디오와 동기화된
엔비디아 제트슨 나노 & 아이작 SDK로 저비용 자율 레고 탱크 만들기 이 가이드에서 표준 LEGO EV3 키트를 엔비디아 제트슨 나노(NVIDIA Jetson Nano), 아이작 SDK(Isaac SDK), YDLIDAR-X4 라이다, Pixy2 비전 카메라로 구동되는 완전 자율 트랙 로봇으로 변환하는 방법을 보여줍니다. 카터(Carter)와 카야(Kaya) 레퍼런스 디자인의 예산 친화적 대안이면서 엔비디아 로보틱스 스택의 첨단 인식 및 계획 역량을 모두 유지합니다. 파트 8 또는 파트 10로 이동해 완전한 자율 내비게이션 데모
심플 파이 로봇(Simple Pi Robot)은 라즈베리파이를 완전 기능 자율 모바일 플랫폼으로 바꾸는 실습 가이드입니다. 취미 개발자나 교육자 모두 이 튜토리얼로 부품 선정부터 제어 코드 작성, 실시간 비디오 스트리밍까지 모든 단계를 따라할 수 있습니다. 부품 목록 라즈베리파이 (모든 모델, Pi B+ 또는 Pi Zero 권장) 40핀 GPIO 리본 케이블 (Pi B+ 또는 Pi 2용) 표준 브레드보드 2휠 섀시 (예: 엘립조 2WD 키트) 초음파 거리 센서 (HC-SR04) Pi용 파워뱅크 충전식 AA 배터리 (2100mAh
이 단순하고 저렴한 모바일 로봇 플랫폼은 개발자에게 임베디드 시스템을 실습으로 배울 실용적인 방법을 제공하기 위해 만들어졌습니다. 독일 자동차 회사 임베디드 소프트웨어 엔지니어로 이 프로젝트를 학습 플랫폼으로 시작했습니다. 원본 프로젝트는 초기에 취소되었으나 열정이 취미로 이어져 알피봇이 탄생했습니다. 명확한 요구사항을 세웠습니다: 최소화된 소프트웨어 중심 하드웨어 올인원 100유로 예산 미래 모듈용 내장 확장성 단일 5V 전원(예: USB 파워뱅크)으로 모든 구성요소 구동 플랫폼은 교육, 감시, 로봇 대회 등 다목적 활용 가능
소개 라즈베리파이 3 모델 B는 USB, 와이파이, 블루투스, 이더넷, HDMI, 오디오, GPIO 핀을 갖춘 다재다능한 단일 보드 컴퓨터입니다. CS424에서 이 보드로 아이로봇 크리에이트(iRobot Create)를 제어하며, 4코어 1.2GHz 프로세서와 1GB RAM의 견고한 하드웨어를 활용합니다. 최소 필요 하드웨어: 라즈베리파이 3B 마더보드 32GB 마이크로SD 카드 (어댑터 필요 시) 5V 전원 공급장치 (예: CanaKit) 비전용 라즈베리파이 카메라 모듈 v2 이 튜토리얼은 OS 설치, 와이파이 구성, 디스커
A. 목적 손비(Sonbi) 로봇의 라즈베리파이에 풀기능 소프트웨어 스택을 임베드하고, 마이크로소프트 키넥트를 연결해 센서 앞에 서 있는 인간을 감지하면 팔을 흔들어 인사하도록 하는 것이 목표였습니다. B. 하드웨어 시스템 8GB 플래시 스토리지 라즈베리파이 폴로루 마에스트로 24채널 서보 컨트롤러 마이크로소프트 키넥트 (RGB 카메라, 깊이 센서, IR 이미터, 멀티-마이크 어레이, 가속도계) ATX 500W 파워 서플라이 프로토타이핑 보드, 배선, 기계 부품 라즈베리파이 사양 700MHz ARM1176JZF-S 코어 프로세
첨단 자율주행차는 도시 모빌리티의 더 안전하고 효율적인 미래를 약속합니다. 그러나 막대한 업계 투자에도 불구하고 완전 자율 시스템은 아직 소비자 시장에 진입하지 못했습니다. 핵심 병목은 복잡한 도심 도로를 안전하게 탐색할 강력하고 실시간 모션 플래닝 엔진의 부재입니다. 프로젝트 목표 이 연구의 목표는 자율주행차 사고율을 낮출 신뢰할 수 있는 실시간 모션 플래닝 시스템을 설계·구현하는 것입니다. 시스템은 차선 유지, 장애물 회피, 이동 차량 회피, 적응형 크루즈 컨트롤, 기본 사고 회피를 포함합니다. 하드웨어 아키텍처 듀얼 DC 모터
1. 소개 이커머스 폭발적 성장으로 창고 운영자는 매일 방대한 재고 처리에 직면합니다. 보관, 피킹, 스캔, 배송 같은 작업이 노동 집약적이고 고비용입니다. 반자율부터 완전 자율까지 자동화 솔루션 채택이 증가하는 추세입니다. 24/7 가동하고 수요에 따라 확장 가능한 로봇 핸들링 시스템이 현대 물류의 초석이 되었습니다. 2. 시스템 개요 2.1 로봇 팔 구성 시스템은 갠트리에 장착된 2자유도(2-DOF) 로봇 팔을 특징으로 합니다. z축(수평)과 x축(수직) 회전 가능하며 정밀 그리퍼 장착. 팔은 컨베이어 벨트에서 물품을 피킹, 자
1. 소개 전국의 인프라가 급속히 노후화되고 있으나 교량, 폐수 탱크, 파이프라인, 원자로, 선체, 유조선 등을 위한 포괄적인 자동 검사 시스템은 존재하지 않습니다. 수작업 검사는 위험하고, 빈번하지 않으며, 비용이 많이 듭니다. 이 프로젝트는 강자성 표면에 부착해 복잡한 구조물을 탐색하고 실시간 시각 데이터를 제공하는 소형, 경량, 저비용 프로토타입을 제공합니다. 프로토타입 시리즈는 LEGO EV3 테스트 리그에서 자성 휠, 다중 카메라, 초음파 센서를 갖춘 라즈베리파이 기반 로봇으로 진화했습니다. 각 반복마다 공학 역학 계산,
소개로봇 기술이 발전함에 따라 영상 처리는 자율 주행 차량부터 상업용 서비스 로봇까지 다양한 응용 분야의 초석이 되었습니다. 캘리포니아 산마테오의 로보게임즈 대회는 학생들에게 풀사이즈 하키 경기장에서 퍽을 패스하고 슈팅하는 로봇 설계를 요구합니다. ROObockey는 최첨단 비전과 제어 알고리즘을 활용한 고도로 정확한 AI 구동 슈팅 메커니즘을 통합해 이 도전을 한 단계 발전시켰습니다. 문제 정의2.1. 필요성하키 로보틱스는 현재 인간 조작자가 타겟을 선택하고 패스를 실행하는 데 의존해 불가피한 오류를 낳습니다. 팀원과 상대의 정
아마존 알렉사, 라즈베리파이, 홀로그램 노바 USB 모뎀을 사용해 ARDrone 2.0을 음성 제어 동반자로 만드는 실전 가이드. 스토리 동기 이전 프로젝트에서 ARDrone 2.0을 마스터한 후, 알렉사의 음성 인터페이스 통합으로 경험을 한 단계 끌어올리고자 했습니다. 알렉사 & 아두이노 스마트 홈 챌린지가 완전한 기능의 음성 구동 드론 데모 구축을 영감 주었습니다. 아래는 우리 과정의 간결한 연습입니다. 라즈베리파이 소프트웨어 설정, 알렉사 스킬 구성, 최종 배포 단계를 다룹니다. Pi 소프트웨어 설정 Pi에 Flask-Ask
간단한 터미널 명령으로 내비게이션하는 직관적인 ROS 로봇. 이 가이드는 하드웨어 설정, 소프트웨어 설치, 실시간 제어를 통해 일반 로봇 플랫폼을 스마트한 ROS 지원 머신으로 변환하는 과정을 안내합니다. 소개 이 프로젝트의 목표는 라즈베리파이 기반 로봇에 ROS(Robot Operating System)를 도입하는 방법을 시연하는 것입니다. 이 단계를 따라하면 일반적인 하드웨어 키트를 키보드 입력과 ROS 토픽에 반응하는 완전 자율 로봇으로 전환할 수 있습니다. 영상 연습: 데모 1 데모 2 하드웨어 설치 RasPiRobo
컴퓨터 비전, 음성 명령, 현실 세계 로보틱스를 윈도우 10 IoT 코어로 모두 구현하는 흥미진진한 프로젝트에 도전해 보세요. 이 실습 가이드로 OpenCV 물체 감지로 자율 내비게이션하는 로봇을 만들고, 마이크로소프트 음성 API(SAPI)로 제어합니다. 단일 유니버설 윈도우 애플리케이션이 라즈베리파이 2와 윈도우 10 데스크톱 모두에서 실행되는 경험을 통해 소프트웨어와 하드웨어의 가교를 체험하세요. 이 프로젝트 완료로 얻게 될 것: 실시간 물체 추적·인식을 위한 OpenCV 마스터 마이크로소프트 SAPI로 음성 명령 발행해
인텔리사우루스(Intellisaurus): 걷는 스마트 공룡 로봇 만들기 단 몇 시간 만에 8인치 걷는 공룡 로봇을 조립할 수 있는 오픈소스 키트, 인텔리사우루스를 만나보세요. 기본 조립에는 납땜이나 프로그래밍이 필요 없지만, 고급 AI 통합과 커스텀 쉘 제작을 지원합니다. 이제 GitHub에서 오픈소스로 공개: https://github.com/JacquinBuchanan/Intellisaurus 인텔리사우루스로 할 수 있는 것 인텔리사우루스는 모든 수준의 메이커를 위해 설계되었습니다: 입문자: 단계별 가이드 따라 로봇 조립
제조공정