산업 제조
자동화 제어 시스템

글로벌 자동차 산업은 위조품으로 인해 큰 타격을 입고 있습니다. 프로스트 앤 설리번(Frost and Sullivan)에 따르면, 글로벌 자동차 산업은 연간 약 450억 달러를 위조품으로 인해 손실하고 있습니다. 고객 안전이 자동차 산업의 최우선 목표인 만큼 이는 심각한 우려 사항입니다. 닛산과 같은 기업에는 브랜드 혼란 등 기타 문제도 발생합니다. 일부 애프터마켓 부품 판매자들이 온라인 마켓플레이스와 불법 웹사이트에서 정품 OEM 부품인 것처럼 허위 표시하며, 많은 리스팅과 웹사이트에 유효하지 않은 보증 설명이 포함되어 있습니다.
기술의 부름은 음악가로서의 경력을 접고 SMC의 디지털 트랜스포메이션을 이끌기로 한 로긴스의 귀에는 음악처럼 들렸습니다. SMC의 글로벌 팀을 애자일 마인드셋으로 변화시키고 어썸(AWESOME)하게 만드는 것은 마이클 로긴스 글로벌 IT 부사장입니다. SMC에서 15년 동안 일하며 놀라운 사람들과 협력하여 전 세계의 모든 SMC 조직을 공통의 기업 목표와 비전, 즉 기술을 사용하여 제품 제공 방식과 고객 지원을 변화시키는 데로 통합할 수 있는 멋진 기회를 가졌습니다.라고 로긴스는 말했습니다. SMC는 산업 자동화를 위한 공압 기술
자동화와 제조/생산 산업은 낯선 사이가 아닙니다. 1970년대부터 절친한 관계로 거의 반세기 동안 조용히 비즈니스를 재편해 왔습니다. 이만큼 오랫동안 자동화를 적극적으로 받아들인 부문은 드뭅니다. 그러나 세상은 변하고 있으며, 일부 기업들은 뒤처지고 있습니다. 인공지능(AI)과 머신러닝부터 사물인터넷(IoT)과 센서 기술에 이르기까지 기술의 지각 변동은 자동화를 통해 가능한 것을 재정의하며, 조직들에게 프로세스 혁신, 안전 강화, 효율성 증대의 새로운 기회를 제공합니다. 하지만 이를 활용하는 곳은 드물며, 활용하는 곳조차 최대한 활
자동화 진흥 협회(Association for Advancing Automation)에 따르면, 자동화 기술이 코로나19와의 싸움에서 중요한 역할을 했음에도 더 많은 공로를 인정받아야 합니다. 존 페인(John Payne)은 북미 최대 자동화 무역 협회인 자동화 진흥 협회(A3) 이사회 의장입니다. 이 협회는 로봇공학, 인공지능, 머신 비전 및 이미징, 모션 제어 및 모터, 관련 자동화 기술에 관여하는 1,100개 이상의 조직을 대표합니다. 존 페인은 코로나19 팬데믹 대응이 자동화에 크게 의존했으며, 이는 글로벌 공급망 전반에 걸
수상 경력에 빛나는 디지털 기술 아카데미 코드클란(CodeClan)이 제조업체들이 자동화를 능가하기 위해 필요한 다섯 가지 기술을 제시합니다. 킬리안 맥알리스(Killian McAleese)가 이를 분석합니다. 우리는 기계의 부상에 대한 두려움 속에 너무 오래 살아와서 그것이 정확히 무엇을 의미하는지 기억하기 어렵습니다. (지금까지) 그들은 우리 행성을 노리지도 않고, 우리 몸을 배터리로 쓰지도 않지만, 실제로 우리의 일자리를 빼앗을 수 있습니다. PwC 연구에 따르면 자동화는 2030년까지 전 세계 GDP에 최대 15조 달러를 기
자동화는 대부분의 산업에서 보편화되고 있습니다. 제조업에서 전 세계 산업용 로봇 판매량은 2018년까지 거의 두 배인 40만 대에 달할 것으로 예상됩니다. 가정에서는 홈 자동화 부문 매출이 올해 600만 달러를 넘어설 것으로 예상되며, 연평균 성장률(CAGR) 28.19%를 보일 전망입니다. 자동화의 가장 큰 분야 중 하나는 자동차 산업으로, 완전 자율 주행 차량에 대한 욕구가 커지고 있습니다. 이번 달 초, 메르세데스-벤츠는 암스테르담에서 자율 주행 시티파일럿 버스를 시범 운행하며 도시 교통의 잠재적 미래를 선보였습니다. 이는 대
인피니티QS(InfinityQS)의 글로벌 채널 프로그램 디렉터인 제이슨 체스터(Jason Chester)는 새로운 기술과 산업 자동화가 어떻게 정보 자동화를 도입할 수 있는지 탐구합니다. 제이슨 체스터, 인피니티QS 글로벌 채널 프로그램 디렉터에 따르면, 자동화는 수십 년 전부터 제조 발전의 원동력이었습니다. 물리적 작업을 자동화로 대체하는 것은 오늘날 우리가 아는 대량 생산 시대로 산업을 이끄는 다리 역할을 해왔습니다. 기업들은 항상 기술의 새로운 발전이나 새로운 산업 이니셔티브의 선두에 서기 위해 노력합니다. 이 모든 것은 상
다음 수술이 로봇에 의해 계획되고 수행된다면? 존스홉킨스대학 연구진이 이 아이디어를 현실로 만들고 있습니다. 로봇 수술의 진화: 원격 제어에서 자율 수술로 로봇 보조 수술 개념은 새롭지 않습니다. 다빈치 수술 시스템처럼 외과의사가 원격 조종하는 로봇 팔로 구성된 복강경 장치 등 여러 시스템이 이미 환자 치료에 사용되고 있습니다. 하지만 이 시스템은 자율적이지 않습니다—로봇이 어떤 수술 작업도 독립적으로 수행하지 않습니다. TSolution One®처럼 로봇이 미리 정해진 계획에 따라 뼈를 정밀하게 절단하는 더 높은 자율성의 로봇 시
인간 손의 자연스러운 민첩성에서 영감을 받은 싱가포르국립대(NUS) 연구진이 작고 부드럽고 섬세한 것부터 크고 무겁고 부피 큰 것까지 다양한 물체를 잡을 수 있는 재구성 가능한 하이브리드 로봇 시스템을 개발했습니다. 이 기술은 향후 식품 조립, 수직 농업, 빠르게 움직이는 소비재 포장 등 점차 자동화되는 다양한 산업에 영향을 미칠 것으로 기대됩니다. 부드러운 3D 프린팅 손가락과 재구성 가능한 베이스 생체의공학과 및 NUS 첨단로봇센터의 레이 예오(Raye Yeow) 부교수 연구팀이 개발한 하이브리드 로봇 그리퍼는 부드럽고 유연한
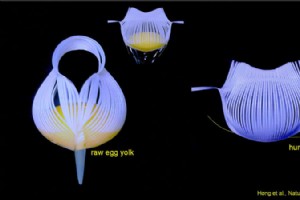
노스캐롤라이나 주립대학 연구진이 계란 노른자를 깨뜨리지 않고 들어 올릴 수 있을 만큼 섬세하면서도, 사람의 머리카락 한 올을 집어 올릴 만큼 정밀한 새로운 유형의 유연한 로봇 그리퍼를 개발했습니다. 이 연구는 소프트 로보틱스와 생물의학 기술 분야에 폭넓게 응용될 전망입니다. 키리가미 예술에서 영감받은 2D→3D 변환 기술 이 연구는 2차원(2D) 시트 재료를 자르고 접어 3차원(3D) 형상을 만드는 키리가미(Kirigami) 예술에서 영감을 얻었습니다. 연구진은 재료의 넓은 영역에 평행한 슬릿을 절단하여 2D 시트를 곡면 3D 구조
MIT 엔지니어들이 뇌졸중이나 동맥류 환자를 신속하고 원격으로 치료할 수 있는 원격 로봇 시스템을 개발했습니다. 수정된 조이스틱을 이용해 한 병원의 외과의사가 다른 위치의 로봇 팔을 제어하여, 환자의 생명을 구하고 뇌 기능을 보존할 수 있는 결정적인 골든 아워 동안 안전하게 수술할 수 있게 되었습니다. 자기장 기반 정밀 제어 시스템 이 로봇 시스템은 자석을 통해 움직임을 제어하며, 혈전으로 인한 뇌졸중을 치료하는 응급 시술인 혈관내 중재 시술을 원격으로 지원하도록 설계되었습니다. 기존 시술에서는 외과의사가 가는 와이어를 수동으로 조
로봇의 높은 비용으로 자동화는 많은 중소 제조기업들에겐 먼 얘기다. 특히 독특한 애플리케이션의 경우 진입 장벽을 낮추면서 일을 완수할 구성요소를 찾는 게 도전적이다. 독일 체질 기계 제조사 르휨(RHEWUM®)은 용접 공정을 지원하는 협동로봇의 저비용 솔루션을 발견했다. 회사는 용접 공정에서 튀는 불꽃과 높은 온도를 견딜 만큼 견고하면서도 적용 영역에 도달할 수 있을 만큼 이동성이 좋은 자동화 솔루션을 찾았다. 답은 7축(7th axis) 로봇에서 찾았다. 4축, 5축, 6축 로봇의 제한 요소는 고정 위치에 볼트로 고정돼 미리 정
길쭉한 몸체, 엄청난 날개폭, 무지개빛 색채로 잠자리는 독특한 광경이다. 하지만 그들의 독창성은 외모에서 끝나지 않는다: 지구에서 가장 오래된 곤충 종 중 하나로서 그들은 공중 비행의 초기 혁신자다. 이제 코넬 대학교 공과대학 기계항공공학과 제인 왕(Jane Wang) 교수팀이 잠자리가 떨어지면서 스스로를 바로잡게 하는 복잡한 물리학과 신경 제어를 풀어냈다. 연구는 잠자리의 눈 — 다섯 개 모두 — 에서 시작해 근육과 날개 피치로 이어지는 메커니즘 연쇄를 드러낸다. 팀의 논문 잠자리 자기복원 반사의 회복 메커니즘(Recovery
캘리포니아 대학교 산타바바라(UC Santa Barbara) 공학 교수 엘리엇 호크스(Elliot Hawkes)와 협력자들이 개발한 기계적 점프 장치가 약 100피트(30미터) — 지금까지 공학적·생물학적 모든 점프체 중 가장 높은 높이 — 에 도달할 수 있다. 이 성과는 점프 장치 설계에 대한 새로운 접근법을 나타내며 점프를 이동 수단으로서 이해하는 데 진전을 가져왔다. 동기는 과학적 질문이었습니다.라고 로봇공학자로서 기계가 환경을 탐색할 수 있는 다양한 가능한 방법을 이해하려는 호크스는 말했다. 공학적 점프체의 한계가 어디인지
콜로라도 대학교 볼더 캠퍼스(University of Colorado at Boulder) 로버트 맥커디(Robert MacCurdy) 교수팀이 고체와 액체 등 서로 다른 재료를 동시에 사용해 3D 구조를 프린팅하는 방법을 개발하고 특성화했다. 개별 부품이 아닌 완전한 기능 시스템을 제작할 수 있다. 테크 브리프(Tech Briefs): 이 프로젝트를 시작한 계기는? 로버트 맥커디 교수: 제 배경은 로보틱스입니다. 박사 과정 초기에 로봇의 설계와 제작을 자동화하는 방법에 대해 생각하며 정말 흥분했었는데, 그게 여전히 제 작업의 핵
나사의 심우주 네트워크(Deep Space Network, DSN)는 일종의 우주 GPS 시스템으로, 극도의 정확성을 위해 원자 시계에 의존한다. 현대 내비게이션 시스템은 무선 신호를 정확하게 타이밍해 위치를 삼각측량해야 한다. 하지만 우주에선 먼 거리가 미세한 오차도 복합적으로 키우기 때문에 정확성 요구가 훨씬 높다. 나사 제트추진연구소(JPL) 전 연구원 루테 말레키(Lute Maleki)와 그의 JPL 동료들이 우주를 위해 만든 발전이 이제 통신, 자율주행차용 레인지 파인더, 양자 컴퓨팅 같은 신흥 분야를 위한 세계에서 가장
개를 앉히고 기다리게 하는 데 흔히 쓰이는 훈련 기법으로 컴퓨터 과학자들이 로봇에게 블록 쌓기 등 여러 새로운 트릭을 스스로 익히게 했다. 이 방법으로 로봇 스팟(Spot)은 일반적으로 한 달 걸리던 걸 며칠 만에 배웠다. 긍정 강화(positive reinforcement) — 개 행동 변화에 간식을 쓰는 사람에게 익숙한 접근법 — 를 사용해 팀은 로봇의 기술을 극적으로 향상시켰고, 실제 업무용 로봇 훈련을 더 실행 가능하게 할 만큼 빠르게 했다. 인간과 동물은 직관적인 뇌를 타고나지만, 컴퓨터는 백지 상태여서 모든 걸 처음부터
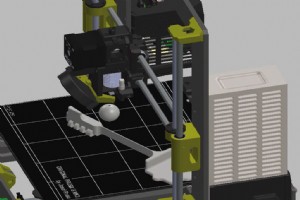
적층 제조(AM)의 자동화는 제한적이며 보통 완성된 객체를 프린터 플랫폼에서 제거하는 기본 단계를 포함해 여전히 인간 노동 워크플로를 필요로 한다. 나사 에임스 연구센터(NASA Ames Research Center)는 제조 툴패스에 추가 지침을 임베딩해 제조 도구를 인시투(in-situ, 제자리에서)로 생성함으로써 AM 자동화를 높이는 새로운 방법을 개발했다. 예를 들어 프린터 플랫폼에 선형 스프링을 만들고, 프린터 부품 이동을 지시해 완성된 객체를 플랫폼에서 자율적으로 이동시킨다. 이 기술은 고처리량 애플리케이션에서 루프 내 인
조지아텍(Georgia Tech) 연구자들이 먼지 입자 크기의 로봇이 정밀한 양방향 제어가 가능함을 보였다. 단일 전자기 코일이 생성하는 자기장의 힘을 활용해, 이 이동형 마이크로로봇은 그 유형 중 가장 작다. 비슷한 크기의 수영 마이크로로봇은 있지만, 이들은 고체 표면에서 움직이는 가장 작은 걷기 로봇입니다.라고 조지아텍 전기컴퓨터공학과 서터필드 패밀리 조기경력 조교수 아자데 안사리(Azadeh Ansari)는 말했다. 조지아텍 연구는 최근 마이크로-바이오 로보틱스 저널(Journal of Micro-Bio Robotics)에
다족 로봇은 실제 응용에 매우 유망하지만, 좁은 공간에서의 작동은 여전히 도전적이다. 환경 적응성을 높이는 한 가지 해결책은 여러 동작을 수행하고 페이로드를 운반할 수 있는 소형 생체모방 로봇을 설계하는 것이다. 동굴에 사는 쥐들이 탁월한 민첩성과 적응성으로 큰 주목을 받아왔다. 쥐의 형태나 운동 특성을 모방하려는 많은 노력이 있어왔다. 최근 베이징 공과대학(BIT) 치 칭(Shi Qing) 교수팀이 SQuRo(소형 4족 보행 로봇 쥐)라는 새로운 로봇 쥐를 개발했다. 치 교수팀은 쥐의 움직임이나 행동을 재현하는 로봇들을 개발해왔다
자동화 제어 시스템