산업 제조
단 하나의 제조 셀로 모든 것을 할 수 있다면 어떨까요? 연구원 팀이 로보디케이로 바로 그것을 실현하고 있습니다. 현재 부품을 제조하는 방식을 생각해 보세요. 많은 단계가 있지 않나요? 한 셀은 원자재를 가공 가능한 공작물로 만듭니다. 다른 셀은 부품의 거친 형태를 깎아내고 정밀 가공을 완료합니다. 또 다른 셀은 표면 마감을 수행합니다. 결국 작업장은 기계들로 가득 차고, 운영자들은 모든 것을 따라잡으려 곳곳을 뛰어다닙니다. 이 모든 단계를 하나의 셀로 완료할 수 있다면 유용하지 않을까요? 이것이 연구원 그룹이 EU의 호라이즌 20

오프라인 프로그래밍에서 가장 어려운 작업 중 하나는 로봇 컨베이어를 시뮬레이션하는 것입니다. 이를 더 쉽게 만드는 10가지 모범 사례를 소개합니다. 컨베이어를 시뮬레이션하기는 까다롭습니다. 로봇 프로그램에 움직이는 물체를 추가하는 순간 일이 까다로워지기 시작합니다. 다행히 오프라인 프로그래밍으로 컨베이어를 시뮬레이션하기 쉽게 만드는 특정 단계들이 있습니다. 시뮬레이션된 컨베이어의 좋은 예 3가지 좋은 프로그래밍 관행을 배우는 가장 좋은 방법은 잘 설계된 예제를 보는 것입니다. 로보디케이에서는 컨베이어를 시뮬레이션에 추가하는 것을
작업 공간에서 로봇이 물체와 충돌하는 것을 어떻게 막을 수 있을까요? 삶을 복잡하게 만들지 않고 로봇 충돌을 피하는 방법을 알려드립니다. 로보디케이 포럼의 최근 질문이 로봇의 일반적인 문제를 강조했습니다. 사용자 마이크로넥스(Micronexx)가 충돌을 피하는 방법을 물었습니다. 로보디케이가 충돌 없는 경로를 자동으로 생성하는지, 아니면 사용자가 수동으로 조정해야 하는지 물었습니다. 이 문제는 처음 보이는 것보다 더 복잡합니다. 로보디케이에는 자동 라우팅을 포함하여 충돌 방지에 도움이 되는 기능이 분명히 있습니다. 그러나 로봇 공학
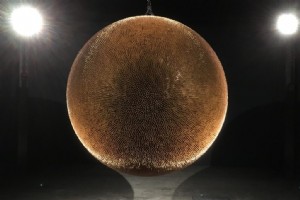
항공우주 산업이 항공기 한 대당 수천 개의 구멍을 뚫어야 한다는 것은 잘 알려진 사실입니다. 하지만 최근 몇 년간 산업용 로봇을 이용한 드릴링이 제조 비용을 절감하고 생산성, 신뢰성, 정확성을 높이는 데 기여했습니다. 핵심은 로봇을 사용해 이 수준의 자동화를 어떻게 달성하느냐입니다. 최근 우리는 동일한 자동 드릴링 기술을 멋진 예술 작품 창작에 적용하는 프로젝트에 참여했습니다. 이제 자동 로봇 드릴링은 예술 및 디지털 아트 프로젝트에서도 찾아볼 수 있습니다. 이는 네오셋 디자인(Neoset Designs)의 제작 스튜디오가 예술가
상상하는 무엇이든 만들 수 있다면 무엇을 만드시겠습니까? Rhino와 RoboDK 함께 써서 달성 가능한 6가지 놀라운 것들. 로봇으로 뭐든 만들 수 있다면, 제한이 없다면? 상상력만 한계라면? 아이디어에서 최종 제품까지 길이 쉽다면? 로봇 제조는 과거 불가능했던 디자인 창조 능력 줍니다. 로봇은 (외부 축 결합 시) 거의 무제한 작업 공간, 거의 모든 방향에서 공작물 접근 가능. 하지만 물리적 로봇이这么能해도, 디자인을 로봇 프로그램으로 변환하는 소프트웨어 워크플로가 제한적이면 여러분 아이디어도 제한됩니다. CAD/CAM 패키지
로봇 컨베이어 프로그래밍은 많은 사람 상상보다 까다롭습니다. 좋은 시뮬레이션이 성공 열쇠지만, 미치지 않고 어떻게 할까요? 컨베이어 벨트는 제품을 로봇에 쉽게 이송하는 방법, 맞죠? 음… 꼭 그렇진 않습니다. 컨베이어를 단순 솔루션이라 생각하지만, 실제론 워크피스 전달 방식 중 더 복잡한 편에 속합니다. 로봇이 컨베이어 위 이동 물체 감지·추적해야 하고, 로봇 프로그램으로 컨베이어 제어 필요. 수명 동안 트래킹 불량, 벨트 마모, 슬립 등 기계적 이슈도 발생. 이 모든 게 컨베이어를 좀 미치게 만듭니다. 단순한 게 아니라 까다로울
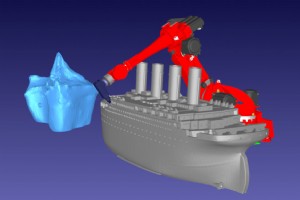
로봇 밀링은 제조업체뿐 아니라 영화 산업에도 멋진 소품과 섬뜩한 애니메트로닉스 제작을 돕습니다. 1993년 쥬라기 공원 1편 보셨나요? T-렉스 기억나시죠? 거대 물리적 소품이 만들어내는 압도적 공포는 현대 CG 몬스터론 좀처럼 느끼기 힘듭니다. T-렉스 거대한 스크린 존재감이 그런 공포 선사한 데엔 이유가 있습니다—거대 애니메트로닉 인형으로 특수효과 아티스트 팀이 전적으로 수작업 제작했으니까요. 소품과 애니메트로닉스는 영화·연극 제작 주춧돌. 많은 이가 CGI(컴퓨터 생성 이미지)가 물리적 효과 필요성 없앴다 생각하지만, 업계 전
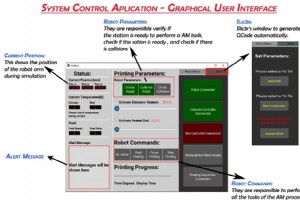
소프트웨어 워크플로 개선으로 3D 프린팅 공정에서 결정적 시간 단축. 연구자들이 RoboDK로 적층 제조 워크플로를 개선한 방법. 로봇으로 3D 프린팅 시 소프트웨어 워크플로 생산성에 중요 영향. 워크플로에서 단 몇 분만 줄여도 장기적으론 상당한 추가 생산성으로 이어집니다. 서로 다른 소프트웨어 패키지 간 전환 시간은 보통 짧지만, 워크플로 매끄러움을 해쳐 적층 제조 효율 저하 요인. 포르투갈·노르웨이 연구자들이 RoboDK API로 RoboDK 적층 제조 워크플로를 더 간소화하는 애플리케이션 개발. 연구자 소개 이 엔지니어링 애플
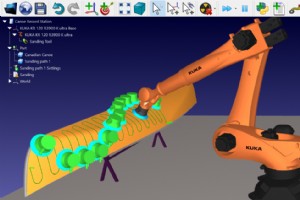
새 Autodesk Inventor 플러그인으로 세계 탑급 CAD/CAM 패키지 활용, 제조 공정 특화 설계 가능. Autodesk Inventor는 CAD/CAM 프로그램 세계에서 진정한 슈퍼스타. CAD Trends 설문조사에서 Inventor는 2018년 AutoCAD, SolidWorks 다음으로 3번째로 많이 쓰인 CAD 패키지. RoboDK는 여러분 쓰시는 CAD 시스템 상관없이 삶 편하게 만드는 데 전념. 이미 훌륭한 SolidWorks 플러그인 보유. 이제 Inventor도 RoboDK와 매끄럽게 연동되는 소프트웨어
개인화 제품은 단순한 재미가 아닙니다. 비즈니스를 다음 단계로 끌어올릴 경쟁력입니다. 로봇은 쉬운 개인화 구현의 완벽한 수단. 직접 시도할 10가지 놀라운 아이디어를 소개합니다. Mastercard와 Harvard Business Review 설문 보고서에 따르면 우리는 현재 개인화 시대(The Age of Personalization)에 살고 있습니다. 과거 개인화 제품은 기업 제품 라인의 재미있는 덤, 대부분이 사려 하지 않는 기발한 호기심 정도였습니다. 하지만 지난 10여 년간 완전히 바뀌었습니다. 설문에서 Harvard Bu
약 10~20% 로봇에 있는 잘 알려지지 않은 기능. 대비하지 않으면 프로그래밍에 악영향을 줍니다. 며칠 전 새로운 로보틱스 개념을 알게 됐습니다… 로봇 축 커플링(Axis Coupling). RoboDK CEO 알버트 누비올라(Albert Nubiola) 왈: 로봇 축 커플링은 로봇 프로그래밍에 중요하지만 많은 사용자가 인지 못 해 혼란스러워합니다. 맞는 말씀! 축 커플링 관련 자료는 거의 없습니다. 게다가 거의 10년 로봇 전문가로 일했지만 이 약간 특이한 기능을 전혀 몰랐습니다. 로봇 축 커플링 처음 들어보셨다면 걱정 마세요.
미래를 위한 학습 시작… 미래는 지금입니다! 2020년 로봇 분야 성공에 필요한 10가지 핵심 역량을 소개합니다. 약 4년 전—정확히 2016년 1월—세계경제포럼(WEF)이 2020년까지 번영하기 위한 탑 10 스킬을 발표했습니다. 4차 산업혁명 시대에 번영하는 데 필요한 핵심 역량을 짚었습니다. 당시 2020년은 먼 미래 같았지만… 미래는 지금입니다! WEF 리스트엔 감성 지능, 인재 관리, 리더십 등 비즈니스 인간적 측면 스킬이 다양했지만, 로봇 활용과 직결된 3가지 스킬도 포함되어 아래 리스트에 반영했습니다. 많은 이에게 로봇
제조업계에 어려운 시기, 새 10년이 많은 도전을 가져옵니다. 힘든 시기를 이겨내는 방법을 제시합니다. 우리는 흥미로운 시대에 살고 있습니다… 이는 역설적 저주(흥미로운 시대를 살길 바란다)에서 유래한 말로 시절이 힘들다는 뜻입니다. 많은 제조업체에 시절이 좀 힘들어지고 있습니다. Deloitte 최근 조사에 따르면 2020년은 힘든 해로 시작합니다. 보고서 서두: 수년간 번영 뒤 제조 성장이 둔화되기 시작했습니다. 올해 로봇 산업도 RoboGlobal 주가지수 추적 이래 2008년 이후 최대 폭 하락을 경험했습니다. 이 불확실한
데이터를 제조 미래의 생명줄이라 부르며, 로봇과 결합하면 더욱 강력합니다! 데이터를 활용하는 11가지 탁월한 방법을 소개합니다. 제조 기업의 미래는 그 기업이 데이터를 얼마나 잘 다루느냐에 달렸습니다. 즉, 데이터 수집·분석 역량을 키우지 않으면 생존 못 한다는 게 현재 제조 업계의 진단입니다. MAPI와 Deloitte 공동 조사에 따르면 산업 제조업체 85%가 향후 5년간 제조 경쟁력의 주동력이 스마트 팩토리 이니셔티브라고 답했습니다. MAPI 설명에 따르면 스마트 팩토리 뒤의 원소적 힘(elemental force)은 기업 운
민첩성(Agility): 아직 어디서나 들리지 않았다면 곧 들릴 겁니다. 올해 제조업체는 민첩성을 최우선으로 삼고, 로봇은 이를 달성하는 한 가지 수단입니다. 이 새 10년을 맞이하는 제조 환경을 한 단어로 표현하라면 예측 불가능(unpredictable)이 적절해 보입니다. 제조 업계엔 불확실성이 감돕니다. 하지만 불확실성이 꼭 나쁜 건 아닙니다. 예측 불가능함이 2020년 민첩 제조(Agile Manufacturing)를 경쟁 우위로 만들었습니다. 민첩 제조란: 전통 제조는 결코 민첩하지 않았습니다. 산업혁명 초기부터 제조 공정
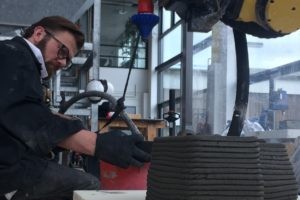
3D 프린팅(적층 제조)은 디지털 파일로부터 3차원 고체 물체를 만드는 공정입니다. 산업용 로봇 팔은 보통 픽앤플레이스, 용접, 트리밍, 가공 등에 쓰이지만, 3D 프린팅에도 활용할 수 있습니다. 이 개념은 건설 분야 콘크리트 3D 프린팅으로 확장됩니다. 로봇 3D 프린팅 시스템은 주로 건설과 건축 분야에서 인기를 끌고 있습니다. 3D 프린팅 물체 제작은 적층 공정으로 이루어집니다. 적층 공정에서는 물체가 만들어질 때까지 재료를 연속된 층으로 쌓아 올립니다. 각 층은 최종 물체의 얇은 수평 단면으로 볼 수 있습니다. 예를 들어 덴마
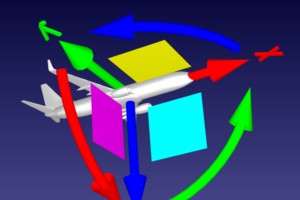
로봇 회전(Orientation) 이해하기 참 어렵죠? 오일러 앵글(Euler Angles)은 골칫거리입니다. 여기서 고통을 덜어줄 필수 입문서를 제공합니다. 오리엔테이션(자세)! 생각만 해도 머리가 아픕니다. 좌표와 회전으로 로봇 엔드 이펙터 포즈를 프로그래밍해 본 분이라면 공감하실 겁니다. 처음엔 로봇 툴 포즈 설정이 단순해 보이지 않나요? 로봇 툴을 이 위치로 이동시키고 이 방향을 향하게 하고 싶다. 직관적으로 원하는 툴 방향을 정확히 압니다. 하지만 정확한 숫자로 방향을 표현하려 하면 갑자기 단순 작업이 혼란의 늪이 됩니다.
내 작업에 오프라인 프로그래밍이 적합할까? 오프라인 프로그래밍 소프트웨어로 가능한 로봇 작업 톱 10을 살펴봅니다. 새 기술에 대한 흔한 우려는 내 고유 상황에 맞을까?라는 질문입니다. 오프라인 프로그래밍도 예외가 아닙니다. 이점을 빨리 인지하면서도 내 특정 작업엔 안 맞을까 걱정하는 분들이 많습니다. 이해합니다. 비즈니스마다 고유해서 오프라인 프로그래밍이 최적인지 판단하기 어렵습니다. 하지만 상황은 고유해도, 여러분 로봇 애플리케이션과 우리가 늘 보는 다른 사례들 사이엔 유사점이 있습니다. 오프라인 프로그래밍은 많은 로봇 작업에
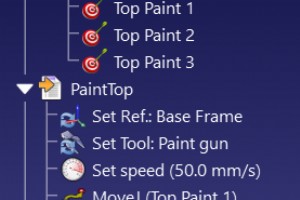
어떤 포스트프로세서를 골라야 할지 모르겠다면? 완벽한 로봇 포스트프로세서 선택을 위한 5단계를 안내합니다. 포스트프로세서는 오프라인 프로그래밍 소프트웨어와 로봇을 잇는 다리입니다. 올바른 포스트프로세서를 선택하면 프로그램이 즉시 작동합니다—실제 로봇이 시뮬레이션과 똑같이 움직입니다. 하지만 잘못 고르면 곤란해집니다—로봇이 엉뚱하게 움직이거나, 반대 방향으로 가거나, 아예 안 움직일 수 있습니다. RoboDK는 다양한 포스트프로세서를 제공합니다. 포스트프로세서 작동 원리, 선택 요령, 기본 제공 외 커스터마이징·자체 제작법을 익혀두면
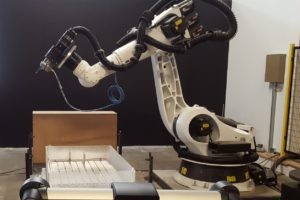
로봇 가공이 CNC 머신을 공룡의 길로 몰아넣고 있습니다! 하지만 로봇이 가공용으로 정말 충분할까요? 아직 들어보지 못하셨다면, 로봇이 새로운 CNC 머신입니다! 전통적 CNC 머신이 공룡처럼 멸종할까요? (멸종이란 뜻이지, 블록버스터 영화 프랜차이즈로 부활한다는 뜻은 아닙니다. CNC 월드 3가 나온다면 기꺼이 보겠지만요.) 지난 10년간 로봇은 밀링, 폴리싱, 디버링, 절단 등 다양한 작업에서 전통 공작기계를 대체하기 시작했습니다. 로봇 가공이 정말 전용 공작기계를 능가할 수 있을지 따져봅시다. 로봇 가공… 정말? 로봇 가공이
산업용 로봇