산업 제조

로봇 매니퓰레이터란? 산업용 로봇팔의 핵심 부품인 로봇 매니퓰레이터(Robot Manipulator)는 작업자가 직접 접촉하지 않고 원격에서 물질을 조작하는 장치입니다. 방사성·생물학적 위험 물질 취급을 위해 개발되었으나, 현대 로봇팔에 적용되어 제어 유연성과 작업 범위를 비약적으로 확장시켰습니다. 팔 형상에 크로스 슬라이드(Cross-slide) 세그먼트를 갖춰 물체를 안정적으로 파지하며, 일반 로봇팔 대비 자유도 높은 움직임, 좁은 공간 진입, 고정밀 제어가 가능합니다. 대형 제조 현장의 중량물 이송·적재, 의료 수술 로봇,

산업용 유압 로봇팔이란? 현대 제조의 중추인 자동화에서 유압 로봇팔(Hydraulic Robotic Arm)은 가장 강력한 동력원 중 하나입니다. 전용 실행 프로그램으로 제어되는 기계적 첨단 장치로, 팔레타이징, 용접, 픽앤플레이스, 포장 등 다양한 중량물 작업에 투입됩니다. 주요 특징: 즉시 용도 전환 가능한 유연성, 고도 자동화로 쉬운 조작, 간편한 유지보수를 갖춰 투자 대비 효과가 큽니다. 유압 로봇팔 작동 원리 기계적 원리는 단순합니다. 5대 핵심 구성요소가 유기적으로 순환합니다. 저장 탱크(Reservoir): 유

로봇 관절이란? 제조 자동화 확산으로 로봇팔 도입이 늘면서, 로봇의 핵심 동작 요소인 관절(Joint/Axis) 이해가 중요해졌습니다. 로봇 관절은 인접 링크(Link) 간 상대 운동을 가능하게 하는 가동 부품으로, 링크와 조합되어 로봇팔의 정밀도와 작업 범위를 결정합니다. 관절은 운동 방식에 따라 직선 운동(Linear, 2종)과 회전 운동(Rotary, 3종)으로 대별되며, 총 5가지 기본 유형이 있습니다. 5대 기계식 로봇 관절 유형 1. 리니어 조인트(Linear Joint / L-Joint) 인접 링크가 평행하게 직선

로봇 특이점이란? 산업 현장에서 로봇팔 도입이 가속화됨에 따라 로봇 특이점(Robot Singularity) 이해는 필수가 되었습니다. 로봇팔은 본체, 손목, 엔드 이펙터로 구성되며, 엔드 이펙터가 정밀하게 다방향으로 움직여야 하는 작업에서 특이점 문제가 발생합니다. 특이점은 엔드 이펙터의 특정 방향 움직임이 기하학적으로 차단되는 구성 상태를 말합니다. 6축 로봇은 X, Y, Z 직교 좌표계에서 6개의 자유도(6 DoF)를 가지며, 이 자유도가 특이점에서 상실되어 정밀도와 효율이 급격히 저하됩니다. 일부 특이점은 육안으로 식별·해
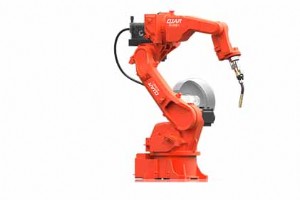
로봇 용접 셀이란? 용접은 금속 부품을 견고하게 접합하여 제품의 구조적 무결성을 확보하는 핵심 공정입니다. 이 공정을 효율적으로 수행하려면 로봇 용접 셀(Robotic Welding Cell) 구축이 필수적입니다. 로봇 용접 셀은 용접 로봇 본체와 용접 토치, 와이어 피더, 컨트롤러 등 주변 장치가 통합된 하나의 작업 단위(Unit)를 의미합니다. 안전 펜스, 아크 차폐막, 인터록 도어 등 안전 장치가 기본 탑재되어 작업자 안전을 보장하며, 보통 넓은 전용 구역에 설치하여 타 장비와의 간섭을 방지합니다. 초기 공간 확보 비용이 들
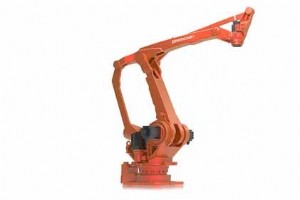
로봇 머신 텐딩이란? 산업용 로봇에 익숙하다면 머신 텐딩(Machine Tending)이라는 용어를 들어보셨을 것입니다. 로봇 머신 텐딩은 로봇 시스템을 사용하여 다른 공작기계의 로딩 및 언로딩을 자동화하는 공정입니다. 과거에는 이 작업을 사람이 직접 수행했으나, 관련 기계가 매우 무거워 제조 현장에서 가장 위험한 작업 중 하나로 꼽혔습니다. 작업자의 안전 위험과 긴 사이클 타임은 로봇 머신 텐딩 도입의 주요 계기가 되었습니다. 본문에서는 CNC 머신 텐딩 로봇의 개념, 적용 분야, 이점, 단점, 그리고 향후 전망을 자세히 살펴봅

테이블탑 로봇 팔(Tabletop Robot Arm)이란? 제조 자동화 확산의 주역인 산업용 로봇 팔은 넓은 작업 공간이 필수입니다. 협소한 공간에서는 테이블탑 로봇 팔이 최적의 대안입니다. 컴팩트한 폼팩터로 정확한 작업 수행, 공정 안정화에 기여합니다. 도입 전 핵심 스펙을 짚어보겠습니다. 테이블탑 로봇 팔의 3대 핵심 스펙 리치 (Reach) - 500 mm (약 19.7 인치) 암 중심에서 끝단까지 최대 확장 거리. 공정 커버리지 산정 기준. 테이블탑급으로는 준수한 500mm로 일반적인 벤치탑 공정 커버 가능. 페이로드 (

서보 모터 암(Servo Motor Arm)이란? 회전 운동을 선형 운동으로 변환하는 초정밀 로봇 암입니다. 높은 효율로 정확도·정밀도 필수 분야에 채택됩니다. 주요 구성 요소는 다음과 같습니다. SC/DC 모터, 포텐셔미터, 컨트롤러 보드로 구성된 전자 어셈블리 모터·핵심 부품 수납용 플라스틱 하우징 케이스 모터 속도 제어용 다중 드라이브 기어 출력 샤프트에 결합된 출력 스플라인(모터-피작업물 최종 인터페이스) 서보 모터 작동 원리 유형 불문 공통 원리: 펄스 폭 변조(PWM) 신호 기반 위치 제어. 모션 컨트롤러에서 서보

산업 현장 로봇 기술 도입의 5대 메리트 자동화 성공은 우연이 아닙니다. 제조 현장에 로봇 기술을 적용하면 다음과 같은 확실한 이점을 얻습니다. 1. 초고속 생산 (High Speed Production) 인력은 숙련되어도 생리적 한계가 명확합니다. 산업용 로봇 기술 전환 시 품질 저하 없이 속도만 비약 상승. 단일 로봇 팔이 수분 만에 수십 명·한 시간 분량 작업 소화. 수요 대응력 확보로 기업 경쟁력 강화. 2. 안전성 (Safety) 중장비·인력 혼재 공간에서 사고는 필연. 산재 보상 비용 부담 큼. 로봇은 무인 운용으로

거대 로봇 팔의 핵심 특징 로봇 팔은 용도에 맞춰 다양하게 설계됩니다. 자동차 통째로 들어 올리는 초대형부터 바늘귀 꿰기용 초소형까지, 크기 스펙트럼이 로봇 팔의 신뢰성을 입증합니다. 거대 로봇 팔의 일반적 특징을 짚어봅니다. 컨트롤러 (Controllers) 로봇 팔 전체 움직임을 결정하는 핵심 부품. 소형 박스형 하드웨어 프로그래밍부터 고급형은 컴퓨터 시스템+조이스틱으로 자율·수동 병행 제어. 단일 조작자로 초대형 팔 제어 가능. 암 (Arms) 실제 작업을 수행하는 주체. 어깨·팔꿈치·손목 3개 관절이 독립·협조 운동. 손

SCARA 로봇이 공장 자동화의 표준이 된 이유 SCARA 로봇은 자동화를 도입한 모든 제조 현장에서 볼 수 있는 가장 흔한 로봇 팔입니다. 크기 불문 동일한 효율, 타 유형 대비 절반 시간에 작업 완료, 용도 변경이 자유로운 최고의 다용도성이 3대 강점입니다. 로봇 비용을 결정하는 5대 요인 생산 규모(Scope of Production): 수요 예측 기반 적정 대수 산정으로 예산 낭비 방지. 로봇 크기(Size): 대형일수록 자재비·설치비·공간비 상승. 소프트웨어(Software): 단순 제어~복합 멀티태스킹까지, 정교할수록

자동화에서 속도가 중요한 이유 속도는 제조 기업이 산업용 로봇으로 전환하는 제1 이유입니다. 로봇은 사람보다 빠르고 정확해 더 많은 일을 단시간에 처리, 생산 속도를 비약시킵니다. 그런데 모든 로봇이 같은 속도일까요? 유형별 속도 차이는 얼마나 될까요? 주요 로봇 유형별 속도 특성을 심층 분석해 최적 선택을 돕습니다. 유형별 로봇 팔 속도 및 특징 비교 팔레타이징 로봇 팔 (Palletizing Robot Arms) 완제품 출하 전 적재·이송·분해·배치를 담당하므로 라인의 병목 해소를 위해 최고 속도와 중량물 핸들링을 동시에 갖
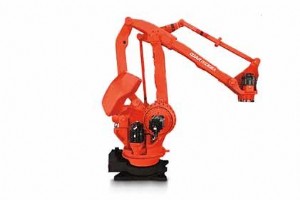
팔레타이저(Palletizer)란? 로봇 팔레타이징은 산업용 로봇이 포장된 제품을 팔레트 위에 적재·적층해 보관 공간을 절약하고 운송 상차 효율을 높이는 공정입니다. 과거 다양한 방식이 있었으나, 적층 패턴과 배열을 정밀 제어할 수 있는 로봇 팔레타이저가 주류로 자리 잡았습니다. 팔레타이저의 두 가지 큰 분류 1. 층 팔레타이저 (Layer Palletizers) - 컨벤셔널 방식 초기 산업화 시절 도입된 원조 팔레타이저로, 최대 적재 용량과 견고한 적층 품질을 자랑합니다. 층 구성 방식에 따라 두 가지로 나뉩니다. 로우 바이

픽 앤 플레이스 자동화란? 픽 앤 플레이스 자동화는 로봇 팔을 이용해 정렬(소팅), 조립, 픽 앤 플레이스 등 공정을 수행하는 기술입니다. 이 자동화를 도입하면 공정이 훨씬 수월하고 효율적으로 변모합니다. 픽 앤 플레이스 메커니즘의 핵심 특징 정밀도와 정확도를 보장하는 주요 구성 요소는 다음과 같습니다. 암(Arm): 강성 바디에 지지되며 그리퍼를 장착해 필수 동작을 수행합니다. 조인트(Joints): 두 강성 바디를 연결해 로봇 팔의 움직임을 용이하게 하며, 자유도를 결정합니다. 리니어 조인트 또는 로터리 조인트가 사용됩니다.
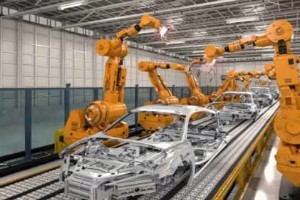
조립 라인 로봇이란? 조립은 별도로 생산된 부품들을 하나로 결합해 완제품을 만드는 공정의 마지막 단계로, 제품 품질을 가르는 결정적 공정입니다. 높은 정밀도와 속도가 동시에 요구되는 이 영역에서 조립 로봇(Assembly Robots)이 탄생했습니다. 사람보다 빠르고 기계적 정밀도를 가지며, 대형 부품 조립 시 높은 가반 하중을 감당할 수 있어 제조업의 근간이 되고 있습니다. 조립 로봇의 주요 구성 요소 조립 로봇 팔: 사람의 팔을 대체하는 유연한 매니퓰레이터로, 제품별로 다양한 가반 하중과 리치(Reach)를 갖도록 설계됩니다

로봇 매니퓰레이션(Robotic Manipulation)이란? 로봇은 특정 작업을 예측 가능하게 자동으로 수행하도록 프로그래밍된 기계입니다. 이를 위해 물체를 다루고, 이동시키거나 용접·드릴링 같은 동작으로 물체에 영향을 줍니다. 이처럼 물체를 다루거나 가공하는 일련의 과정을 로봇 매니퓰레이션이라 합니다. 이 정의에서 로봇 매니퓰레이터의 개념이 도출됩니다. 로봇 매니퓰레이터는 로봇 본체에 연결된 팔 형태의 구조물로, 작업을 실행하는 주체입니다. 매니퓰레이터 없는 로봇은 두 손이 묶인 사람이 작업을 시도하는 것과 같아서 불가능에 가깝

현대 산업용 로봇의 핵심 부품 이해하기 현대 로봇은 초기 모델보다 더 빠르고 콤팩트하며 저렴합니다. 오늘날 로봇은 자동차의 로봇 알루미늄 용접, 중장비, 철도 기관차, 도어 프레임 등 거의 모든 산업 분야에서 널리 활용되고 있습니다. 이는 기술 발전과 혁신적인 로봇 설계 덕분이지만, 로봇 성능 향상의 숨은 공신인 로봇 부품의 진화는 종종 간과되곤 합니다. 로봇 부품이란? 로봇 부품은 금속 및 전자 부품이 융합되어 로봇의 골격을 이룹니다. 각 부품은 전기 부품 절연 같은 구조적 역할을 하거나, 로봇을 구동하는 기능적 역할을 수행합니

이제 거의 모든 제조 공정에 맞는 산업용 로봇을 찾을 수 있습니다. 관건은 다양한 작업을 가장 잘 수행할 로봇 유형을 이해하는 것입니다. 불행히도 로보틱스 개념이 다소 복잡해 대다수 제조사가 이에 어려움을 겪습니다. 요약하자면 산업용 로봇은 유연성, 도달 거리(Reach), 페이로드 용량 같은 요소로 구분됩니다. 선택 시 이 설계 요소들을 자사 공장 운영과 저울질해야 합니다. 자사 공장에 최적의 선택을 돕기 위해 필수 로봇 유형과 적용 방법을 정리했습니다. 관절형 로봇 (Articulated Robots) 관절형 로

최근 수년간 산업 부문은 자동화 운영으로 급속히 전환하고 있습니다. 인력은 이제 산업용 로봇에 의해 보완되거나 완전히 대체되고 있습니다. 이는 효율 개선과 생산 품질 향상 등 가치 창출 목표에 의해 주도돼 왔습니다. 산업용 로봇 팔은 공장 로봇의 성능에서 중요한 역할을 맡는 숨은 영웅입니다. 하지만 여전히 많은 이들에게 미스터리로 남아 있습니다. 운영 자동화를 고려 중이라면 작동 원리 이해가 도움이 될 것입니다. 산업용 로봇 팔이 공장 로봇에 미치는 중요성을 탐구해 보겠습니다. 공장 로봇(Factory Robots)이란?

출처: www.123rf.com 제조 부문을 중심으로 비즈니스 산업을 장악하고 있는 것이 산업 자동화 기계의 활용입니다. 이 흐름을 활용하면 더 발전하고 훌륭한 수익 잠재력을 확보할 수 있습니다. 산업 자동화 비즈니스 창업 시 철저한 준비가 필수입니다. 다른 비즈니스와 마찬가지로 몇 가지 핵심 요소를 갖춰야 합니다. 이는 여정을 수월하게 하고 시장 진입을 원활하게 만듭니다. 매출 창출이 목표인 만큼 다음 요소들에 주의를 기울여야 합니다. 비즈니스 계획 (Business Plan) 출처: www.businessnewsd
산업용 로봇