산업 제조
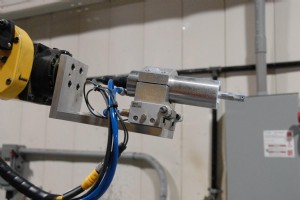
로봇 자동화의 이점을 이해하는 데 로켓 과학자가 필요하지 않습니다. 로봇은 제조사가 생산 속도를 높이고, 수작업자를 위험 환경에서 배제하며, 산업 전반의 유연성과 다용도성을 높이는 데 기여했습니다. 다용도 로봇이 생산 공정을 간소화했습니다. 로봇의 적응력 로봇은 신공정과 시장 수요 변화에 적응합니다. 다용도성 덕분에 픽앤플레이스, 용접, 유체 디스펜싱, 외관 변경 등 필요 작업에 최소 시간으로 재프로그래밍 가능합니다. 엔드 이펙터(End-of-Arm Tooling) 중요성 증대 로봇 사용자가 더 많은 다용도성을 요구함에 따라 로봇
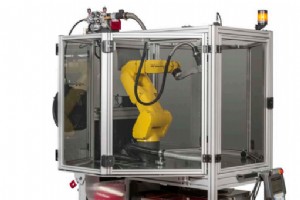
트랜스포머? 거의 비슷합니다! 모듈러 로보틱스는 로봇의 단일 섹션(모듈)을 만들고, 이 모듈들이 서로 연결·결합해 다른 유형의 로봇을 형성하는 데 초점을 맞춥니다. 모듈들은 무선, 적외선, 표면 전기 신호로 통신하며 협력해 더 큰 섹션을 움직이거나 형상을 변경합니다. NASA, 군대, 수색구조, 광업 등이 모듈러 로봇 연구에 관심을 가집니다. 모듈 기하학적 배열 분류 격자 구조: 규칙적인 3D 패턴으로 연결 체인/트리 구조: 문자열 또는 트리 토폴로지로 연결, 유연성 확보 이동 구조: 환경을 이용해 기동하며 복잡한 체인/격자 형성
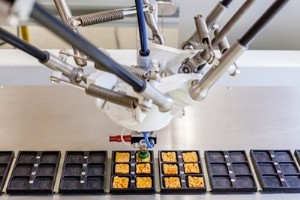
로봇은 자동화하는 공정에 다용도성을 부여합니다. 특히 식품 산업의 케이스 팔레타이징·패키징 공정 자동화로 생산 속도, 정확도, 효율이 향상되었습니다. Advance Brands 사례 조리된 가금류, 소고기, 돼지고기를 공급하는 Advance Brands는 육류 산업에서 포장 자동화가 드물었지만 우선순위로 삼았습니다. 전문 고객 주문 생산으로 자동화가 다양한 아이템, 패키징 스타일, 패키지 유형에 적응할 수 있게 했습니다. 한 자동 라인에서 시간당 16,000파운드 치킨 너겟/스트립 처리, 3개 포장 라인에서 파우칭·실링. 엔드오브라
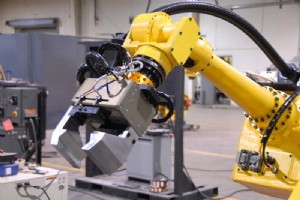
최종 사용자 니즈와 로봇 통합업체의 친숙도를 기반으로 적절한 EOAT를 선정해 다용도성을 높입니다. 엔드 이펙터는 앵귤러/패럴렐 스타일, 전기/유압/기계/공압 구동 방식이 있습니다. 공압 EOAT가 대부분 툴링에 쓰이며 중량 대비 출력비로 포장 애플리케이션에도 많이 쓰이지만, 그립 힘 제어가 덜 되고 전기 EOAT보다 덜 유연합니다. 유압 EOAT는 높은 클램핑 힘과 빠른 작동이 가능합니다. 전력 소비, 크기, 복잡성, 무게, 요건에 따라 적절한 타입을 선택해야 합니다. 툴링 스타일 선정 고려사항 제품 빈번 변경 시: 핑거 추가
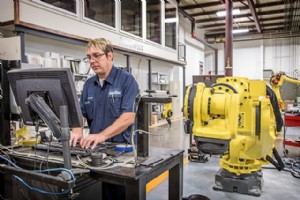
로봇은 다양한 목적으로 설계됩니다. 로봇이 사용될 구체적 목적에 따라 내재적 설계가 제대로 된 기능의 필수 조건입니다. 로봇 설계 프로세스 로봇이 수행할 문제/과제 정의 구체적 요건과 제작 목적 확정 과제 세부사항과 실용적 기능(이동, 조작, 센싱, 지능) 조사 프로토타입 제작·테스트·문제해결 로봇 제작→프로그래밍→테스트→평가 지정 과제 달성 시 설계 성공 산업용 로봇 설계 혁신 사례 Fanuc M-20iA: 중공 암·손목으로 드레스아웃 문제 해결 로봇 드레스아웃 엔지니어링 시간, 드레스아웃 방해로 인한 다운타임 두 난제 해결
컴퓨팅 발전과 함께 로보틱스 자동화·애플리케이션 수요는 지속적으로 증가·발전 중입니다. 제조업이 최초로 로봇에 대거 투자했고 여전히 최대 고용주지만, 항공우주, 농업, 방위, 광업, 의료, 에너지, 교육 분야로의 확산도 만만치 않습니다. 로보틱스 엔지니어는 로봇 설계, 유지보수, 신규 애플리케이션 개발, 연구를 통해 로봇이 최고 잠재력에 도달하도록 합니다. 로보틱스 엔지니어 유형 비전너리 엔지니어: 실험적 로봇 창조·설계. 화성 탐사 로봇 등 테스트 엔지니어: 로봇 제조사에서 제조 조립 라인에 시스템 적용 기타: 비용 제안서, 효
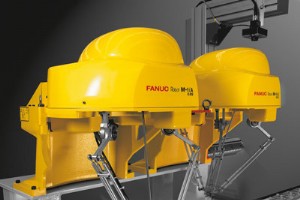
Fanuc M-430iA/2F는 식품 산업 니즈를 충족하는 지속적 피킹에 최적화된 혁신적인 고속 피킹·패킹 로봇입니다. 1차(비포장)·2차(포장) 식품 핸들링 모두 대응 가능합니다. 주요 사양 5축 전자 서보 구동 로봇, 지능형 로봇 제어 시스템 지원 Fanuc 지능형 비주얼 트래킹으로 고속 피킹·패킹 작업 수행 식품 워시다운 및 산성/알칼리 세제 견딤 (IP67 등급) 항균·방청 설계, 식품 등급 그리스·부품 사용 다양한 장착 위치 가능, 좁은 작업 공간에서 유연 고페이로드 동급 최고 속도, 동급 최고 손목 움직임 작업 반경 1
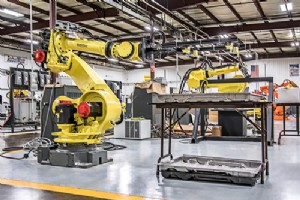
물건을 쌓고 내리는 작업은 지루하고 수작업자에게 위험할 수 있습니다. 적재 자동화는 중량물 들어올리기와 반복 동작으로 인한 작업자 부상을 사실상 제거합니다. 제조 산업은 프레스 이송과 적재 로봇으로 물류 핸들링에 의존합니다. KUKA KR QUANTEC 시리즈 팔레타이징 로봇 신형 컴팩트 디자인, 경량 부품으로 빠른 적재 시간 달성 120, 180, 240kg 페이로드 버전 제공 직경 60mm 중공 손목으로 모든 일반 패키지 타입 암 케이싱 내 안전 라우팅 목적: 생산성 향상, 정확하고 고성능 작업 보장 AMF Automatio

시리얼 로봇과 달리 패럴렐 로봇은 고정 베이스와 가동부 사이에 여러 개의 단순 경량 암이 있으며, 각 암은 독립된 모터로 제어되고 컴퓨터가 움직임을 조정합니다. 암이 로봇 베이스 가까이에 배치되고 독립적 링크가 다른 링크 위치와 무관하게 작동해 시리얼 자동화 대비 향상된 안정성, 암 강성, 빠른 사이클 타임을 구현합니다. 의료 분야 적용 가능성 대부분 의료 애플리케이션은 시리얼 로봇을 쓰지만, 대형·중량 시리얼 로봇의 단점이 있습니다. 패럴렐 로봇은 컴팩트·경량 구조, 쉬운 멸균, 특이점 근처 안전한 거동으로 의료용으로 유망합니다.
피킹 로봇에는 반복 정밀도가 필수적입니다. 정밀하고 효율적인 움직임을 지속해야 하기 때문입니다. 피킹 자동화는 부품을 집어 다른 위치에 놓는 공정을 가속화하며, 반복적인 피킹 작업으로 쉽게 피로해지는 수작업자를 대체합니다. Fanuc 신세대 피킹 로봇: M-1iA / M-3iA 델타 로봇 병렬 링크 구조: 기계적 축이 페이스플레이트에서 직렬이 아닌 병렬로 작동 → 빠르고 정밀한 움직임 (최고 속도 10m/s) M-1iA: 고속 피킹·조립용 경량 병렬 링크 로봇, 슬림 풋프린트와 엔벨로프 M-3iA: 유사 구조, 6kg 페이로드 처
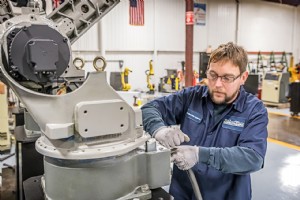
로봇이 약품 디스펜싱, 플라스틱 디버링, 부품 패키징을 하기 전에 먼저 만들어져야 합니다! 엔지니어들이 로봇을 설계해 프로그래밍된 기능을 수행하게 합니다. 기계 엔지니어는 로봇 구조, 조인트 메커니즘, 베어링, 열전달 특성 등을, 전기 엔지니어는 제어 전자장치와 파워 앰프를, 컴퓨터 엔지니어는 연산 하드웨어를 담당합니다. 이들 협업으로 완전한 로봇이 탄생합니다. 로보틱스 기계 엔지니어 되는 법 4년제 공학 학위 취득 후 다중 공학 분야 심화 복잡한 수학·과학 이해, 문제 해결 의지, 창조적 상상력 필수 직무와 수요 대부분 공학
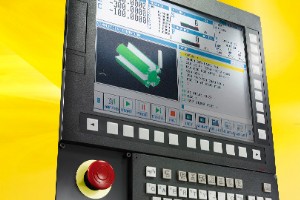
CNC Engineering, Inc.는 북미 최대 Fanuc 컨트롤 레트로핏 공급업체입니다. 코네티컷주 엔필드에 본사를 두고 다수 제조 산업에 Fanuc 시스템을 공급하며 98% 고객 유지율을 자랑합니다. 1983년 설립, 30주년을 맞았으며 웹사이트에서 최대 규모의 Fanuc 문서 라이브러리를 제공합니다. 주요 제품·서비스 Fanuc 레트로핏 패키지: 2년 부품 보증, 사전 조립·엔지니어링·테스트 완료 후 출고로 설치 시간 단축 Open Vision Grind: Fanuc 상용 컨트롤 신뢰성에 우수한 연삭 기능·성능 Open
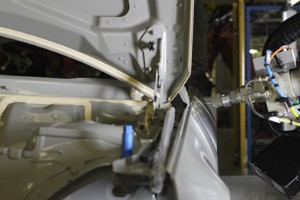
실링 로봇 도입에는 여러 이점이 있지만, 그 전에 답해야 할 더 큰 질문이 있습니다. 우리 공장이 실링 로봇 자동화에 적합한 후보인가? 제한 요인 검토 로봇 실링의 몇 가지 요인은 시설에 따라 단점이나 제약이 될 수 있습니다. 부품 프레젠테이션 방식 상이한 부품의 수량 소요 자재량 부품 크기와 형상 부품별 상이한 소재 자문해야 할 핵심 질문 부품 반복성이 확보되는가? 반복 생산되는 부품인가? 부품이 로봇 실링 애플리케이션에 너무 작거나 큰가? 이 질문들에 답하고, 로봇에 맞춰 생산 모델을 변경할 수 있는지(로봇이 모델에 맞춰
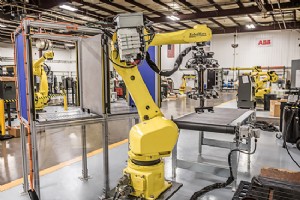
툴 엔지니어링은 산업 공학의 전문 분야로 제조 공정 계획, 툴·머신 개발, 시설 통합을 통해 제품을 생산합니다. 지그 설계, 프레스 툴 설계, 다이캐스팅 설계, 플라스틱 금형 설계, 절삭 공구 설계 등의 배경 지식이 필요합니다. 전통에서 디지털로 과거에는 엔지니어링 도면으로 원자재에 설계를 마킹하고 선반, 밀링, 연마, 지그 보링/그라인더 등 수동 공작기계로 가공했습니다. 현재는 CAD/CAM과 CNC 공작기계가 수동 공작기계를 대체했습니다. 전문 기업 사례 L & Z Tool & Engineering, Inc.: 플라스틱 사출
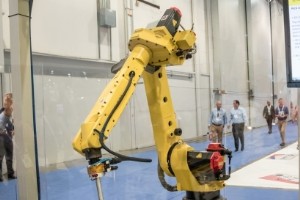
빈 피킹(bin picking)은 부품의 비정형 환경 때문에 전통적으로 제조사의 난제였습니다. 무작위 방향으로 뒤섞인 부품이 빈에 담겨 있으면 이를 분리해 기하학적 특성에 맞춰 컨베이어에 올려야 합니다. 기존 2D 로봇으로는 어려웠으나, 지능형 비전 가이드 로봇 시스템으로 자동화가 가능해졌습니다. Fanuc M-2000iA + iRVision 3D Fanuc 로보틱스는 iRVision 3D 레이저 비전 센서를 장착한 M-2000iA로 빈에서 부품을 위치 파악·피킹하는 프리스타일 빈 피킹의 문을 열었습니다. 레이어드 비전 접근법 3
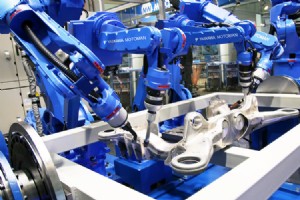
플럭스 코어드 용접은 제조업 등에서 널리 쓰이는 일반적인 용접 애플리케이션입니다. 일반적인 만큼 몇 가지 팁으로 문제를 예방하고 품질을 높일 수 있습니다. 와이어 피딩 문제: 번백·버드네스팅 Bernardwelds.com에 따르면 와이어 피더의 번백(와이어가 팁에서 녹아 붙음)이나 버드네스팅(와이어 엉킴)으로 아크가 조기 소멸하면 용접 결함과 상당한 다운타임이 발생합니다. 예방책 와이어 피딩 속도 적정 유지 와이어 꼬임 방지 정기 예방 점검으로 문제 조기 발견·생산 손실 방지 소재 표면 문제: 기공(Porosity) 용접부에 가
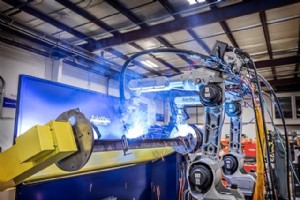
산업 공정에서 가장 흔한 두 가지 아크 용접은 가스 금속 아크 용접(GMAW/MIG)과 플럭스 코어드 아크 용접(FCAW)입니다. 이 둘은 공정이 다르며 제조 애플리케이션 적용 시 각기 다른 장단점이 있습니다. 공정 차이 GMAW(MIG): 연속 공급되는 솔리드 와이어 전극을 필러 메탈로 사용, 외부 공급 실딩 가스로 오염 방지. 용융 금속은 산소·질소·수소에 반응하므로 실딩 가스가 불연속성(용접 약화) 방지 FCAW: 솔리드가 아닌 코어에 실딩 가스를 내장한 와이어 사용. 와이어 연소 시 플럭스 제제와 실딩 가스 발생해 강력한
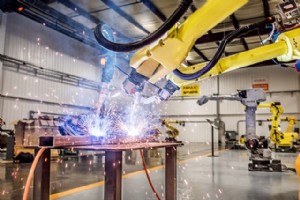
Fanuc 로보틱스는 수십 년간 단일암 아크 용접 로봇을 공급해 왔습니다. 이제 기술 발전에 힘입어 듀얼암 아크 용접 로봇 시스템도 제공합니다. 이 시스템은 두 로봇의 성능을 향상시키고 제조 공정 효율을 높입니다. 인간형이 아닌 협업형 듀얼암 Motoman DIA 시리즈처럼 인간형 듀얼암이 아닌, Fanuc R 시리즈 로봇과 ARC Mate 로봇을 DualARM 컨트롤로 연동해 협업하게 합니다. 작동 시퀀스 R 시리즈 로봇이 전경에서 부품을 로드 존으로 이송 작업자가 생산 시작 신호 ARC Mate 로봇이 R 시리즈 로봇과 듀얼암
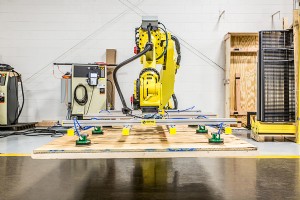
용접 로봇이 그랬듯, 기존 생산 라인에 물류 핸들링을 통합하는 것도 까다로운 작업입니다. 제조사는 물류 핸들링 공정의 각 단계를 검토해 로봇과 연동되도록 변환해야 하는데, 이는 인력용 설계와는 다릅니다. 생산 라인 재설계 필요성 물류 핸들링 로봇을 고려하지 않고 통합하면 로봇이 생산성 향상에 효과적이지 않을 가능성이 큽니다. 전체 생산 라인을 로봇에 맞춰 재설계해야 하는 경우가 많습니다. 안전 작업 공간 확보 비전과 센서로 로봇이 더 안전해졌지만, 가동 로봇과 라인 작업자 간 안전 거리, 로봇이 손상 없이 작동할 충분한 공간이 필요
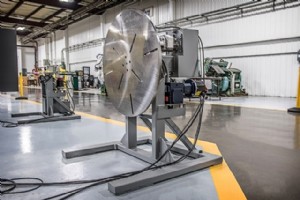
용접은 로봇의 높은 정확도 덕분에 제조업에서 고도로 자동화된 공정이지만, 공작물 위치 결정도 용접만큼 중요합니다. 그래서 로봇 용접 포지셔너가 필수적입니다. Fanuc의 차별화된 접근 Fanuc 로보틱스도 턴키, 페리스 휠, 고정 테이블 등 표준 포지셔너를 사용하지만, 가장 정확한 포지셔너 중 하나가 로봇 자체입니다. 정확한 위치 결정의 중요성 적절한 포지셔닝 없이는 용접이 금속 부품의 잘못된 위치에 이루어져 부품 폐기, 다운타임, 교체 비용이 발생합니다. Fanuc M 시리즈 + R-30iA 컨트롤러 Fanuc 웹사이트에 따르면
산업용 로봇