산업 제조
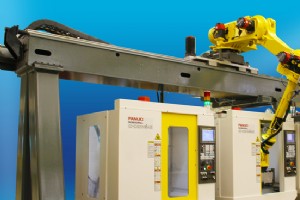
기계 자동화는 기업의 경쟁 우위를 개선하고, 생산 비용을 절감하며, 제품 품질을 향상시킵니다. 자동화의 가장 명백한 이점은 인건비 절감과 수작업 작업자를 위험한 환경에서 배제하는 것이지만, 에너지 및 자재 절약과 정확도 및 정밀도 향상도 가져옵니다. 자동화 유형: 피드백 제어와 시퀀스 제어 자동화에는 피드백 제어와 시퀀스 제어 두 가지 유형이 있습니다. 피드백 제어는 연속적이며 센서로 측정하고 조정하는 과정을 포함합니다. 시퀀스 제어는 프로그래밍된 작업 순서가 수행될 때 사용됩니다. 일반적으로 단일 컴퓨터가 산업 애플리케이션에서 피
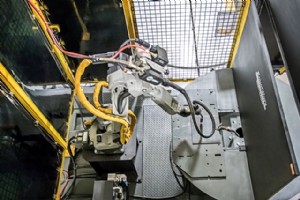
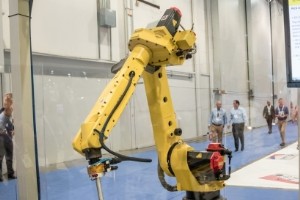
산업용 로봇은 1980년대부터 본격적으로 보급되었습니다. 당시 제조업체들은 용접, 자재 핸들링, 자재 제거 같은 공정을 자동화하면 비용을 절감하면서 애플리케이션을 가속화할 수 있음을 깨달았습니다. 그런 모델 중 하나가 화낙 M6iB/6S입니다. 이 로봇은 자재 핸들링 애플리케이션에서 효율적이지만, 해마다 생산을 계속 가동시키는 것은 내부 부품들입니다. 서보모터 M-6iB-6S 로봇의 모든 축에 있는 서보모터(부품 번호 A06B-0202-B605, A06B-0223-B605)는 로봇의 모든 부품으로부터 피드백을 받는 증폭기를 갖추고
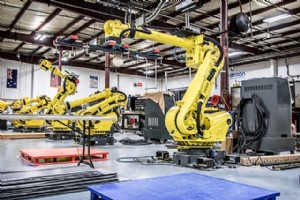
자재 핸들링 애플리케이션은 오늘날 제조 산업에서 가장 일반적인 애플리케이션 중 하나입니다. 조립, 팔레타이징, 포장이든 전 세계 기업들이 이러한 애플리케이션을 자동화하여 생산성을 향상시키고 있습니다. 다양한 부품 크기 대응 팬욕 R2000iB/165F 로봇 모델은 다양한 부품 크기로 작업할 수 있는 능력 때문에 이러한 작업에 자주 활용됩니다. 그러나 이 로봇의 모든 움직임을 가능하게 하는 것은 R2000ib 165F의 내부 부품들, 즉 서보모터, 감속기, 기어입니다. 서보모터 R2000iB-165F의 서보모터(부품 번호 A06B-0
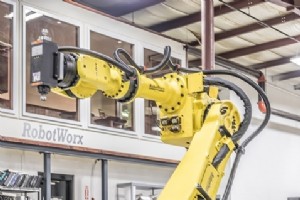
화낙 R2000iA 시리즈 로봇은 현재 화낙이 제작한 가장 큰 로봇 중 하나입니다. 이 중량 페이로드 로봇은 대형 부품에서도 자재 핸들링과 자재 제거 기능을 쉽게 수행합니다. 그러나 로봇을 이토록 강력하게 만드는 것은 내부의 작은 부품들입니다. 서보모터, 기어, 감속기 같은 이러한 작은 부품들이 로봇을 작동시킵니다. 서보모터 R2000iA-125L의 서보모터(부품 번호 A06B-0267-B605, A06B-0235-B605)는 로봇의 모든 축에 부착되어 기어에 동력을 전달합니다. 이 모터들은 로봇의 다른 부품으로부터 피드백을 받는
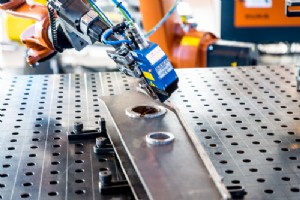
한때 눈먼 존재였던 로봇이 이제 볼 수 있게 되었습니다. 비전 가이던스 시스템의 정확도 향상은 로봇 정확도 향상을 보장합니다. 비전이 로봇을 자각하게 만드는 것은 아니지만, 집어 올릴 부품을 찾고, 용접 위치를 결정하며, 조립된 부품을 검사하고, 부품을 놓을 위치를 결정하는 능력을 부여합니다. 강력해지는 카메라 기술 산업용 로봇에서 카메라는 더 강력하고 정확해지고 있습니다. 더 많은 단일 카메라 3-D 시스템이 제공되며, 이는 6자유도 내에서 작동하는 로봇에 완벽하게 부합합니다. 로봇 장착 카메라는 삼각 측량을 통해 물체 위치를 정
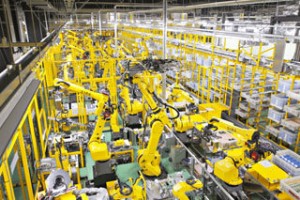
로봇 및 첨단 제조 기술 교육 협력체(RAMTEC)가 최근 오하이오주 마리온에서 마리온 기술 대학, 트라이-리버스 커리어 센터, 오하이오 주립대학 마리온 캠퍼스와의 파트너십으로 개설되어, 지역 주민들에게 필요한 로봇 제조 기술을 제공합니다. 산학 협력 모델 위 세 학교는 로봇웍스, 혼다, 화낙 로보틱스, 링컨 일렉트릭, 야스카와 모토만 같은 로봇 기업들과 협력하여 중부 오하이오 지역에 산업용 로봇 운영 및 첨단 제조 기술을 도입했습니다. 제조업 기술 인력 부족 문제 해결 마리온에 본사를 둔 로봇웍스 같은 기업들은 오늘날 구인 시장에
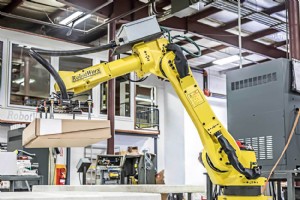
다른 자재 핸들링 로봇과 마찬가지로 화낙 M6iB의 움직임은 매우 단순해 보이지만, 내부 작동 원리는 사실 매우 복잡합니다. 모터, 감속기, 케이블이 없다면 이 로봇은 전국의 제조 공장에서 매일 물건을 집어 옮기는 일을 할 수 없을 것입니다. 피드백 기능이 있는 서보모터 많은 AC 모터가 유사하게 작동하지만, M-6iB의 서보모터는 로봇에 신호를 보낼 뿐만 아니라 로봇의 다른 부품으로부터 피드백을 받아올 수 있는 증폭기가 장착되어 있습니다. 모터(부품 번호 A06B-0223-B005, A06B-0223-B605, A06B-0202-
모토만 SV3X와 마찬가지로 모토만 SV3XL은 용접이나 자재 핸들링뿐만 아니라 둘 다 수행할 수 있는 로봇입니다. 그러나 SV3XL은 롱 리치 모델로, 자매 모델인 SV-3X와 다른 내부 구조를 가집니다. 하지만 자매 로봇과 마찬가지로 SV3XL도 모터, 감속기, 내부 배선 시스템으로 작동합니다. AC 서보모터 SV3-XL의 AC 서보모터(부품 번호 HW9381586-A, HW9381587-A, HW9381589-A)는 로봇의 S, L, U, R, B, T축에 위치합니다. 이 서보모터는 로봇의 다른 부품으로부터 피드백을 주고받는
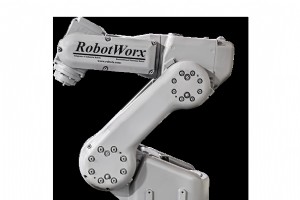
일부 로봇은 용접이나 핸들링 애플리케이션만 수행할 수 있지만, 일부 로봇은 둘 다 수행할 수 있습니다. 모토만 SV3X가 그런 로봇 중 하나입니다. SV3X는 넓은 작업 범위를 가지며 조립, 포장, 아크 용접 등 다양한 애플리케이션을 수행할 수 있습니다. 하지만 SV-3X 내부에서는 무슨 일이 일어나고 있을까요? 무엇이 그것을 작동하게 할까요? 부품은 복잡해 보일 수 있지만 답은 간단합니다. 타이밍 벨트, 감속기, 내부 배선이 모두 SV3X의 기능을 돕기 위해 작동합니다. 타이밍 벨트의 역할 SV 3X의 R축과 B축에 있는 타이밍
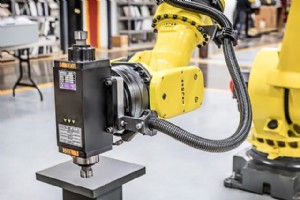
수동 드릴링은 위험하고 지치는 작업입니다. 로봇 드릴링은 드릴링 작업에 인력을 사용하는 것에 대한 비용 효율적이고 안전한 대안을 제공합니다. 드릴링이 자동화되면 비용과 폐기물이 줄어들고 사이클 타임이 증가합니다. 맞춤형 엔드 이펙터 툴링 엔드 이펙터 툴링은 항공우주, 자동차 또는 기타 산업에 관계없이 소비자의 니즈에 맞게 맞춤화할 수 있습니다. 로봇 드릴링은 위치 반복 정밀도에 의존합니다. 로봇은 올바른 공구를 올바른 방향으로 전달하고, 힘이 가해져도 강성을 유지해야 합니다. 다양한 산업에서의 활용 로봇 드릴링은 다양한 산업에서 사
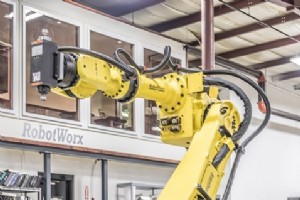
제조업체가 라우팅 애플리케이션을 자동화하면 생산성이 향상되고 정밀도와 정확성이 높아집니다. 라우팅 공정은 공작물에서 재료를 제거하여 균일성이나 미적 목적을 달성합니다. 로봇 라우팅은 빠르고 효율적인 라우팅 공정을 보장합니다. 유연한 엔드 이펙터 툴링 라우팅 로봇은 유연한 엔드 이펙터 툴링을 갖추어 다양한 재료 제거 애플리케이션을 수행할 수 있습니다. 오픈 갠트리 컨셉(Open Gantry Concept)은 라우팅 및 기타 절단 공정을 위한 다중 모듈 옵션을 제공하도록 설계되었습니다. 이 컨셉은 갠트리 구성으로 설치된 로봇을 사용하여
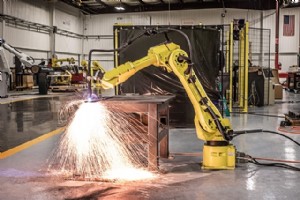
로봇 프로덕션 테크놀로지(RPT)는 RPT RoboTrim 라우터 트리밍 솔루션을 제공합니다. 이 솔루션은 열성형, 사출 성형, 블로우 성형, 회전 성형 업체를 위해 설계되었습니다. RPT는 미주 지역에서 비금속 소재의 라우팅 및 워터젯 절단 자동화를 위해 화낙(Fanuc)과 독점 파트너십을 맺고 있으며, 두 회사는 라우터 트리밍 로봇 애플리케이션 솔루션 개발과 개선을 위해 협력하고 있습니다. 검증된 실적 2004년 이후 RPT는 15대 이상의 RoboTrim 시스템을 납품했습니다. 최신 모델: RoboTrim RT-1000 최신
스핀들 모터는 하드 드라이브 내부에 장착된 소형 고정밀 전기 모터로, 플래터가 장착된 샤프트(스핀들)를 회전시킵니다. 플래터는 데이터를 저장하는 역할을 합니다. 하드 디스크 드라이브 스핀들 모터의 작동 원리 하드 디스크 드라이브의 스핀들 모터는 단일 유닛에 장착되어 플래터를 일정한 속도로 회전시킵니다. 속도 센서가 모터에 피드백을 제공하여 지정된 속도(작업에 정확히 적합한 속도)로 회전할 수 있도록 합니다. 작업 부하와 모터 성능 스핀들 모터의 작업 부하는 회전시켜야 할 플래터의 크기와 수량에 따라 달라집니다. 더 크고 많은 플래터
수동 라우팅 대신 CNC 라우터나 로봇 자동화로 툴 경로를 제어할 수 있습니다. 이 방식은 플라스틱 제조사의 처리량을 늘리고 비용을 줄여줍니다. Fanuc 기반 RPT RoboTrim 솔루션 Robotic Production Technology가 15개 RoboTrim 모델 개발 RT-400: 플라스틱 산업 전용, 휴대 가능. 열성형, 사출, 블로우, 회전 성형업체 사용 가능 서보 제어 테이블이 부품 회전, 로봇이 트리밍 → 컴팩트 워크셀에서 부품 각 면 트리밍 Fanuc 기반 R-44A 6축 로봇 사용 RoboTrim 핵심 이
Motoman SK-16M 로봇은 용접, 제거, 핸들링 작업을 수행하는 SK 라인 많은 로봇 중 하나입니다. SK-16M은 생산성 향상을 위해 협력하는 복잡한 부품 세트로 구성됩니다: AC 서보모터, 타이밍 벨트, 감속기, 손목 유닛, 내부 배선. AC 서보모터 (S, L, U, R축) 부품번호: HW9381136-A, HW9381137-A, HW9380837-A 로봇 피드백과 앰프로 부드러운 작동 지원. 타이밍 벨트 (60S4.5M441) 로봇 필수 부품으로 움직임 지시. 모든 로봇 부품 움직임을 동기화해 유동적 동작 보장. 감속
산업용 로봇은 오늘날 거의 모든 소비재 제조의 핵심 역할을 합니다. 무엇을 만드는진 알지만, 무엇으로 만들어졌을까요? 본질적으로 SK120 같은 로봇은 6축(S, L, U, B, R, T)으로 구성됩니다. 하지만 이 금속 조각들이 기능적 암과 손목으로 함께 움직이게 하는 건 손목 유닛, 감속기, 서보모터, 내부 배선입니다. 손목 유닛 부품번호: HW91711167-A, HW9171167-B, HW9171167-1 물류 핸들링이나 용접용 로봇으로 손목이 중요. 엔드 이펙터 장착처로 작업 가능하게 함. 감속기 (S, L, U, R축)
Motoman UP200 같은 로봇은 정기적 유지보수로 지속적 정상 작동을 보장해야 합니다. 타이밍 벨트, 감속기, 손목 유닛은 빈번한 사용으로 교체 필요할 수 있고, 서보모터와 내부 배선으로 구성된 드라이브 유닛은 부품 교체 주기가 더 깁니다. 타이밍 벨트 (R, B, T축) R축: 200S8M976 B축: 200S8M800 T축: 200S8M656 로봇 기어 활용해 로봇 모션 유동성 지원. 기능성에 필수. 감속기 (각 축별) S축: HW9381388-A L축: HW9381442-B U축: HW9381465-C R축: HW9
Motoman의 물류 핸들링·용접 로봇 K6은 S, L, U, B, R, T 6축으로 구성됩니다. 각 축엔 로봇 전체 작동에 기여하는 여러 부품이 있습니다: 기어, AC 서보모터, 배터리 유닛, 내부 배선, 손목 유닛. 기어 부품번호: HW8425135-1, HW8425133-1, HW8425134-1 다른 부품들과 협력해 로봇 암을 움직이며, 인간 팔처럼 자연스럽게 동작. AC 서보모터 (각 축별) HW9380861-A, HW9380862-A, HW9380863-A 일반 AC 모터와 유사하나 앰프 탑재, 로봇 다른 부위 피드백
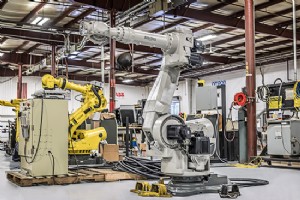
Motoman UP130 로봇도 Motoman 라인의 많은 로봇처럼 제조사 생산성을 높이는 여러 부품이 팀으로 작동합니다. S, L, U, R, B, T 축도 중요하지만, 그 축 내부에 포함된 부품들이 로봇 전체를 제어합니다. 서보모터, 감속기, 손목 유닛이 핵심입니다. 서보모터 (각 축별) S축: HW9381382-A L/U축: HW9381261-A R축: HW9380938-A B/T축: HW9381368-A AC 모터 + 앰프 + 피드백 수신 능력. 각 로봇 샤프트 모션 제어. 감속기 (각 축별) S축: HW9381388-
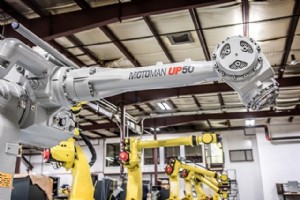
Motoman UP50 로봇은 물류 핸들링과 소재 제거 로봇으로, 여러 부품이 팀처럼 협력해 애플리케이션을 수행합니다. 타이밍 벨트, 감속기, AC 서보모터, 내부 케이블이 핵심입니다. 타이밍 벨트 (R, B축) R축: 250S5M525 B축: 250S5M475 로봇 움직임 동기화로 UP50의 유동성과 기능성에 중요. 감속기 (각 축별) S축: HW9381671-A L축: HW9381465-B U축: HW9381670-A R축: HW9381640-A B축: HW9381636-A T축: HW9381635-A 로봇 유입 에너지를
산업용 로봇