산업 제조
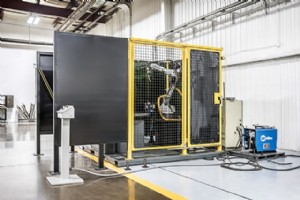
항공우주 산업은 수년간 리벳팅과 그로 인한 추가 중량을 없애는 방안을 연구해 왔습니다. 그 대안이 다양한 두께를 양호한 심 품질로 용접할 수 있는 6축 마찰 용접 로봇에 있습니다. 생산성·비용 혁신 SAE International 기사에 따르면, 자동 리벳터 대신 6축 마찰 로봇 용접기를 사용하면 적용 시간 20% 단축과 비용 절감이 가능합니다. 머신 vs 로봇: 복잡한 형상에 강점 마찰 용접 머신과 6축 로봇 마찰 용접기 중 선택할 수 있지만, 복잡한 부품 곡률을 가진 항공우주 분야에서는 6축 로봇 시스템이 사실상 유일한 대안입니
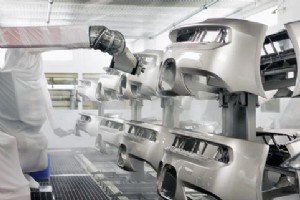
KUKA 로보틱스는 용접, 물류 핸들링, 소재 제거 로봇뿐만 아니라 KUKA 코팅 로봇 같은 디스펜싱 로봇도 제작합니다. 코팅은 도장과 비슷해 보이지만 제조업에서 목적과 차이가 있습니다. 코팅 vs 도장 KUKA 웹사이트에 따르면, 코팅은 금속 또는 반금속 공작물의 화학적·물리적·전기적 특성에 영향을 주기 위한 반면, 도장은 부식 방지와 심미성 향상이 주목적입니다. 장착 옵션의 중요성 표준 플로어 마운트형 코팅 로봇도 사용 가능하지만, 셸프 마운트형이 코팅 애플리케이션과 공작물 형상·크기에 따라 더 유리할 수 있습니다. 셸프 마운트
Fanuc이 개발한 PaintPRO 소프트웨어는 도장 공정 개발을 단순화하는 그래픽 기반 오프라인 프로그래밍 솔루션입니다. Fanuc의 PaintTool 애플리케이션 소프트웨어가 PaintPRO에서 생성된 경로를 활용합니다. 운영자가 PC에서 도장할 부품 영역을 그래픽으로 선택하고 도장 방식을 지정하면 로봇 경로가 자동 생성되며, 이후 PaintPRO 내에서 검증하거나 시스템 컨트롤러로 다운로드합니다. 주요 기능 PaintPRO Navigator: 단일 창에서 기능 시연 및 실행 순서 제안 ToDo 리스트: 진행 상황 추적 및 단
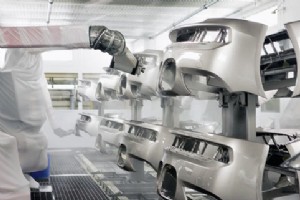
신차 구매 시 가장 먼저 듣는 질문은 어떤 색상을 선택하셨나요?입니다. 자동차 외장 도장은 필수 공정이며, 도장 로봇이 이를 효율적으로 수행합니다. 최신 세대 IRB 5500 FlexPainter는 도장 장비가 로봇에 통합된 상태로 높은 가속도와 도장 속도를 자랑합니다. 이 구성품들은 경량·컴팩트하며 컬러 체인지 밸브, 2K 믹서, 에어/페인트 레귤레이터 및 펌프를 포함합니다. 주요 특징 32색 통합: 용제·수성 도료 모두 대응 가능 로봇 수량 절감: 고유량 RB1000 분무기의 고가속 성능으로 스프레이 부스 내 필요 로봇 수 감
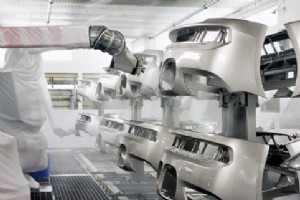
코팅 및 도장 로봇은 일반 로봇과 다르게 제작됩니다. 방폭형 암을 장착해 인화성 가스를 발생시키는 코팅제를 안전하게 분사할 수 있도록 설계되었습니다. 코팅제는 주로 용제 기반 페인트로 화재 위험이 있어, 코팅 로봇은 휘발성 환경에서도 안전하게 작동하며 팬 에어, 분무 에어, 유체 흐름, 전압 등 분사 파라미터를 정밀 제어합니다. 열분사 코팅 열분사 코팅은 기판에 코팅해 기능성을 향상시키는 공정으로, 고온·마모·부식으로부터 부품을 보호합니다. 열분사 코팅 유형은 열에너지와 운동에너지를 소재에 전달하는 방식에 따라 달라지며, 플라즈마,
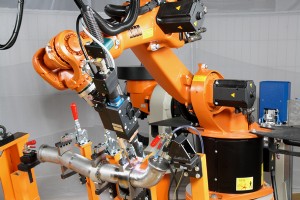
1800년대부터 다양한 형태로 존재해온 독일 산업용 로봇 공룡 KUKA는 지난 30여 년간 유럽과 전 세계 산업용 로봇 분야의 주도적인 원동력으로 자리매김했습니다. 모바일 매니퓰레이션 혁신 경진대회 2013년 7월 Robotic Trends 보도에 따르면, KUKA는 전 세계 엔지니어와 창의적인 인재들을 초청해 모바일 매니퓰레이션 분야의 새로운 애플리케이션을 발굴하는 경진대회를 개최했습니다. 가장 유용하고 혁신적인 애플리케이션에는 20,000유로의 상금이 수여되며, 독창성, 기술적 성숙도, 경제적 파급효과 등을 기준으로 심사합니다.
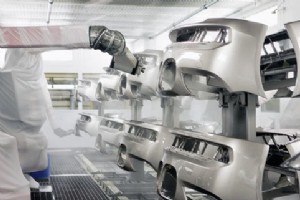
페인트와 코팅 로봇은 더 이상 비용이 많이 드는 구매가 아닙니다. 대신 소규모 산업 시장에도 매우 저렴해졌습니다. 코팅 로봇은 산업 사용자의 경쟁력, 제품 품질, 작업자 안전을 높일 수 있습니다. 나아가 코팅 재료 분사의 환경 영향도 줄입니다. 경쟁력 강화 로봇은 기업 경쟁력을 높입니다. 자동 분사의 반복성이 핵심입니다. 한 번 프로그래밍하면 로봇은 변동 없이 수백만 개 부품을 코팅합니다. 로봇 대비 수작업 도장 시 표준 페인트 절감률은 15~30%. 필름 두께 공차 ±0.2밀(약 5μm)과 트리거 정확도로 달성. 필름 두께 공차
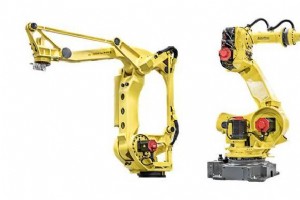
산업용 로보틱스에는 여러 모델이 있습니다. 일부는 더 빠르고, 다른 일부는 더 유연하며 많은 애플리케이션 작동 가능. 선택 시 고객은 4축 vs 6축 로봇, 즉 속도 vs 유연성을 고려해야 합니다. 4축 SCARA 로봇: 속도 우선 시 조립이 주 업무이고 속도를 원한다면 SCARA 4축 로봇이 답일 수 있습니다. 4축 대 6축 로봇 대결에서 4축 SCARA가 더 빠릅니다. 조립, 픽앤플레이스, 포장 애플리케이션에 매우 흔합니다. 이 4축 로봇은 사용하기 쉽고 테이블에 볼트 고정 후 프로그래밍하면 바로 작업 준비됩니다. 6축 관절
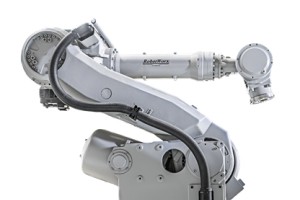
모토맨 코팅 로봇은 기체 코팅, 침지 코팅, 분체 코팅 등 다양한 방식으로 공작물에 코팅 재료를 도포할 수 있습니다. 이 중 프랑스 기업 레모크 롤랑(Remorques Rolland)이 농업용 덤퍼와 트레일러에 분체 코팅이 필요했습니다. 모토맨에 따르면, 프랑스 기업은 제품 수요 증가로 더 높은 품질의 덤퍼와 트레일러 필요성이 커졌습니다. 레모크 롤랑은 모든 가능한 공작물 형상과 각도를 처리하며 분체 코팅을 도포할 모토맨 로봇 코터를 필요로 했습니다. 모토맨의 솔루션 모토맨은 이 요청을 충족했습니다. 회사는 모토맨 PX 코팅 로봇

자재 제거는 다양한 애플리케이션으로 오며, 화낙을 포함한 여러 기업이 자재 제거 로봇을 설계·제작합니다. 화낙 자재 제거 로봇은 작업자 유지에 어려움을 겪는 제조사들의 부름에 응답하려 합니다. 자재 제거의 위험성과 비인간공학적 특성 유해 물질: 수작업 시 먼지·입자 공기 중 방출 → 호흡기 감염, 페인트/코팅 제거 시 독성 흄 → 뇌·중추신경계 영향 신체 부담: 지루하고 허리 꺾이는 작업으로 신체 부상 유발 → 다운타임 증가 일관성 저하: 부상이나 통증으로 작업자 작업 품질 저하 → 불량 자재 폐기 → 회사 손실 화낙 로봇 자

기업이 제조 관행을 볼 때 다른 무엇보다 한 가지가 일어나야 합니다. 경쟁력을 유지할 수 있어야 합니다. 경쟁 우위를 유지하려는 기업들에게 자동화 대 아웃소싱이 논의 주제가 될 수 있습니다. Assembly Magazine에 따르면 아웃소싱과 자동화엔 각각 많은 장점이 있습니다. 생산 라인이 업데이트되거나 변경되기 전 점점 더 짧은 런을 제조하기 시작하면서, 제조사들은 일부 조립이나 제작 작업을 서드파티 제조사에 보낼 수 있습니다. 아웃소싱의 장점과 리스크 서드파티 제조사에 맡기면 아웃소싱 작업이 더 싸게 생산될 수 있어, 원청
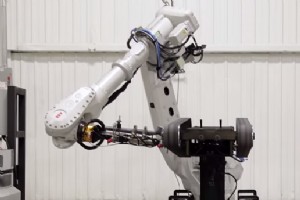
로봇이 제조 시 페인트나 코팅을 도포하기도 하지만, 그 페인트와 코팅을 제거하는 로봇도 있습니다. 이 자동화 제거는 여러 산업에 채택되었으며, 미 국방부도 자사 항공기에 사용하도록 채택했습니다. 국립제조과학센터(National Center for Manufacturing Sciences)에 따르면, 오늘날 거의 모든 헬리콥터와 틸트로터는 복합 메인 로터 블레이드를 가지고 있으며, 필요 시 수작업 샌딩과 임팩트 블라스팅으로 페인트를 제거합니다. 이 수작업 제거 공정 대신 자동화 제거를 쓰면 적용 일관성 부족으로 블레이드 손상 위험이
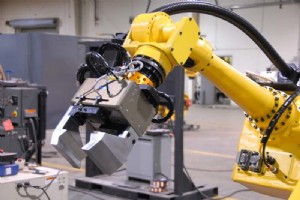
과거 플라스틱 산업은 3축 갠트리 로봇을 디몰딩과 픽앤플레이스 애플리케이션에 사용했습니다. 이제 플라스틱 설비는 산업의 더 복잡한 작업 때문에 같은 공정에 6축 로봇을 사용합니다. Plastics Technology 기사에 따르면, 3축에서 6축 로봇으로 변경한 이유는 부품을 더 잘 방향 조정하고 픽앤플레이스 애플리케이션을 완료할 로봇 수요 증가 때문이었습니다. 6축 로봇이 그에 맞는 자유도를 가졌습니다. 6축 로봇의 장점 부품 방향 조정: 일부 공작물은 금형 내에서 플라스틱 6축 로봇에 의해 회전되어 이젝션 공정 용이화 빠른
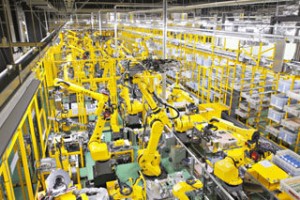
자동차, 항공우주, 전자 산업과 비교해 의료 기기 제조 산업은 과거 로봇 자동화 기술을 높은 비율로 활용하지 않았습니다. 하지만 비용 감소와 로보틱스 최근 발전이 의료 기기 부문의 자동화 제조 사용을 조립, 디스펜싱, 검사, 머신 텐딩, 자재 핸들링, 포장 등 많은 의료 기기 작업에 장려하고 있습니다. 자동화 확산 요인 쉬운 프로그래밍: 현대 컨트롤러가 PC 기반이라 로봇 프로그래밍이 쉬워진 게 자동화 증가 큰 요인 시뮬레이션: 디자이너가 로봇 라인을 실제 수행 전 시뮬레이션 가능 → 리스크 감소, 비용 절감 추적 소프트웨어 준
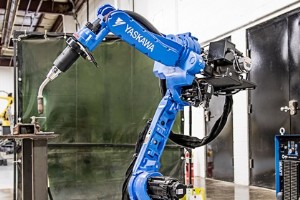
다른 주요 로보틱스 제조사들처럼, 모토맨 로보틱스도 학생들의 로보틱스 학습 능력 확장에 관심이 있습니다. 이런 기회를 제공함으로써 학생들은 제조 및 기타 기술 직업에 활용할 수 있는 기술을 개발할 수 있습니다. STEM(과학, 기술, 공학, 수학) 플랫폼은 오늘날 교육의 최전선에 있습니다. 빠르게 변화하는 기술 세계에서 오늘날 학생들은 직장에 대비할 능력을 배워야 합니다. 모토맨이 돕고자 합니다. 모토맨은 최근, RobotXworld 7월 31일 기사에 따르면, STEM 교육용 두 가지 새로운 플랫폼을 제공한다고 발표했습니다. 범
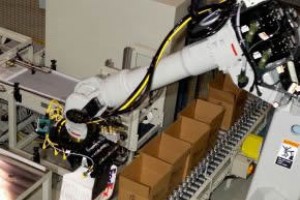
로봇이 최근 수술 애플리케이션에 투입되기 시작했지만, 의료 기기 제조, 제약 및 병원 설정에서 운영 자동화에 더 흔히 사용됩니다. 의료 제조사는 지속적 변화에 적응할 유연성이 필요하며, 자동화 시스템은 신제품 개발의 빠른 속도에 대응하도록 도와야 합니다. 모듈형 자동 이송 시스템의 필수성 의료 기기 모델 조립 및 이송을 위한 모듈형 자동 이송 시스템이 필수적입니다. 모듈형 모션 제어는 공간과 풋프린트를 최대화하면서 비용을 절약하는 레이아웃 유연성을 촉진합니다. 의료 기기 제품 처리에 필요한 라인 변경과 재구성 때문에 모듈형 모션
클린룸은 입자와 기타 오염물질에 대해 제어된 환경입니다. 공기 중 과도한 오염물질로 손상될 수 있는 제품들은 이 클린룸 환경에서 제조됩니다. CoastWide Labs 기사에 따르면, 오염물질은 사람, 공정, 시설, 장비에서 생성되며 공기에서 지속적으로 제거되어야 합니다. 그게 바로 클린룸 환경의 역할입니다. 클린룸 등급과 입자 기준 클린룸에는 스크러버가 있어 0.5 마이크론 이상 입자가 입방피트당 일정 수준을 넘지 않게 합니다. 보통 클린룸은 클래스 10, 100, 1000으로, 입방피트당 그만큼 마이크론까지만 허용합니다. 비교
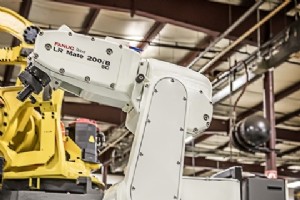
로봇이 클린룸 로봇으로 분류되기 전에 넘어야 할 허들이 많습니다. 이 로봇들은 깨끗한 방식으로 작동할 수 있어야 하며, 제조 중인 제품에 악영향을 줄 수 있는 정전기를 발생시키지 않아야 합니다. 클린룸 로봇은 실험실에서 사용되지만, 전자 분야에서도 점점 흔해지고 있습니다. 기술이 작아지면서 부품도 작아집니다. 이 부품들이 더 섬세해짐에 따라, 수작업의 손 대신 클린룸 로봇의 부드러운 그리퍼로 전환하는 게 제조사에게 더 합리적입니다. 전자 산업 클린룸 로봇의 요건 1. 깨끗한 작동(Clean Operation) 클린룸 로봇 시스템이
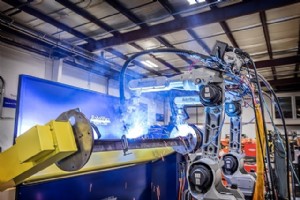
기술은 끊임없이 움직이고 변합니다. 오랫동안 가만히 있지 않습니다. 그렇기에 로봇 소프트웨어와 기술도 끊임없이 변합니다. 한 로보틱스 기업이 향후 애플리케이션에 매우 유용할 새로운 소프트웨어 플랫폼을 내놓았습니다. RobotXworld 기사에 따르면, 스토브리(Staubli) 로보틱스는 2013 소프트웨어 스위트를 개발했는데, 여기에는 개발 스튜디오(Development Studio)와 유지보수 스튜디오(Maintenance Studio) 두 플랫폼이 포함됩니다. 이 프로그램들은 로봇과 컨트롤러에 직접 연결됩니다. 개발 스튜디오(
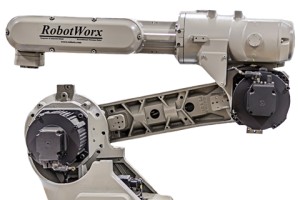
모토맨의 자재 제거 로봇 시스템 중 하나가 직사각형 튜빙(중장비용)을 다뤄야 했습니다. 강철 튜브 제조사가 튜빙 고수요에 맞춰 제조 공정 속도를 높여야 했습니다. 극복해야 할 과제 모토맨 자재 제거 로봇이 시스템에 투입되기 전 몇 가지 허들을 넘어야 했습니다. 구멍 절단, 부품 식별 번호 각인 등 다양한 자재 제거 애플리케이션 처리할 다재다능함 필요. 튜브 모델과 크기에 따라 75~109초 사이클 타임 달성 필요. 솔루션과 성과 이 회사 솔루션은 모토맨 절단 자재 제거 로봇 2대와, 자재 제거 후 튜빙 로딩 가능한 자재 핸들링 로
산업용 로봇